

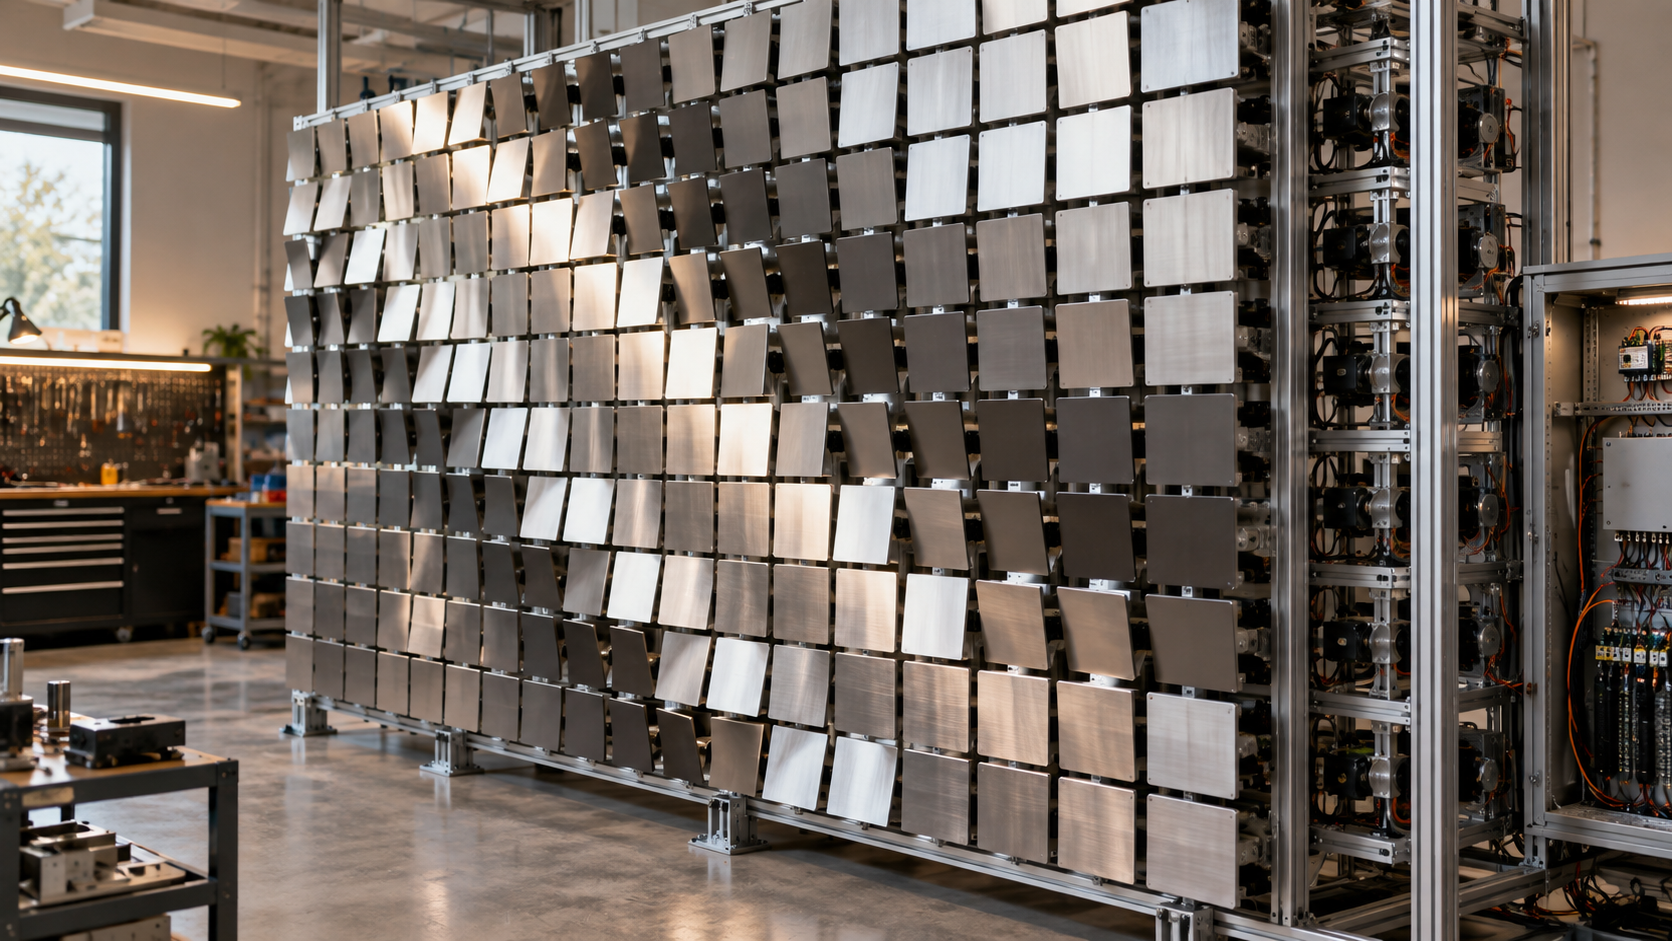
本文基于较早的动态展示墙需求做公开化技术重构。项目名称、客户身份、准确尺寸、数量、报价和安装地点均已移除;模块数量及性能参数使用通用范围。内容用于说明同类互动装置的工程实施方法。
1. 项目背景与需求回顾
翻转砖块互动墙通过一组可独立转动的双面模块,把平面墙体变成具有波浪、明暗、镜面和材质变化的机械画面。它比 LED 屏更有真实体积和材料质感,但也带来大量电机、轴承、线束、同步、噪声和安全问题。小尺寸样机转起来并不难,难的是几十到数百个模块在现场持续运行时仍保持整齐、安静、可维护。
本方案面向展厅、商业空间、舞台背景和公共艺术装置。每个砖块拥有两种材质或颜色表面,通过电机旋转到指定角度;控制系统可播放预设图案、波浪和随机序列,也可接入人体感应,使局部模块跟随观众移动。设计重点是模块化、同步控制、失步检测、安全限位、快速拆换和现场安装。
2. 需求工程化整理
首先定义墙体有效显示范围、矩阵行列、观看距离、翻转角度、单次动作速度、噪声限制和每日运行时长。近距离观看时,模块缝隙、轴端、螺钉和线束必须隐藏;远距离观看更关注整体图案与光影。若模块是镜面与涂装双面,反射方向会影响眩光与传感器;若模块携带灯光,旋转轴还要解决供电滑环或限位角度。
| 需求项 | 工程定义 | 关键影响 |
|---|---|---|
| 阵列 | 行列、模块尺寸、缝隙、边框 | 总重量、分辨率和制造公差 |
| 动作 | 90°/180°/连续角度、速度、加速度 | 电机扭矩、噪声和控制方式 |
| 材质 | 金属、镜面、木纹、织物或透光件 | 惯量、防火和表面耐久 |
| 互动 | 红外、毫米波、深度相机或视觉 | 覆盖、隐私和环境干扰 |
| 运维 | 每日时长、连续运行、可更换单元 | 轴承寿命、散热和检修结构 |
3. 技术指标与边界
| 项目 | 样机建议 |
|---|---|
| 模块尺寸 | 约 100–250 mm 方形或矩形,按观看距离确定 |
| 阵列规模 | POC 采用 3×3/4×4,工程墙按分区扩展 |
| 驱动 | 闭环步进、直流减速电机或舵机,按角度与噪声选择 |
| 总线 | CAN、RS485 或 EtherCAT;不建议大量节点各拉独立长线 |
| 定位 | 霍尔/光电零位,必要时编码器闭环 |
| 互动 | 预设内容优先,人体感应作为触发与局部参数输入 |
| 安全 | 防夹间隙、透明/网状隔离、急停、过流和温度保护 |
4. 系统总体架构
flowchart TD

  UI["内容编排与维护界面"] --> HOST["主控工控机/边缘主机"]

  SENSOR["人体/距离/视觉传感器"] --> HOST

  HOST --> CAN1["分区总线A"]

  HOST --> CAN2["分区总线B"]

  CAN1 --> N1["模块控制节点1..N"]

  CAN2 --> N2["模块控制节点1..N"]

  N1 --> M1["电机/零位/电流检测"]

  N2 --> M2["电机/零位/电流检测"]

  SAFE["急停/门禁/电源监控"] --> POWER["分区电源与安全回路"]

  POWER --> N1

  POWER --> N2
系统采用分区控制。主控将目标画面转换为每个模块的目标角度与开始时间,经总线发送给分区节点。节点本地完成加减速、零位校准和堵转保护,避免主控逐步发送脉冲。分区控制箱独立供电与保护,一个区域故障时其他区域可停止在安全姿态,而不是整墙瞬间失控。
5. 机械结构与模块化设计
墙体主架采用钢结构或重型铝型材,按运输和进场条件分成若干可拼装框架。每个翻转砖块由展示面、中心轴、轴承座、联轴器、电机支架和快拆电气接口组成。展示面应做质量平衡,使重心尽量靠近旋转轴,降低启动扭矩和断电下坠风险。双面材质密度差异较大时,在背面设置配重,但配重必须有机械防脱。
模块缝隙既要保证旋转不碰撞,也要避免视觉上过大。公差链需要同时考虑框架变形、轴承间隙、板件翘曲和安装误差。相邻模块最小间隙不能只在 CAD 中检查,应制作一排真实模块,在最大加速度和温度变化下验证。边缘位置增加止挡和防护条,观众可触及的区域设置透明板或安全距离。
电机和驱动板布置在墙体背面,单模块可从后方拔出;若现场背面没有检修空间,需要设计前维护结构。线束按行或列走槽,支路使用锁紧插头,连接器带清晰编号。电机轴与砖块轴之间使用弹性联轴器或同步带,降低同轴度误差传递。高负载模块配置机械限位,但限位不能成为每次动作的定位基准,否则撞击会造成噪声和寿命问题。
| 结构模块 | 推荐做法 | 不建议做法 |
|---|---|---|
| 展示面 | 轻量化基板+表面饰材 | 厚重整块金属直接挂轴 |
| 轴系 | 双轴承支撑+可调同轴度 | 单侧悬臂承受大惯量 |
| 传动 | 直联、同步带或低间隙减速 | 松旷齿轮造成画面抖动 |
| 框架 | 分区拼装并设置定位销 | 仅靠现场螺栓孔找齐 |
| 维护 | 单元快拆、前后可达 | 维修一个模块拆整排 |
6. 驱动、电气与总线
驱动选择取决于动作角度。只在两个稳定面之间翻转,可使用带零位传感器的直流减速电机;需要任意角度和统一曲线,可用闭环步进;追求静音与平滑可使用无刷伺服,但节点成本和调试复杂度上升。电机选型按模块最大偏心扭矩、加速度和安全系数计算,不能只按匀速扭矩。
节点控制板建议一板控制 2–8 个模块,具备电机驱动、编码器/霍尔输入、电流采样、温度检测、地址设置和隔离总线。CAN 适合抗干扰和节点仲裁,RS485 成本低但应用协议要处理冲突与时序。每个分区使用独立 24 V 电源、断路器和急停接触器,电源容量按同时动作比例与峰值电流核算,不把所有电机堵转电流简单相加,也不按平均功耗过度缩小。
上线前执行寻零与方向校验。节点以低速寻找霍尔或光电零位,记录机械偏移,再进入显示角度。运行中检测目标角度、运动时间和电流;若模块卡住,立即停止该节点并上报,不反复大电流重试。墙体背板设置温度传感器和烟感接口,电源、控制线与活动轴保持间距。
7. 动效、互动与控制软件
内容软件把阵列视为低分辨率动态图层。图像的灰度或颜色映射为砖块角度,时间轴控制波浪、扫描、涟漪、随机翻转和材质切换。为了避免所有电机同一瞬间启动造成电流冲击,可在不破坏视觉效果的前提下做毫秒级错峰。动效需要限制速度、加速度和单位时间翻转次数,内容设计不能绕过机械保护。
sequenceDiagram

  participant C as 内容引擎

  participant H as 主控

  participant N as 分区节点

  participant M as 翻转模块

  C->>H: 下一帧角度矩阵

  H->>H: 限速/错峰/分区

  H->>N: 目标角度+执行时刻

  N->>M: 本地运动曲线

  M-->>N: 零位/编码器/电流

  N-->>H: 完成或故障位图
人体互动不应把原始摄像画面长期保存。可以使用毫米波或红外阵列获得区域存在,也可由深度相机在本地计算人体轮廓后只输出匿名坐标。互动逻辑将观众位置映射为涟漪中心、翻转方向或响应强度;无人时回到低频待机内容,减少机械磨损。
{

  "frame_id": 18320,

  "execute_at_ms": 106400,

  "zone": 3,

  "angles": [0, 0, 90, 180, 180, 90],

  "speed_profile": "quiet"

}
8. 测试与验收
| 类别 | 测试方法 | 建议通过标准 |
|---|---|---|
| 单元寿命 | 典型速度连续翻转循环 | 无松脱、异常噪声和明显间隙增长 |
| 阵列一致性 | 全墙同角度与波浪内容录像 | 行列整齐,完成时间满足视觉要求 |
| 堵转保护 | 人为阻挡单模块 | 节点快速停止并定位故障,不影响安全链路 |
| 电源 | 高比例模块同时启动 | 电压不跌落复位,线束和电源温升受控 |
| 互动 | 多人、无人、逆光和反射环境 | 触发范围稳定,无人时正确回待机 |
| 维护 | 随机更换模块与重新寻零 | 更换后无需全墙拆卸,可恢复标定 |
现场验收还应包含急停、门禁、掉电恢复、网络断开、内容软件崩溃和长时间待机。掉电后模块可能停在任意角度,恢复供电时先逐区低速寻零,再播放内容,不能全墙同时高速回位。
9. 项目阶段与交付物
POC 用 3×3 或 4×4 阵列验证轴系、材质、噪声、传感器与控制协议,约 2–3 周;EVT 制作一个完整分区并完成内容软件,约 4 周;DVT 扩展到工程规模,进行寿命、温升、同步和异常测试,约 4 周;现场阶段完成框架拼装、水平校正、分区寻零、内容验收和维护培训,约 1–2 周。
交付物包括总体结构图、模块图、电气图、控制板文件、节点固件、总线协议、内容编排软件、动效包、安装工艺、寻零校准工具、测试报告和维护手册。团队需要机械、结构、电气、嵌入式、交互软件、内容动效和现场工程人员协同。
10. 风险与产品化方向
主要风险来自累计公差、重心偏置、节点失步、线束数量、总电流、噪声和维护空间。最先验证的应是“真实材料的单模块寿命”,其次才是大阵列效果。后续可增加闭环编码器、自诊断位图、远程内容更新、模块运行次数统计、数字孪生预演和基于观众位置的生成式动效。初拓可覆盖机械结构、电机驱动、嵌入式总线、互动感知、上位机、动效编排和现场安装联调。
11. 工程深化、出厂预装与现场校准
阵列项目进入工程深化后,需要把视觉网格转换为可生产和可安装的坐标体系。设计文件同时维护建筑基准、框架基准、模块编号和控制地址。每个模块拥有行列编号、机械零位、驱动节点、总线支路和电源分区,编号应出现在图纸、线标、控制软件与备件包装上。若其中一套编号体系单独变化,现场排故会迅速失去可追溯性。
框架生产前进行公差分配。单个模块外形、轴承座位置、框架孔位、分区拼接和墙体安装误差不能各自取最大值后仍期望阵列整齐。工程样机应至少包含相邻两行两列,验证最不利角度下的边缘间隙。面板表面处理完成后再次称重与测重心,批次差异大的模块单独平衡。镜面板还要在实际灯光角度下检查反射,不仅看正面平整度。
出厂预装尽量搭建一个完整分区,完成总线地址、寻零偏移、方向、最大电流和运动曲线写入。控制软件生成分区配置包,现场通过二维码或序列号核对模块。拆卸运输前标记拼接面和紧固件,活动件使用运输锁固定,镜面与涂装面采用不残胶保护。电控箱、线束和模块按安装顺序装箱,减少现场寻找。
| 校准步骤 | 操作 | 结果记录 |
|---|---|---|
| 框架找正 | 激光水平、垂直与对角线 | 分区偏差与调整垫片 |
| 地址核对 | 点亮/点动行列扫描 | 编号、节点和软件坐标一致 |
| 机械寻零 | 单模块低速回零 | 偏移角、方向和超时 |
| 阵列对齐 | 统一显示正面与侧面 | 视觉齐平和角度误差 |
| 动效验证 | 扫描、波浪、随机与急停 | 电流、噪声和完成时间 |
现场首次上电遵循“控制电源—单分区驱动—多分区联动—全墙内容”顺序。先确认急停和门禁,再给一个分区低速寻零;检查相邻模块不碰撞后逐区展开。禁止在框架尚未固定、饰面未清理或人员仍在背部作业时全墙运行。调试模式限制速度,并要求持续按住使能键或由两人确认。
校准工具应能显示模块实时角度、零位输入、电流、温度、通信计数和最后故障。工程人员可以单点点动、反向、寻零和写入偏移,但普通内容账号只能播放已审核动效。更换电机或模块后,系统提示重新校准该位置,并把原模块运行次数归档。故障位图可导出为维护工单,避免仅凭口头描述“右上角有一块不动”。
交付后的预防性维护包含清洁、紧固件扭矩标记、轴承间隙、线束磨损、电源风扇和传感器检查。运行次数比日历时间更能反映机械寿命,软件应统计每个模块的累计动作与堵转次数。内容团队也要遵守寿命预算:高频闪动适合短时节目,长期待机应使用低频、低加速度序列。工程、内容和运维共用同一套限制,才能保证装置长期保持整齐与安静。
12. 故障分级与最终验收
动态墙区分可降级故障与必须停机的安全故障。单模块到位偏差可锁定在安全角度并继续低频内容;总线支路离线可停用一个分区;急停、检修门、框架异常振动或电源过温则停止全部运动。主控用阵列坐标显示故障位置,并记录目标角度、反馈、运动时间、电流与温度。
| 故障等级 | 示例 | 系统动作 | 恢复权限 |
|---|---|---|---|
| 提示 | 单模块轻微到位慢 | 标记并降低内容速度 | 运维观察 |
| 分区故障 | 节点离线、支路异常 | 隔离所在分区 | 工程维护 |
| 全局故障 | 急停、门禁、烟感 | 全墙停止 | 现场负责人确认 |
| 内容违规 | 角度、速度、频次超限 | 拒绝发布 | 内容管理员修改 |
内容先在数字预演中检查角度、相邻碰撞、同时动作比例和寿命预算,再到实体分区样机验证。正式内容包记录版本、适用配置、最大功率估算和回退画面。最终验收包含建筑连接、框架测量、接地绝缘、寻零表、全墙功率、典型噪声、急停、断电恢复、连续运行和备件更换。验收录像与系统日志使用同一时间基准,为后续维护留下可复核证据。
近期评论