

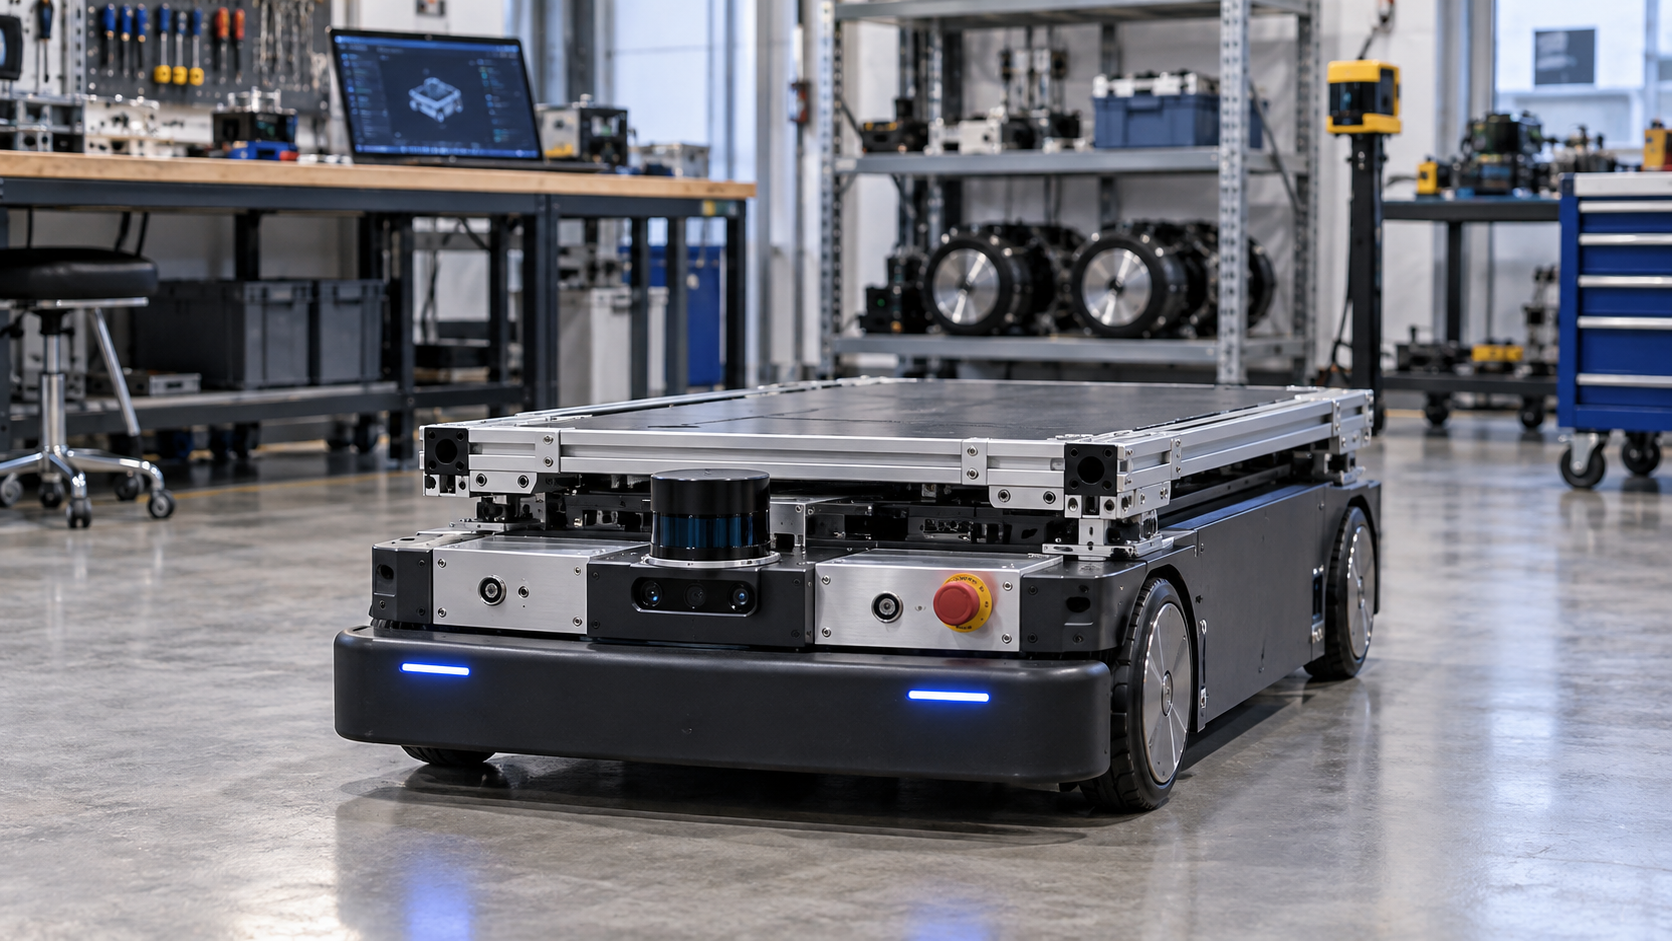
本文基于早期工程咨询资料做公开化重构。客户身份、项目编号、商务金额、现场布局和私有接口均已删除,参数改为通用样机建议值。内容用于说明同类转运机器人从需求定义到样机验收的技术路径,不代表任何客户项目的完整交付记录。
1. 项目背景与需求回顾
室内转运机器人经常被简化成“底盘加导航”,真正落地却要同时处理载荷、地面、通道、人车混行、定位漂移、任务排队、自动充电和异常恢复。只要其中一环没有定义清楚,样机就可能出现空载导航正常、加上货架后制动距离变长,或在玻璃、强光和重复走廊中定位不稳定等问题。
本方案把需求整理为一台面向工厂、仓储、实验室和楼宇内部的低速 AMR。机器人接收上位系统任务后到指定站点取放物料,沿地图自主行驶,遇到人员或障碍物分级减速与停车,电量不足时返回充电桩。一期目标是完成可运行样机和 ROS 应用层闭环,不把电梯联动、多楼层调度和无人叉取作为默认范围。
2. 需求工程化整理
需求应先分成车体能力、导航环境、业务流程和安全边界四组。车体能力包含有效载荷、台面尺寸、整机高度、速度、坡度、续航和转弯空间;导航环境包含地面材质、通道宽度、玻璃面积、动态人流与无线网络;业务流程包含任务来源、站点编号、装卸确认、优先级和取消机制;安全边界包含急停、触边、激光防护区、声光提示和人工接管。
样机建议采用平面承载台,载荷目标按 80–250 kg 分档。差速双驱适合通道清晰、转弯空间充足的场景;双舵轮或四轮独立转向适合重载和狭窄工位,但控制、标定与成本明显增加。若物料必须自动交接,可在上层增加滚筒、顶升、牵引或机械接口,并把交接互锁独立验收。
| 需求类别 | 建议定义 | 验证重点 |
|---|---|---|
| 载荷 | 额定载荷、重心范围、偏载工况 | 启停、转向和制动稳定性 |
| 环境 | 地面、坡度、门槛、通道、人流 | 打滑、振动、最小通行宽度 |
| 导航 | 地图范围、站点精度、重定位 | 长走廊、玻璃和动态遮挡 |
| 任务 | 取货、送货、等待、取消、回充 | 状态一致性与异常恢复 |
| 安全 | 激光区、触边、急停、声光 | 故障时输出进入安全状态 |
3. 技术指标与边界
| 项目 | 样机建议指标 |
|---|---|
| 导航方式 | 2D 激光 SLAM 为主,轮速计与 IMU 融合 |
| 站点精度 | 常规导航约 ±20 mm;高精度对接增加二维码或视觉二次定位 |
| 速度 | 0–1.2 m/s 可配,人员密集区域限制为更低速度 |
| 避障 | 前后安全激光 + 触边 + 超声/深度相机补盲 |
| 供电 | 24 V 或 48 V 磷酸铁锂,BMS 提供 SOC、温度和故障状态 |
| 通信 | Wi-Fi/以太网维护,REST 或 MQTT 接入调度系统 |
| 运行边界 | 室内平整地面;涉水、粉尘、防爆环境需单独设计 |
4. 系统总体架构
flowchart TD

  WMS["MES/WMS/业务系统"] --> FLEET["任务与车队调度"]

  FLEET --> NAV["ROS导航与行为树"]

  NAV --> LOC["激光SLAM/轮速/IMU定位"]

  NAV --> MOTION["运动控制器"]

  MOTION --> DRIVE["驱动轮/编码器/制动"]

  SAFE["安全激光/触边/急停"] --> SAFETY["独立安全链路"]

  SAFETY --> MOTION

  BMS["电池/BMS/充电桩"] --> POWER["电源管理"]

  POWER --> NAV

  POWER --> MOTION
机器人内部采用“计算层、实时控制层、安全层”分离。工控机或嵌入式计算平台运行 Ubuntu、ROS 2、定位、规划和任务状态机;STM32 或专用运动控制器以固定周期完成轮速闭环、电机使能、里程计和 IO;急停、触边和安全激光的停车输出尽量不依赖上层 Linux 进程,避免软件卡顿时仍保持驱动。
5. 机械结构与底盘方案
底盘采用钢板焊接或铝型材加钣金骨架。驱动轮靠近整机重心,两侧或四角布置万向支撑轮,电池放在低位并支持抽拉维护。承载台与车架之间留出称重、顶升或滚筒扩展位置,外壳分为快拆检修板和碰撞防护区。激光雷达安装高度既要看见低矮障碍物,也要避免被上层货物遮挡;必要时前后各一只安全激光,导航雷达单独布置。
设计阶段必须用满载、偏载和紧急制动三种工况校核车架。轮胎材质根据环氧地坪、瓷砖或水泥地选择,聚氨酯轮安静且耐磨,但在粉尘或水膜上附着力下降。门槛与地缝不能只看高度,还要看轮径、轴距和底盘离地间隙。线束走独立线槽,动力线、编码器线和网络线分开,转动与抽拉位置使用拖链或耐弯线。
| 模块 | 推荐配置 | 工程关注点 |
|---|---|---|
| 车架 | 焊接钢架或型材骨架 | 重心、扭转、维修开口 |
| 驱动 | 伺服/无刷电机+减速器+编码器 | 低速平顺、制动与空回 |
| 支撑 | 万向轮或悬挂轮组 | 三点接地、过缝和防打滑 |
| 上装 | 平台、滚筒、顶升或牵引接口 | 货物检测和机械互锁 |
| 防护 | 钣金外罩、软触边、防卷入裙边 | 不遮挡雷达和散热风道 |
6. 电气与硬件系统
电源链路由电池包、BMS、总保险、接触器、预充、DC/DC 和分路保护组成。48 V 系统适合较高载荷,24 V 系统便于小型平台选型。计算平台、雷达和网络设备由隔离或宽压 DC/DC 供电,电机驱动单独分路。充电口配置防反接、温度检测和充电使能,自动充电时由机器人与充电桩双向确认接触状态后再上电。
运动控制器采集左右轮编码器、驱动器故障、触边、急停、上装到位和充电状态,并通过 CANopen、EtherCAT 或 RS485 与驱动器通信。上层计算平台可选 x86 工控机或 Jetson/国产 ARM 计算模块。2D 激光雷达用于地图与定位,IMU 改善短时运动估计,深度相机用于低矮或悬空障碍补盲。所有外部接口配置 ESD、浪涌和极性保护。
安全设计采用分级减速区与保护停车区。人员进入预警区时限制速度,进入保护区立即停车;触边和急停直接切断驱动使能。恢复运行不能只凭障碍物消失,需根据场景选择自动延时恢复或人工确认。机器人同时提供蜂鸣器、方向灯和状态灯,但灯光提示不能替代物理安全链路。
7. ROS软件、调度与协议
软件建议使用 ROS 2,节点按传感器驱动、定位、地图、规划、底盘接口、任务执行、诊断和远程维护拆分。Nav2 负责全局与局部规划,AMCL 或图优化定位负责地图匹配,robot_localization 融合轮速和 IMU。任务层使用行为树或显式状态机,确保“前往取货点、等待装载、确认、前往卸货点、完成、回充”等步骤可暂停、取消与重试。
stateDiagram-v2

  [*] --> SelfCheck

  SelfCheck --> Idle: ready

  Idle --> NavigatePickup: task_received

  NavigatePickup --> WaitLoad: arrived

  WaitLoad --> NavigateDropoff: load_confirmed

  NavigateDropoff --> WaitUnload: arrived

  WaitUnload --> Idle: unload_confirmed

  Idle --> AutoCharge: low_soc

  AutoCharge --> Idle: charge_complete

  NavigatePickup --> SafeStop: obstacle_or_fault

  NavigateDropoff --> SafeStop: obstacle_or_fault

  SafeStop --> Recover: condition_cleared

  Recover --> Idle: task_replanned
调度接口应使用任务 ID 保证幂等。下发字段包含机器人、起点、终点、载荷类型、优先级、超时和回调地址;机器人上报当前位姿、SOC、运行模式、任务步骤、故障码和预计完成时间。网络中断时机器人不应盲目继续未知任务,可完成当前安全动作后停车或回到等待点,并在恢复连接后与调度端对账。
{

  "task_id": "T-20260914-001",

  "type": "material_transfer",

  "pickup": "STATION-A",

  "dropoff": "STATION-B",

  "priority": 5,

  "timeout_s": 900

}
8. 测试、验收与异常注入
| 类别 | 测试方法 | 建议通过标准 |
|---|---|---|
| 载荷 | 空载、额定载荷、偏载循环 | 启停稳定,无结构松动和驱动过温 |
| 定位 | 多路线重复到站与重定位 | 常规站点满足设定误差,高精度站二次校正有效 |
| 避障 | 人员横穿、纸箱、低矮物、悬空物 | 按防护区减速或停车,无碰撞 |
| 通信 | 断网、弱网、重复指令 | 任务不重复执行,恢复后状态一致 |
| 回充 | 不同 SOC 和入桩角度 | 能识别接触、开始充电并退出充电桩 |
| 耐久 | 满载连续运行与频繁启停 | 里程计、轮胎、紧固件和温升受控 |
异常注入至少覆盖雷达掉线、编码器异常、驱动器报警、BMS 低电、急停按下、触边、充电失败、定位丢失和任务取消。每类异常都要有明确故障码、操作提示和恢复权限,不能只在日志里打印一行错误。
9. 项目阶段与交付物
| 阶段 | 周期 | 工作内容 | 交付物 |
|---|---|---|---|
| POC | 2周 | 场地踏勘、底盘选型、雷达定位、驱动闭环 | 风险清单、路线测试、底盘样机 |
| EVT | 4周 | 车架、电气、ROS导航、基础任务、充电对接 | EVT样机、电气图、软件V0.1 |
| DVT | 3-4周 | 满载、避障、弱网、异常注入和连续运行 | DVT报告、故障码表、问题闭环 |
| 试运行 | 2周 | 站点标定、业务接口、操作培训和备件 | 部署说明、维护手册、验收记录 |
团队通常包括项目经理、机械工程师、电气工程师、嵌入式工程师、ROS 工程师、后端/调度工程师和测试工程师。基础单车样机约 10–12 周;增加自动上下料、车队调度或电梯门禁联动后,应单独安排接口联调周期。
10. 风险与产品化方向
主要风险不是“算法能否跑起来”,而是地图变化、轮胎打滑、载荷重心、无线覆盖、安全责任和维护流程。POC 阶段应先跑真实路线,不用实验室空场结果代替现场验证。产品化阶段可加入 UWB/视觉辅助定位、数字孪生调度、地图版本管理、远程诊断、OTA 灰度发布和多车交通管制。初拓可承担底盘结构、电气控制、嵌入式、ROS 导航、业务接口、样机装配及现场验收闭环。
11. 现场数据采集、参数标定与运维设计
项目启动时应形成场地数据包,而不是只拿一张平面图。数据包包括通道净宽、转角、门槛与地缝、坡度、地面摩擦情况、玻璃与镜面位置、常见动态障碍、无线信号强度、取放站点高度和消防疏散边界。地图绘制后要标记禁止区、低速区、单行区、会车区、临时等待点和人工接管点。若现场会频繁移动货架,应把可变区域与固定定位特征分开,避免地图维护成为长期隐患。
底盘标定从轮径、轮距和编码器方向开始。机器人沿直线运行并测量实际距离,再执行原地旋转与闭环路径,修正系统性误差;IMU 完成零偏、安装方向和温漂检查;激光雷达确认安装角度、扫描盲区与时间戳。满载后重新测量加速、制动和转弯,因为轮胎变形与重心变化会改变模型。参数修改应记录版本、操作者、测试路线和结果,不能在现场反复“凭感觉调到能跑”。
导航参数按速度区间分别调试。低速对接关注局部规划抖动、最小速度和停止精度;常规运输关注路径跟随、人员避让与效率;最大速度只在封闭区域验证。对窄门和对接站可配置专用行为:提前降速、切换定位源、限制横向误差、确认站点传感器,再进入机械交接。无法可靠识别的悬空障碍、透明门和黑色吸光物,需要深度相机、超声或物理改造补充。
| 标定对象 | 数据输入 | 记录结果 |
|---|---|---|
| 轮径/轮距 | 直线距离、原地旋转角 | 标定值、误差与日期 |
| 雷达外参 | 安装尺寸、墙线拟合 | x/y/yaw 与有效视场 |
| IMU | 静置、慢转、温度变化 | 零偏、方向和噪声 |
| 制动区 | 不同载荷与地面速度 | 预警区和停车区尺寸 |
| 站点 | 多次接近与离开 | 坐标、朝向、允许误差 |
运维端至少提供实时传感器状态、地图版本、任务队列、里程、轮胎与电池维护计数、故障码和日志导出。日志采用本地环形存储,包含任务 ID、状态变化、关键传感器、定位质量和故障前后若干秒信息。远程维护只开放必要端口,使用分级账号与操作审计;固件和地图升级先在测试车验证,再灰度到现场设备。备件建议覆盖驱动轮、支撑轮、触边、保险、充电触点和常用传感器,并给出不依赖开发人员的更换与校准步骤。
验收完成后还要明确运行责任:谁创建站点、谁能恢复急停、地图变化由谁确认、故障机器人如何拖离通道、网络中断采用什么策略。将这些操作写进班前检查表,包括外观、轮胎、急停、触边、雷达清洁、电量与充电桩周边。只有把日常维护纳入设计,AMR 才能从“能演示的样机”变成可持续运行的设备。
12. 故障模式与验收资料闭环
设计冻结前建立故障模式表,把风险落实到可检测、可保护和可恢复的动作。定位质量下降时限制速度并寻找重定位点;轮速偏差持续超限时停止任务;BMS 通信丢失时不得按旧电量继续运行;上装没有给出装载完成信号时,机器人保持等待。急停与触边通常要求现场确认,短时网络抖动则可在任务对账后自动恢复。
| 故障模式 | 检测依据 | 安全动作 | 恢复方式 |
|---|---|---|---|
| 定位丢失 | 匹配评分、位姿跳变 | 减速停车并保持载荷 | 重定位或人工接管 |
| 驱动异常 | 报警、轮速偏差、电流 | 切断运动使能 | 排除故障后复位 |
| 电量异常 | SOC、单体压差、温度 | 取消新任务并停车 | 检查电池或低速回充 |
| 上装互锁失败 | 到位与交接反馈 | 禁止离站 | 重试交接或人工确认 |
| 调度失联 | 心跳、任务版本 | 完成安全动作后等待 | 对账状态再继续 |
验收包包含冻结需求、场地图与禁行区、软硬件版本、参数清单、接口协议、原始测试记录、问题关闭表和备份恢复方法。每个指标都记录载荷、地面和速度条件,不只保留脱离场景的结果。交付时导出地图、站点、机器人参数与调度配置,并在备用设备上演练恢复。这样轮胎、电池或计算平台更换后,仍能用同一基线判断性能是否退化。
上线后的首月建议按周复盘一次急停、人工接管、定位恢复和任务超时。将高频故障对应到具体地图区域、载荷和时段,再决定修改参数、现场环境或业务流程。若只不断放宽避障和定位阈值,短期看似减少报警,实际会削弱安全与可追溯性。
近期评论