

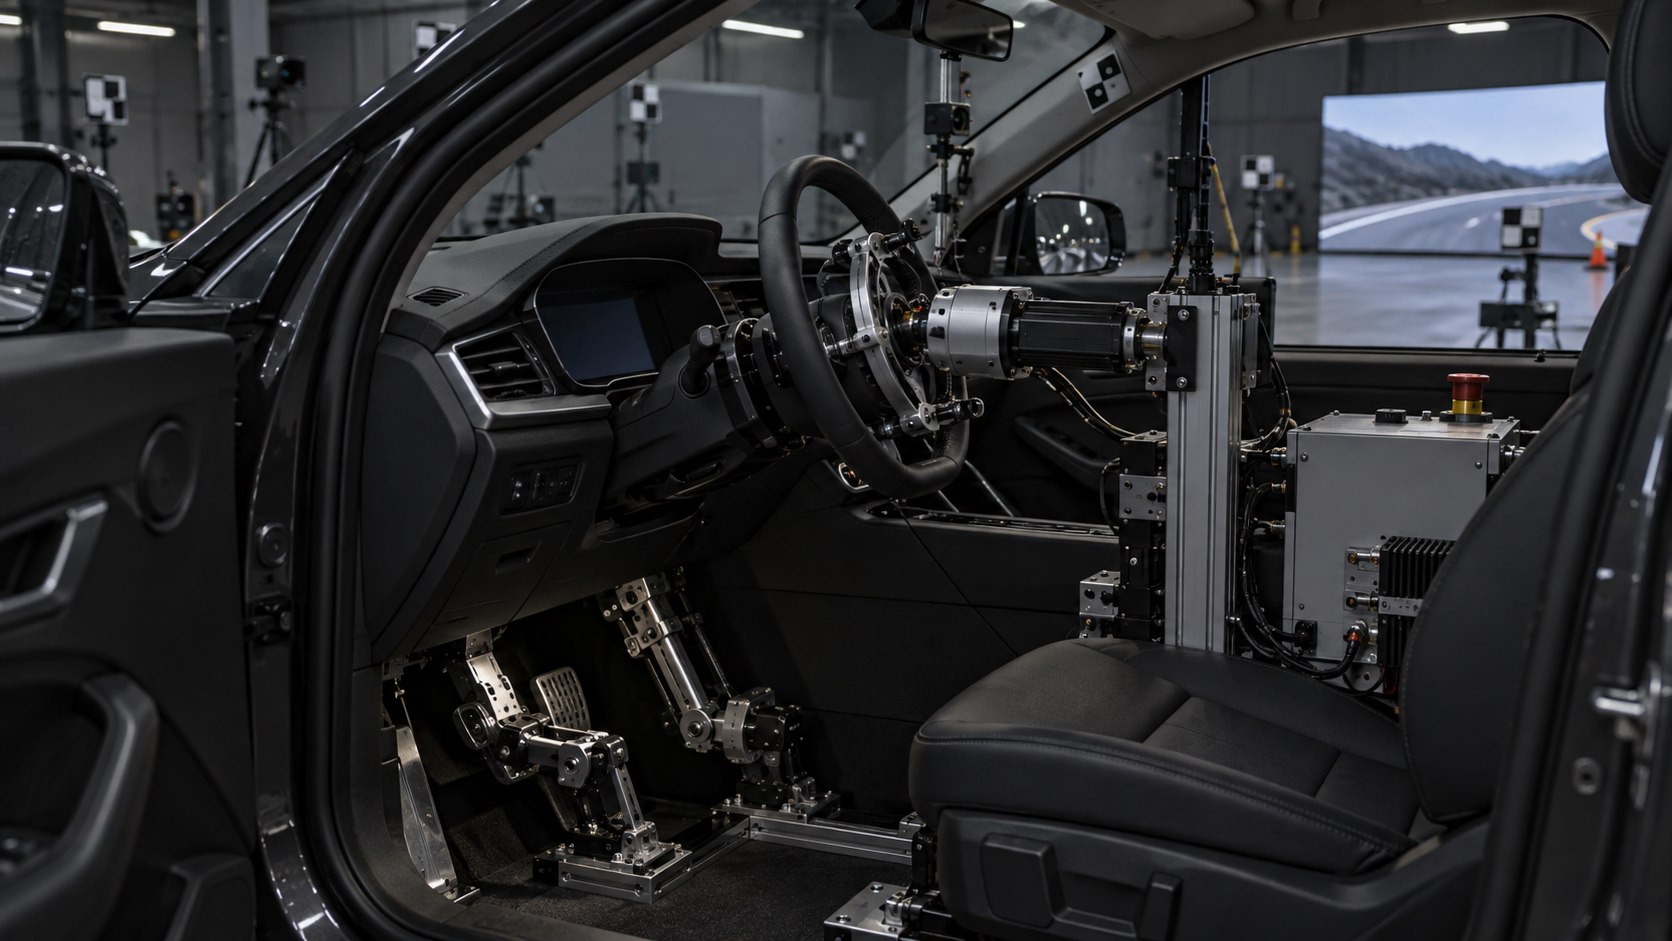
本文基于历史车辆试验装备方向做公开化技术重构。客户、车型、试验地点、真实路线、控制参数、报价和人员信息均已删除,指标按通用研发场景泛化。本方案仅面向封闭试验场、转鼓台架或受控研发环境,不用于公共道路自动驾驶,也不替代整车功能安全与法规认证。
1. 项目背景与目标
车辆操纵机器人通过机械执行器替代试验驾驶员,重复完成方向盘、油门、制动、离合器或换挡动作,适用于耐久、排放、能耗、制动、极限工况前期验证和危险环境试验。其难点不是让电机转动,而是在不同车型座舱中快速安装、保留人工紧急接管、保证踏板与方向盘不受侧向载荷,并把轨迹控制、执行器限位、车辆状态和独立安全链路组合成可审计系统。
本方案采用模块化座舱执行机构、实时运动控制器、车载工控机和独立安全控制器。试验任务由上位机编排,实时层闭环控制方向盘角度、踏板位移或踏板力;定位、车速和 CAN 数据用于轨迹与工况反馈。任何通信、定位或控制异常都进入分级降速、制动和安全停车流程,安全动作不依赖普通应用软件单点执行。
2. 需求工程化整理
| 维度 | 冻结内容 | 工程影响 |
|---|---|---|
| 车辆 | 方向盘直径、座椅导轨、踏板位置、换挡形式 | 安装支架与执行器行程 |
| 试验 | 路线、速度、转向、制动、持续时间 | 控制带宽、热设计与任务编排 |
| 环境 | 台架/封闭道路、坡度、温度、振动 | 定位源、防护和散热 |
| 数据 | CAN信号、GNSS/IMU、外部仪器 | 时间同步、接口和日志容量 |
| 安全 | 人工接管、急停、失联策略、边界区 | 冗余制动和安全状态机 |
车辆接口首先实车测绘。转向执行器可夹持方向盘轮缘或连接转向柱专用接口;轮缘方案通用性高但惯量与打滑需要验证。踏板执行器通过座椅导轨或独立底座反力固定,推杆尽量沿踏板自然运动方向。安装不得破坏气囊、座椅和原车安全部件,快拆机构在失电时仍允许人员移除或接管。
3. 技术指标与适用边界
| 项目 | 参考范围 | 验证重点 |
|---|---|---|
| 转向 | 角度、速度和扭矩按车型测量后选型 | 零位、回差、峰值扭矩 |
| 踏板 | 位移或力闭环,软硬限位 | 不侧推、不超程、可快速释放 |
| 控制周期 | 实时层1–10 ms量级 | 抖动、超时与通信延迟 |
| 定位 | GNSS/RTK、IMU、轮速或台架信号 | 遮挡、漂移与时间同步 |
| 记录 | 指令、反馈、车辆CAN、故障与视频索引 | 统一时间基准与可回放 |
| 工作边界 | 封闭道路/试验台架 | 场地隔离与安全员监督 |
路径误差、车速误差和制动距离必须结合场地、车辆、轮胎和天气单独确认。系统不以“无人驾驶”作为交付表述,默认由试验负责人审批任务、现场安全员观察并保持外部急停能力。公共道路、载人自动运行或法规认证不在此通用方案范围内。
4. 系统架构
flowchart TD

  TASK["试验任务与工况脚本"] --> IPC["车载工控机"]

  GNSS["GNSS/IMU/轮速"] --> IPC

  CAN["车辆CAN/仪器"] --> IPC

  IPC --> RT["实时运动控制器"]

  RT --> STEER["转向执行器"]

  RT --> PEDAL["油门/制动/离合执行器"]

  RT --> SHIFT["换挡执行器"]

  SAFE["外部急停/边界/接管"] --> SC["独立安全控制器"]

  SC --> RT

  IPC --> LOG["同步记录与回放"]
应用层负责路线、工况脚本、轨迹计算、数据可视化和报告;实时层负责伺服周期、限位、力/位移闭环与看门狗;安全层监视急停、无线心跳、地理围栏、驱动器故障和制动执行器可用性。三层通过明确的状态和心跳交互,应用层进程崩溃时,实时层执行受控停车,安全层仍可直接撤销转向驱动并施加制动。
5. 机械结构与安装适配
转向模块由方向盘夹具、低间隙减速机构、伺服电机、绝对值编码器、扭矩检测和快拆离合组成。夹具采用多点包覆,不损伤轮缘并防止打滑。支撑臂连接座椅导轨或车体固定点,避开气囊展开区域。踏板模块使用电缸或伺服丝杠,前端配置球铰与大面积踏板夹,反力框架做刚度校核。
| 模块 | 结构方案 | 关键风险 | 验证方式 |
|---|---|---|---|
| 转向夹具 | 分瓣夹环、快拆销、防滑衬垫 | 打滑、偏心和轮缘损伤 | 峰值扭矩与循环测试 |
| 支撑框架 | 座椅导轨底座、型材/钢件支臂 | 结构共振和安装位移 | 静载、动态扫频与复测 |
| 踏板推杆 | 电缸、球铰、位移与力传感 | 侧向载荷和超程 | 假踏板与实车分级测试 |
| 换挡模块 | 绳驱/连杆/小型机械臂 | 误挡和机构干涉 | 各挡位互锁测试 |
| 快速接管 | 离合、折叠或拔销结构 | 紧急时无法释放 | 戴手套盲操作计时 |
线束使用阻燃护套和锁紧连接器,沿固定支架走线,不跨越驾驶员进出路径。运动部件配置机械止挡但不以撞止挡作为正常归零。车内设备固定要考虑紧急制动惯性,电池、工控机与控制箱采用独立约束,不能只依靠魔术贴或临时绑带。
6. 电气、执行器与安全链路
执行器使用低压直流伺服或交流伺服加安全驱动,绝对编码器用于上电位置确认,增量编码器用于速度环。踏板位移传感器与力传感器形成交叉监视:位移到达而力异常增大时判断机械卡滞;指令回零但踏板不回位时禁止继续任务。供电由车载独立电源或受控电池组提供,与原车电气接口隔离。
| 信号 | 类型 | 责任 | 故障动作 |
|---|---|---|---|
| 方向盘角度/扭矩 | 编码器/模拟量 | 转向闭环与卡滞判断 | 限扭并进入停车 |
| 踏板位移/力 | 编码器/应变采集 | 油门、制动反馈 | 超限撤销驱动 |
| 驱动器状态 | EtherCAT/CANopen | 伺服使能与报警 | 安全控制器切断使能 |
| 外部急停 | 双通道安全DI | 试验员远程停车 | 施加制动并撤销其他动作 |
| 地理围栏 | 双源定位/场地基站 | 防止越界 | 限速、制动、报警 |
| 人工接管 | 力矩/开关/离合状态 | 检测安全员接管 | 控制退出且不对抗 |
制动是最终安全执行器,采用独立通道、储能或失效安全策略,并定期做静态自检。无线急停不能作为唯一停车路径,场地边界配置有线或独立无线安全系统。普通 CAN 报文、GNSS 和上位机消息只作为控制输入,不能替代安全认证链路。
7. 控制软件、任务状态机与通信
stateDiagram-v2

  [*] --> PowerOff

  PowerOff --> SelfCheck: authorized_power

  SelfCheck --> Standby: all_channels_ready

  Standby --> Armed: task_loaded

  Armed --> Running: safety_confirmed

  Running --> Paused: operator_pause

  Paused --> Running: resume_confirmed

  Running --> SafeStop: fault_or_boundary

  SafeStop --> Standby: inspected_and_reset

  Running --> Complete: task_finished

  Complete --> Standby: data_saved
轨迹控制将位置、航向和目标速度转换为方向盘与踏板目标,内外环频率分离。上层路线不直接发送电机电流,而是输出带时间戳的期望状态;实时控制器验证变化率、软限位、当前模式和安全许可后执行。台架工况可按时间/速度闭环,封闭路线则按前视点和曲率控制。每次任务固定软件、参数和地图版本,允许完整回放。
| 接口 | 参数 | 数据 | 保护策略 |
|---|---|---|---|
| 实时总线 | EtherCAT 1ms或CANopen | 位置、速度、力矩、状态字 | 帧丢失进入安全停车 |
| 车辆CAN | 隔离CAN/CAN FD | 车速、档位、关键状态 | 只读优先,白名单解析 |
| 定位 | 以太网/串口/PPS | 经纬度、姿态、质量指标 | 质量下降限速 |
| 场控 | 专用无线+有线备份 | 急停、许可、围栏 | 双通道和心跳监控 |
| 数据导出 | JSON/CSV/MCAP | 任务、轨迹、反馈和故障 | 校验和与只读归档 |
{

  "mission_id": "TRACK-TEST-016",

  "environment": "closed_proving_ground",

  "vehicle_profile": "GENERIC_SEDAN_V2",

  "max_speed_kph": 30,

  "controller": {"steer": "lateral_v4", "speed": "pid_v3"},

  "safety": {"geofence": "LOOP_A", "remote_estop": true},

  "logging_hz": 100,

  "status": "armed"

}
8. 标定、测试与异常注入
标定从机械零位开始,依次建立转向角—电机角度映射、踏板位移—车辆响应曲线、执行器力限、通信延迟和定位外参。标定值与车型配置绑定,换车或移动支架后必须复核。动态测试遵循静态假负载、举升/台架、低速直线、低速转弯、完整路线逐级放开,不直接加载高动态任务。
| 验收项 | 测试方法 | 记录 | 通过标准 |
|---|---|---|---|
| 安装刚度 | 转向/踏板最大工作载荷 | 位移、松动、扭矩标记 | 无永久变形和松脱 |
| 控制重复性 | 同工况多轮执行 | 轨迹、速度、角度误差 | 分布满足冻结指标 |
| 接管 | 人工触发离合与急停 | 释放时间、剩余动作 | 不对抗且进入安全状态 |
| 失联 | 上位机、总线、定位断开 | 状态变化与制动过程 | 按风险策略停车 |
| 越界 | 模拟围栏接近和定位跳变 | 限速、停车、报警 | 不越过安全边界 |
| 耐久 | 典型脚本长时间循环 | 温升、磨损、零点漂移 | 无不可恢复故障 |
异常注入覆盖编码器不一致、踏板卡滞、转向超扭矩、驱动过温、CAN 中断、定位质量下降、无线急停失联、主机重启和供电跌落。每一类故障定义检测阈值、最大响应时间、安全动作、恢复权限和需要保留的数据窗口。
9. 项目计划与团队
| 阶段 | 周期 | 工作内容 | 输出 |
|---|---|---|---|
| 测绘与POC | 2–3周 | 车辆测绘、负载测量、单执行器试验 | 接口基线、风险清单 |
| EVT | 4–6周 | 机构、电控、实时控制和静态联调 | EVT系统、图纸和软件 |
| DVT | 4–6周 | 台架、低速路线、安全异常与耐久 | DVT报告、参数基线 |
| 场地验证 | 2–3周 | 封闭路线、任务脚本和培训 | 验收记录、操作规程 |
| 角色 | 配置 | 职责 | |
| --- | ---: | --- | |
| 项目/安全负责人 | 1 | 范围、风险、试验许可和验收 | |
| 机械工程师 | 1–2 | 支架、快拆、执行器集成 | |
| 电气/嵌入式 | 1–2 | 伺服、实时总线与安全IO | |
| 控制算法工程师 | 1 | 标定、轨迹和工况控制 | |
| 上位机/数据工程师 | 1 | 任务、日志、回放和报告 | |
| 测试工程师 | 1–2 | 台架、场地、异常与耐久验证 |
10. 风险边界、交付与产品化
| 风险 | 后果 | 验证 | 控制 |
|---|---|---|---|
| 支架滑移 | 控制误差或机构脱落 | 峰值载荷和振动试验 | 防松、定位与扭矩标记 |
| 踏板卡滞 | 车辆持续加速/制动 | 人为阻挡与双传感器比对 | 快速撤销、独立制动 |
| 定位漂移 | 路线偏离 | 遮挡和多路径环境测试 | 质量门限、围栏与限速 |
| 软件延迟 | 振荡或响应滞后 | 注入负载和网络抖动 | 实时层隔离与看门狗 |
| 人机责任不清 | 现场误操作 | 演练任务授权和接管 | 角色权限与双人确认 |
交付包包括车型接口测绘、安装作业书、机械与电气图、IO表、通信协议、控制软件、车型参数模板、任务编辑器、日志格式、故障码、测试报告和维护手册。产品化方向包括可调支架、标准化执行器、自动零位检查、数字孪生预演、任务签名、远程诊断和多车型参数管理。每次试验仍需完成班前机械检查、急停验证、制动自检、场地清场和任务审批,任何自动化能力都不降低现场安全要求。
近期评论