

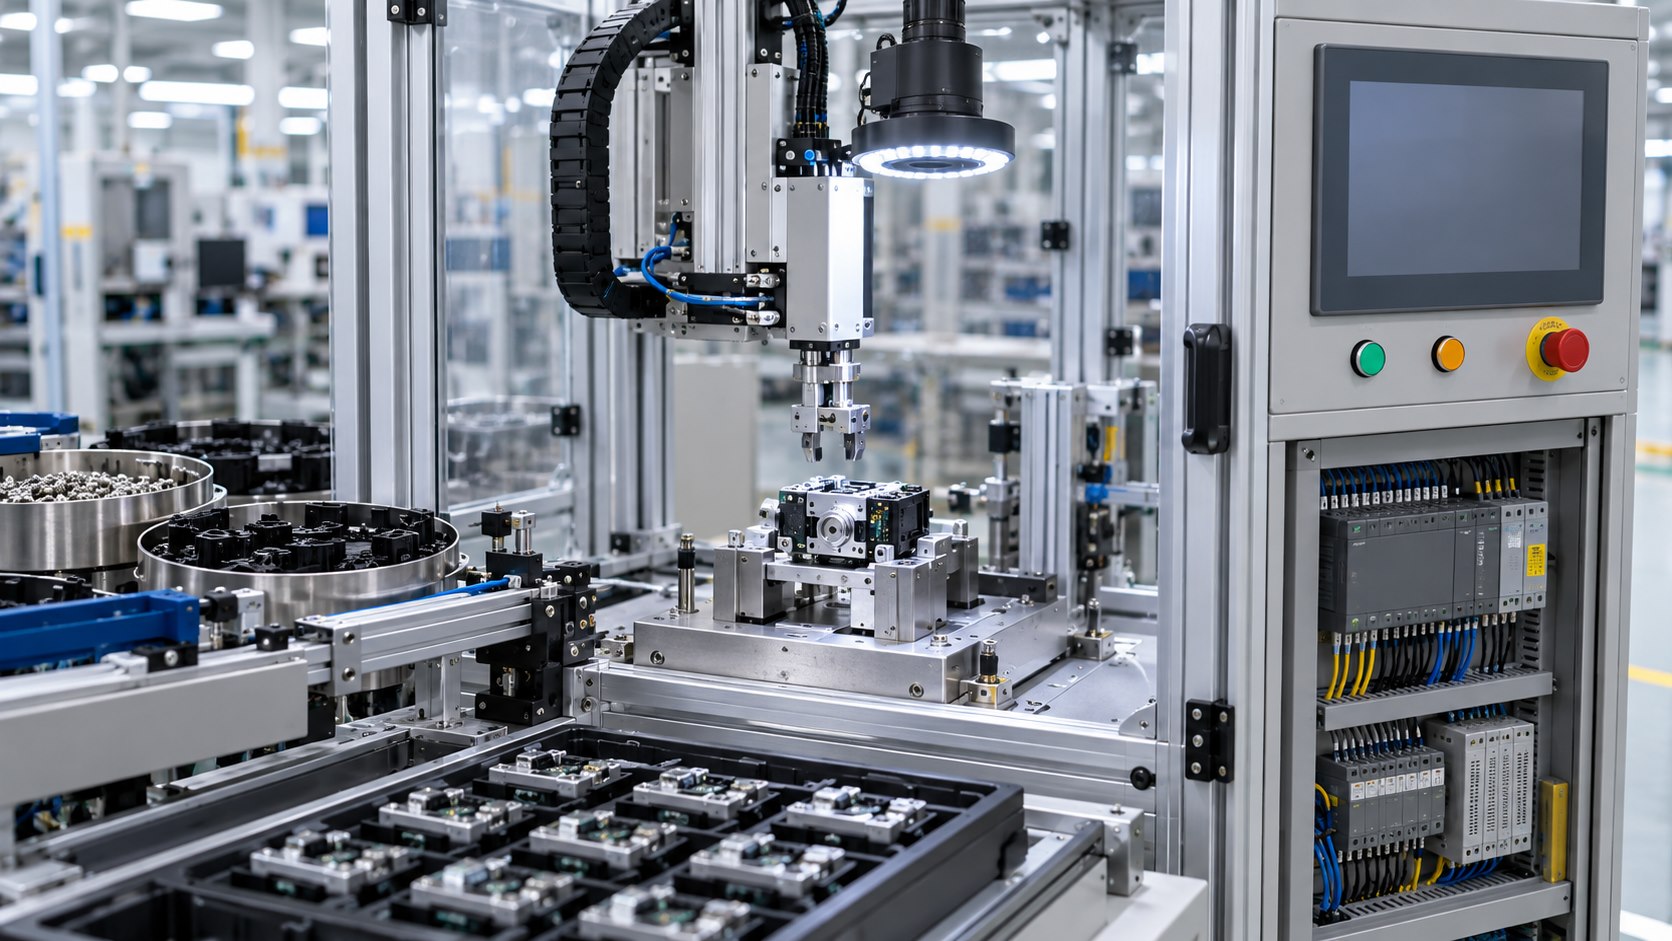
本文按通用工业自动化场景整理,不对应某个客户的完整设备。客户、产品外形、专用工艺、图纸、节拍、报价、供应链和私有算法均已移除,参数使用公开化工程范围。内容用于说明同类工作站的系统开发方法,不代表已完成特定客户量产交付。
1. 项目背景与目标
小型零部件装配通常同时包含来料方向不确定、零件公差累积、压装/锁付质量难量化、人工漏装和结果无法追溯等问题。单独增加一台相机只能看到表面,无法解决夹具基准、机器人路径、力位移控制、异常返修和数据闭环。完整工作站需要从上料到装配再到复检,把每一步的输入、动作、判定与故障恢复统一到状态机。
本方案面向连接器、传感器、机电小组件和消费电子结构件的半自动或全自动装配。设备完成扫码、来料检测、视觉定位、抓取、装配/压合/锁付、外观与尺寸复检、结果保存和 NG 分流。POC 阶段先验证最难的视觉与装配工艺,不把“机器人能抓到”当作量产可用结论。
2. 需求工程化整理
| 维度 | 冻结内容 | 影响 |
|---|---|---|
| 产品 | 零件材质、尺寸公差、基准、易损面 | 夹具、光源、抓手和算法 |
| 工艺 | 压装力、深度、扭矩、涂胶或卡扣 | 执行器与过程监控 |
| 产能 | 节拍、班次、换型和缓存 | 工位数量、并行度和上料 |
| 质量 | 漏装、错装、方向、外观和尺寸 | 相机分辨率与验收样本 |
| 集成 | SN、工单、MES、设备互联 | 软件、网络和数据结构 |
| 安全 | 人工上料、机器人、防护门和急停 | 安全PLC、围护和模式管理 |
需求评审以“可检测缺陷清单”和“不可检测边界”作为核心输出。每个缺陷定义最小尺寸、位置、外观变化、样本数量和误判处理。透明、高反光、柔性和随机纹理零件需要专用光学方案;零件内部不可见装配质量应由力位移、扭矩、气密或电性能检测补充,不强行用表面图像推断。
3. 技术指标与边界
| 项目 | 方案表达 | 验证方式 |
|---|---|---|
| 节拍 | 按上料、拍照、装配、复检与下料分解 | 连续真实工件统计P95 |
| 定位 | 由视场、像素、标定和机构重复性共同确定 | 标准板和重复装夹测试 |
| 装配 | 位置/速度/力/扭矩窗口可配 | 合格件与破坏样本对比 |
| 视觉 | 以冻结样本集计算漏检与误判 | 盲测集和人工复核 |
| 换型 | 配方、夹具、抓手和光学参数联动 | 错配方防呆测试 |
| 追溯 | SN绑定原图、标注图、曲线和版本 | 按SN完整查询 |
视觉精度不能只用“相机多少万像素”描述。工作距离、镜头畸变、景深、照明均匀性、工件高度变化和运动停止稳定时间都会影响结果。最终指标以真实样本、量具对照和测量系统分析为准。
4. 系统总体架构
flowchart TD

  FEED["振盘/托盘/人工上料"] --> PRE["来料与方向检测"]

  PRE --> ROBOT["机器人/XYZ装配"]

  ROBOT --> PROCESS["压装/锁付/点胶"]

  PROCESS --> VISION["视觉复检"]

  VISION --> OUT["PASS/NG分流"]

  CAM["相机/镜头/光源"] --> IPC["视觉工控机"]

  IPC --> PLC["PLC状态机"]

  PLC --> ROBOT

  PLC --> PROCESS

  SAFE["急停/门禁/光栅"] --> SPLC["安全控制"]

  SPLC --> PLC

  IPC --> MES["MES与数据追溯"]
PLC 是流程主站,负责互锁、气缸、上料、模式和安全状态;机器人或运动控制器负责轨迹;视觉工控机运行相机 SDK、标定、定位、检测和数据服务;压机、锁付机或点胶控制器保留各自过程闭环。系统通过明确握手交换任务 ID、配方、开始、忙、完成、结果和故障,不用无约束共享变量拼接流程。
5. 机械结构、夹具与上料
机架使用焊接钢架或重型铝型材,关键平台采用加工钢板/铝板并设置调平脚与地脚。相机、机器人和夹具安装在同一稳定基准上,振动源通过隔振或独立支架处理。夹具使用 3-2-1 定位、仿形托块、定位销和受控夹紧,易损接触面做可换镶件,换型件带机械与二维码防呆。
| 模块 | 方案 | 关键点 |
|---|---|---|
| 上料 | 振盘、柔性供料、托盘或人工 | 零件损伤、混料和余量检测 |
| 定位夹具 | 定位销、基准面、气动/电动夹紧 | 重复性、排屑和快换 |
| 抓手 | 平行夹、真空、柔顺或组合抓手 | 抓取确认、掉件和防刮 |
| 装配轴 | 伺服电缸、压机、锁付主轴 | 力/位移/扭矩监控 |
| 相机支架 | Z向微调、角度锁止、刻度 | 标定稳定和维护复位 |
| 防护 | PC围护、门锁、光栅 | 观察、检修和安全距离 |
抓手与夹具必须容纳零件公差而不放大偏差。插接与压装工艺加入浮动机构或远程中心顺应结构,避免刚性路径把小偏差转化为高侧向力。废料、油污和碎屑有明确排出路径,维护人员可从检修门更换易损件,不拆除相机标定基准。
6. 视觉、光学与算法
相机按视场、最小缺陷与工作距离反推分辨率;镜头在景深和畸变之间取舍。光源通过环形、条形、同轴、穹顶、背光或偏振组合构造稳定特征,曝光、增益、光源通道和亮度全部写入配方。外部环境光通过围护和遮光罩隔离,拍照采用硬触发或与运动完成信号同步。
| 检测任务 | 光学配置 | 算法路径 | 失败处理 |
|---|---|---|---|
| 位置与角度 | 背光/同轴光 | 轮廓、模板或特征匹配 | 重新上料或人工复核 |
| 有无/方向 | 环形/条形光 | ROI分类、几何关系 | 禁止装配 |
| 表面缺陷 | 穹顶+偏振 | 纹理、差分或深度学习 | 保存缺陷图并分流 |
| 高度/间隙 | 结构光/激光位移 | 3D点云或位移阈值 | 二次测量 |
| 字符/码 | 漫射光 | OCR/OCV/二维码 | 与工单不符锁定 |
深度学习只在传统特征难以覆盖且样本充足时使用。训练、验证和盲测样本按批次隔离,模型版本与配方绑定。低置信度不直接判 PASS,而是进入复拍、第二算法或人工复核。每次参数变更保留前后对照和回滚能力。
7. 电气、传感器与IO
控制系统使用 24 VDC PLC、工业工控机、隔离 IO、伺服/机器人控制器和安全继电器或安全 PLC。相机走 GigE Vision 或 USB3 Vision,光源控制器使用 RS232/RS485 或数字触发。压机、锁付机通过工业以太网或现场总线提供曲线和结果。动力、伺服、相机与通信线分槽,编码器和模拟量按规范屏蔽接地。
| 点位 | 类型 | 责任 | 异常动作 |
|---|---|---|---|
| 产品/托盘到位 | DI | 确认上料状态 | 禁止夹紧与运动 |
| 夹紧到位 | DI | 确认工件基准建立 | 超时释放并报警 |
| 抓取确认 | 真空/力/位置 | 判断是否取到零件 | 回收或停机,禁止空装 |
| 压装力/位移 | AI/总线 | 过程质量判断 | 越窗停止并标NG |
| 相机触发/完成 | DO/DI | 同步拍照 | 超时复拍一次 |
| 安全门/光栅 | 安全DI | 人员防护 | 撤销危险运动 |
| PASS/NG分流 | DO+到位反馈 | 结果去向 | 反馈不符锁存结果 |
8. 软件状态机、握手与数据
stateDiagram-v2

  [*] --> SelfCheck

  SelfCheck --> Idle: ready

  Idle --> Load: work_order_ok

  Load --> InspectIn: part_present

  InspectIn --> Pick: pose_valid

  Pick --> Assemble: grip_confirmed

  Assemble --> InspectOut: process_ok

  InspectOut --> UnloadPass: vision_pass

  InspectOut --> UnloadNG: vision_ng

  UnloadPass --> Idle: part_removed

  UnloadNG --> Idle: ng_confirmed

  Assemble --> Fault: force_or_motion_fault

  Fault --> Recovery: safe_state

  Recovery --> Idle: authorized_reset
设备配方包含产品号、夹具号、视觉参数、机器人程序、装配窗口、结果规则和版本。启动时交叉核对工单、扫码、夹具 RFID/二维码与程序版本。自动循环中的任何人工干预都会写入审计日志,重启后根据物料和夹具实际状态恢复,不默认从中断步骤盲目继续。
| 接口 | 方式 | 主要数据 | 异常策略 |
|---|---|---|---|
| PLC-视觉 | TCP/OPC UA/厂商协议 | task_id、配方、触发、结果、坐标 | 序号幂等、超时复位 |
| PLC-机器人 | Profinet/EtherNet/IP | 程序、位姿许可、完成和故障 | 双向握手 |
| 视觉-相机 | GigE/USB3 SDK | 图像、时间戳、曝光与触发 | 掉线重连后重标状态 |
| 工位-MES | HTTPS REST/中间表 | 工单、SN、结果、版本和图片索引 | 本地缓存补传 |
{

  "station_id": "ASSY_VISION_01",

  "serial_no": "SAMPLE-20260916-0058",

  "recipe_id": "PRODUCT_A_V6",

  "assembly": {"force_peak_n": 126.4, "depth_mm": 8.03, "result": "PASS"},

  "vision": {"model": "inspect_v12", "score": 0.982, "result": "PASS"},

  "images": {"raw": "2026/09/16/.../raw.png", "marked": "2026/09/16/.../marked.png"},

  "plc_version": "3.4.1",

  "result": "PASS"

}
9. 测试、测量系统与验收
| 验收项 | 方法 | 记录 | 通过边界 |
|---|---|---|---|
| 夹具重复性 | 同件重复装夹30次 | 位姿、ROI偏移和夹紧状态 | 在算法与工艺容差内 |
| 视觉能力 | 冻结PASS/NG盲测集 | 漏检、误判和置信度 | 达成双方确认指标 |
| 装配窗口 | 好件、偏差件和破坏件对比 | 力位移/扭矩曲线 | 可区分关键异常 |
| 节拍 | 连续真实流程统计 | 平均、P95和停机原因 | 满足冻结产能 |
| 追溯 | 随机SN查询与断网补传 | 图像、曲线、版本和回执 | 数据完整不重复 |
| 安全 | 开门、光栅、急停、断电 | 停止时间与输出状态 | 危险运动受控停止 |
| 换型 | 错夹具、错配方、错料测试 | 防呆与报警记录 | 不允许错误组合运行 |
| 连续运行 | 8小时及约定批次 | OEE、故障、温升与漂移 | 无不可恢复故障 |
视觉检测按测量系统分析思路评估:同一批样本由不同时间、不同操作员和多次装夹重复测试,区分设备变差与人工复核差异。边界样本单独建库,算法更新先离线回放,再在影子模式比较,最后受控上线。
10. 项目计划、团队与交付
| 阶段 | 参考周期 | 工作 | 输出 |
|---|---|---|---|
| 需求/POC | 2–3周 | 样本、光学、装配工艺和节拍拆解 | POC报告、风险清单 |
| EVT | 5–8周 | 机架夹具、电气、软件和单循环 | EVT设备、图纸、程序 |
| DVT | 3–5周 | 样本盲测、异常、节拍和MES | DVT报告、问题闭环 |
| PVT | 2–4周 | 快换、产线复制、维护和培训 | 验收包、复制规范 |
| 角色 | 配置 | 责任 | |
| --- | ---: | --- | |
| 项目经理 | 1 | 需求、计划、风险与验收 | |
| 机械工程师 | 1–2 | 机架、夹具、抓手与维护结构 | |
| 电气/PLC | 1 | IO、安全、气路和状态机 | |
| 视觉/上位机 | 1–2 | 光学、算法、软件和MES | |
| 机器人/工艺 | 1 | 轨迹、压装/锁付和窗口 | |
| 装配测试 | 1–2 | 建机、样本、连续运行与记录 |
交付物包括需求规格、总体方案、机械与电气图、气路图、IO表、PLC/HMI程序、机器人程序、视觉配方与模型管理、MES协议、样本基线、测试报告、故障码、备件与维护手册。公开文章不包含完整生产图、客户算法数据、BOM底价和现场账号。
11. 风险与产品化方向
| 风险 | 后果 | POC/DVT验证 | 控制策略 |
|---|---|---|---|
| 来料波动 | 误抓、误检和卡料 | 多批次样本与极限公差 | 柔性上料、配方和供应反馈 |
| 高反光/透明件 | 特征不稳定 | 多光型、偏振与角度组合 | 固定光学环境与低置信复核 |
| 夹具磨损 | 坐标漂移和装配偏差 | 寿命循环与基准件点检 | 可换镶件、维护计数 |
| 过程曲线漂移 | 隐性质量异常 | 量具对照和趋势分析 | 校准、SPC和版本锁定 |
| 异常恢复不完整 | 重复装配或漏追溯 | 各状态断电/开门注入 | 物料状态确认与幂等任务 |
产品化版本可形成标准机架、通用电柜、视觉软件平台、快换夹具接口和设备数据模型,缩短新产品导入。复制设备时相机内外参、光源、机器人基坐标、夹具基准和工艺窗口必须独立校准,不能复制一份参数文件就视为一致。设备长期价值来自稳定基准、受控版本、可追溯过程和可维护结构,而非单次演示中的高速动作。
近期评论