

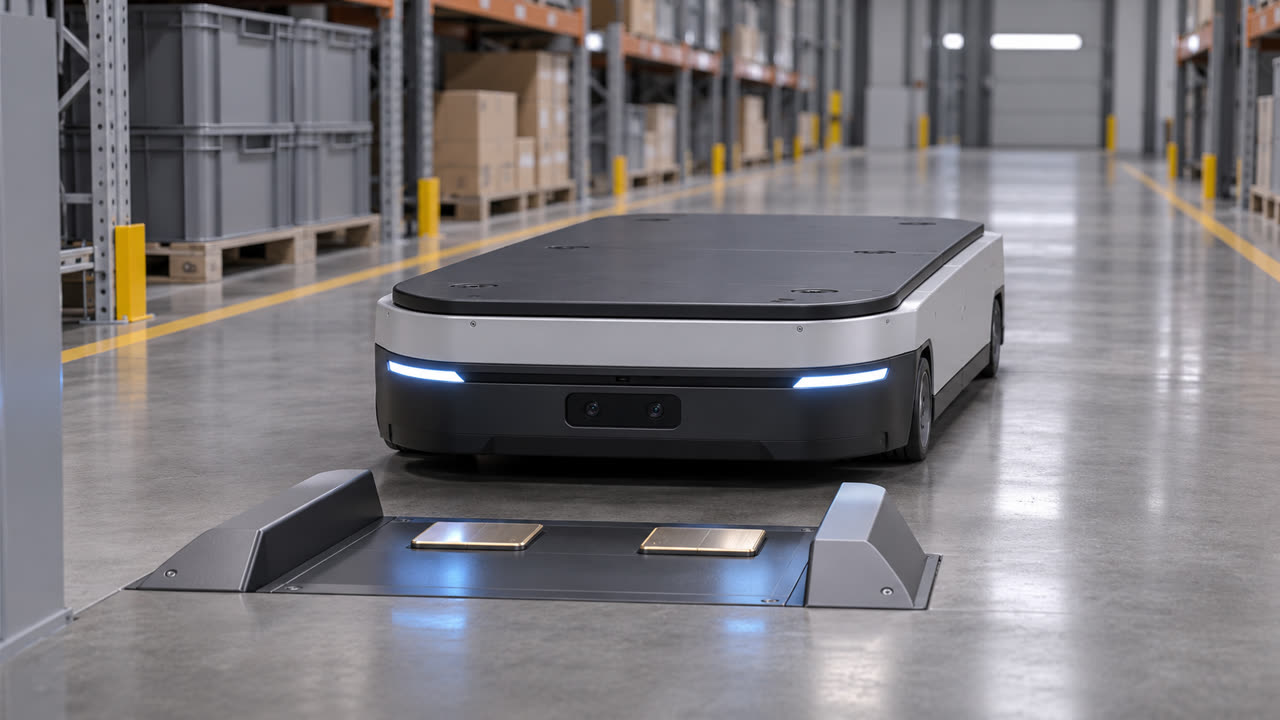
封面为 AI 概念示意。
移动机器人自动回充怎么开发
把任务拆成地图导航到预停靠点、局部传感对准、低速接触、桩车电气确认、充电和退出六个环节。每个环节都定义成功证据、超时处理和可恢复条件。项目不能用「机器人到桩旁」代替「已稳定充电」验收。本文从公开的AMR 转运机器人方案延伸,讨论封闭测试区域内的通用样机开发路径。
场景与需求分解
目标场地、底盘与充电设备先一起确定。充电桩可能靠墙、靠近转角或处在多车共用区域,机器人的接近方向、掉头空间和感知遮挡随之变化。先量实际走廊、地面起伏和清洁后湿滑工况,明确操作员是否会搬动桩体。车辆从任务点返回时还要保留电量余量,避免遇到占桩、重定位或重新接近时已经没有可靠的退出能力。
| 需求 | 设计输入 | 成功证据 |
|---|---|---|
| 到达预停靠区 | 地图、路线、桩位与转弯空间 | 进入允许对接姿态范围 |
| 对齐与接触 | 载荷、车体高度、桩体基准、感知范围 | 接触姿态满足机构容差 |
| 稳定充电 | 电池、BMS 与匹配充电设备 | 状态和电气反馈均确认 |
| 退出与恢复 | 允许离桩条件、空闲通道和任务管理 | 已解除充电并退出安全区 |
| 故障处理 | 遮挡、掉线、异常接触、桩占用 | 安全停止、可诊断和受控重试 |
系统架构
flowchart LR

A[任务调度与电量管理] --> B[地图导航和预停靠]

B --> C[局部识别与低速控制]

C --> D[机械接触]

D --> E[桩车确认与充电状态]

E --> F[退出与任务恢复]

E --> G[日志与故障诊断]
| 层级 | 模块 | 关键职责 |
|---|---|---|
| 结构层 | 桩体、车体接口、定位与导向 | 吸收合理姿态偏差并便于维护 |
| 电气层 | 电池管理、匹配充电设备、保护与反馈 | 识别接触、允许充电并确认状态 |
| 感知层 | 地图定位、近距离目标、里程计 | 生成有时间戳和置信度的位姿 |
| 控制层 | 导航、对接和底盘控制 | 保持速度和动作边界 |
| 业务层 | 电量、任务占用、重试与记录 | 管理多车和异常恢复 |
机构、安装与误差分配
先从充电接口允许的横向、纵向、角度和高度偏差倒推定位精度。地面不平、轮胎磨耗、载荷前后转移和桩体安装误差会叠加,不能只测空载和水平地面。可把偏差分配给地图预停靠、局部识别、底盘控制与机械导向,逐项测量。机械导向适合吸收可预期的小偏差,硬撞纠偏容易让接触件、底盘与地面固定件受损。若需要浮动机构,约束其行程和复位,核对拆装后基准是否仍一致。
桩体安装应有可复核的定位点和固定方法,避免靠外壳边缘目测。目标标识与接触组件应有共同安装基准。桩移动后同时复核地图位置、标识外参和地面通道,不能只拖动地图上的坐标。车端接触部件尽量设计成可更换模块,保留检测、清洁和复装路径。对塑料件磨损、触点污染和连接器松动,建立巡视与更换判据。
摄像头、激光雷达或短距传感器的安装要考虑最后一段的可见性。桩上的目标在远处容易识别,但车体越接近,标识可能出视野或被反光遮住。以实际安装高度画视野与遮挡范围,先用简易桩样件反复验证,决定要不要用两个测量区间或增加独立接触反馈。若不同桩共用标识,应定义桩身份和位置一致性,避免识别到旁边桩时继续动作。
在有行人、货架或窄通道的位置,把对接路径与通行空间一起评审。结构设计需留出维护拆装距离,并明确机器人退出过程中外轮廓扫过的区域。开发初期用空载和模拟载荷分别验证,记录相同控制命令下制动和停止位置。若桩体安装后易被叉车或保洁撞动,应设防护与位置复核流程,不将软件自动补偿当作安装合格的唯一依据。
结构评审还要检查接触件能否更换。用代表性模型演练拆装,核对工具、顺序和周边线束是否干涉,并为复装保留可检查的基准。
电气与充电状态
充电设备应与电池及 BMS 的要求匹配,设计评估包括允许电压、电流、温度、预充和异常切断等。充电桩、车体接口与充电控制的工作边界由选型及风险评估决定。通用导航软件可发出请求和读取状态,充电授权与保护应由对应硬件和电气链路执行。样机可先用低能量台架或模拟状态验证流程,再接入匹配的整机充电系统。
| 环节 | 电气信号或证据 | 样机验证 |
|---|---|---|
| 接触 | 接触检测与车体停止 | 接触抖动时不会误判就绪 |
| 授权 | 充电设备与车端允许状态 | 未满足条件时保持禁止 |
| 充电 | BMS、充电设备状态与电流反馈 | 有效充电且状态持续一致 |
| 停止 | 停止确认及电气状态回归 | 确认解除后允许驶离 |
| 故障 | 温度、连接、通信和保护反馈 | 执行约定的停止与记录 |
接触处的压降与热分布和机械压力有关。验证时除了记录充电电流和状态,也测连接温升及接触稳定性。清洁、潮湿或轻微污染等使用条件应根据设备防护和测试规范安排,发现状态异常时由保护链路停止。接口开发需要关注可能触及的导电部分、误接入、反向与短路风险,按电气团队制定的试验方案开展。样机不宜用软件阈值取代有资质设备的保护功能。
电池电量读数有延迟和误差,回充决策要综合当前任务、距离、保留电量和桩的占用。调度方可以设置预警、接受新任务的边界和必须回充的条件,异常时应留出停止或人工接管的余量。多桩系统要区分桩离线、桩被占用与桩可用,但不可只通过网络状态推断物理区域无人。充电过程中如果收到外部任务,先根据任务规则安排停充和退出,而不是直接从充电状态下发导航。
硬件联调要从独立信号逐步建立一致性。接触检测可能因轻微移动抖动,充电电流也可能在受控条件下暂时降低。项目应明确哪些信号意味着仍在充电、等待充电、充电结束和故障。某个输入丢失时采用保守的默认状态,检测到链路恢复后重新读回实际状态。测试中模拟车端重启、桩端重启、通信中断、温度达到限制与工控机失效,记录保护动作、诊断和是否需要人工复位。
温升测量应区分电池外壳、触点附近和充电设备的温度,注明环境、载荷与持续时间。多桩复测时保留配套组件及安装状态。用不同充电阶段的记录比较温升,避免把低电流时段和最大实际充电负荷直接对比。维护人员还应能查到异常发生前车辆与充电设备各自报告的状态。
ROS 2、状态机与业务接口
导航到预停靠点可使用全局定位和路径规划。最后一段对接通常使用连续局部参考与近期感知位姿,按底盘能力限制速度、角速度和允许偏差。Nav2 的 Docking Server 为停靠提供框架,项目仍需配置匹配的桩和机器人接口,提供可信的识别、接触及充电状态。依实际部署版本确认参数与插件能力,再做仿真及实机联调。Nav2 官方停靠教程
对接前检查任务占用、桩可用性与底盘状态,完成后才切换近距离控制。目标位姿应带采样时间和质量状态,超时或连续失配时停止前进。视觉或短距传感失效后,按场地要求保持原位或退回预停靠点,撤回同样需要确认后方安全。重试次数和退出条件要明确,避免机器人在狭窄区反复前后移动。区分主动取消、被障碍阻挡、识别失败、接触失败和充电确认失败,调度方据此决定等待、换桩或维护。
机器人重启后从物理状态恢复。先读取车体是否接触、桩是否仍在供电、底盘是否可控与调度任务是否有效,再决定保持、停充或等待人工处理。不要仅靠磁盘里最后的状态恢复旧动作。业务事件可记录任务 ID、桩 ID、尝试次数、失败阶段、时间与传感器摘要,控制周期内的调试数据按窗口采样留存,支持回放异常前后的轨迹。
定位数据和任务结果应使用不同刷新机制。高频位姿用于控制和诊断,事件结果用于任务回执。调度系统对重复请求按任务编号返回当前状态,确认重试是否沿用原任务或创建新尝试。多车共用桩时,预约需要有时限、更新和释放规则。通信丢失后不能仅凭预约超时就认为区域可进入,应结合现场占用及设备状态判断。充电完成后的任务恢复应重新确认原任务是否有效,防止已被转派的任务被重复执行。
每次对接可统计从预停靠到确认充电的用时、识别延迟和末端偏差。失败数据保留具体阶段和环境标签,例如光照、载荷、轮胎状态、地图版本和桩安装编号。区分首次成功率、允许重试后的成功率和系统恢复耗时,避免多次重试后的成功率掩盖安装或控制缺陷。验收测试应公布分母、适用工况和失败处理方式,由客户与研发共同确认门槛。
{"task_id":"dock-demo-0042","dock_id":"station-a","attempt":2,"phase":"charge_confirm","result":"timeout","action":"hold_and_inspect"}
控制接口怎样区分到位和充电
停靠控制器输出阶段状态,业务系统还需要独立的最终结果。运动停止后,读取接触稳定、充电许可与实际反馈。若反馈未及时到达,记录已停靠但充电未确认,并按保护策略等待或退出。电量已满时电流可能较低,应依据充电设备的有效状态和本项目验收规则判断。状态机还需定义从充电转到退出的条件,以及断线后重新获取状态的顺序。
定位、底盘与感知的高频数据用于追踪运动,业务记录用于查询开始、结束、重试与恢复。两者用任务号与时间窗口关联。若设备时钟未同步,先按单节点内部事件顺序复盘,再借助共同事件对齐。接口字段更新时,将旧版桩和车体重新组合做兼容性测试,特别检查启动顺序不同、桩端维护断开与网络恢复。部署时留存对应的配置与恢复方法,确保调度侧能解释状态并正确停止任务。
流程、风险与交付
flowchart LR

A[预约并到达预停靠] --> B[识别与低速对接]

B --> C{接触与充电确认}

C -->|通过| D[充电监控]

C -->|失败| E[停止并评估重试]

E -->|满足条件| B

D --> F[停止充电并确认]

F --> G[受控退出与任务复核]
| 试验 | 记录 | 要验证的能力 |
|---|---|---|
| 多起点及不同载荷 | 到位分布、耗时与重试 | 可在约定范围稳定接触 |
| 遮挡或目标丢失 | 停止时间及恢复条件 | 不盲目继续前进 |
| 接触但不充电 | 电气状态、诊断与后续动作 | 正确区分两个环节 |
| 充电中重启 | 硬件读回、状态恢复和任务标识 | 不继续执行旧动作 |
| 多车占用与离桩 | 预约变化、物理占用和退出路径 | 调度与现场状态一致 |
阶段交付与联调分工
| 阶段 | 参与方 | 交付与放行 |
|---|---|---|
| 条件测量 | 结构、底盘、现场 | 桩位、动作包络与感知范围 |
| 单车台架 | 电气、嵌入式、机器人 | 接触、授权、确认与异常状态 |
| 封闭区联调 | ROS、测试与现场 | 预停靠、末端控制、退出和数据 |
| 试运行与维护 | 运营、质量、研发 | 通过判据、桩体复核、故障恢复 |
样机工期由底盘开放接口、桩车兼容、现场可用性和测试排期决定。可以先做单车单桩,跑通真实的对接闭环,再评估多车排队、换桩和运维工具。后续扩展仍应复核电气匹配、定位和场地边界,不以仿真结果代替现场试验。
先测底盘极限,再测停靠闭环
用临时目标和无电接触样件跑出位置分布。将相同初始位姿重复多次,分别记录从预停靠点到识别有效、开始控制、停止和接触的结果。随后改变允许范围内的起始角度、地面附着、载荷和桩体位置,比较偏差主要出现在哪个阶段。若空载偏差小、载货后明显变大,先查轮胎变形和控制响应。若起始角度一变就经常丢目标,先查视野和识别窗口。若位姿已经满足要求但充电确认失败,再检查接触机构和电气状态。用这样的分段测试可以避免直接在整机上调大量参数。
| 分步测试 | 采集数据 | 后续决策 |
|---|---|---|
| 底盘低速直行与转向 | 速度指令、实测轨迹和停止位置 | 是否存在机械或驱动死区 |
| 预停靠重复到位 | 位置、偏航、地图版本 | 入口容差与预停靠点调整 |
| 桩体识别 | 有效距离、角度、失效类型 | 是否需要改目标和安装位 |
| 无电接触 | 停止偏差、接触稳定性 | 是否需要机械补偿或限位 |
| 带电闭环 | 充电状态、压降、温度和退出 | 验收充电与异常隔离 |
回充与离桩都要考虑碰撞检测范围。近距离阶段在既有控制架构下评估可用感知,不应为了进桩而让整车绕开防护。若识别出充电桩是可接近目标,也需要结合传感器检测其周边遮挡与人员。对于车尾对接或侧向有障碍的情况,重新检查最后一段和退出的外轮廓。测试时在隔离区以受控方式引入代表性阻挡,记录停止前后的速度、反馈和工位状态。软件识别到可恢复后仍要重新验证进入条件,避免障碍刚移开就突然恢复动作。
长周期验证关注反复接触、清洁和维修后的变化。每次运行汇总成功、重试及人工处理的原因,按车辆、桩和软件版本查看。若问题集中在某台车,检查车端接口高度、载荷分布、轮胎和传感器;若集中在某个桩,回看桩位置、照明、电气兼容和地面。换件后应有短流程复验,不要求客户重新做完整研发试验。运营方可以把频繁重试看作维护信号,达到约定门槛时暂停该桩并通知维护。
开发委托前可以先交一份最小输入包,包括已有底盘、驱动接口、BMS 或充电状态接口、候选桩位图、地图和预期班次。评估应给出目前能验证的边界,以及哪些项要通过现场试验才能决定。报价阶段按单车对接、车桩电气联调、现场验收与多车调度拆分,交付时对应提供安装基准、参数版本、测试矩阵和故障复现数据。把测量责任和试验顺序写清楚,可以避免已有底盘、充电桩供应商和应用团队在故障时互相推断。
交付给现场时应约定桩体移动后的复验。安装人员先检查机械固定、接触件高度和预停靠区域,再在低风险条件下做一次空载接触与退出。恢复生产任务前记录车辆和桩的标识、配置版本及实际状态。临时改动位置后需要更新哪份配置,哪部分能由现场人员操作,宜写进维护手册。出现持续充电失败时,可先使用经过验证的备用流程维持运营,并为研发保留最后一次异常的诊断记录。
已有 ROS 2 底盘,能加自动回充吗?
先确认底盘能否稳定低速、读出电池与充电状态,且车辆和充电设备有匹配接口。再根据近距离传感器、可用桩位和底盘控制能力选择对接方法。排查定位问题可参考ROS 2 导航坐标系排查。联系初拓科技
近期评论