

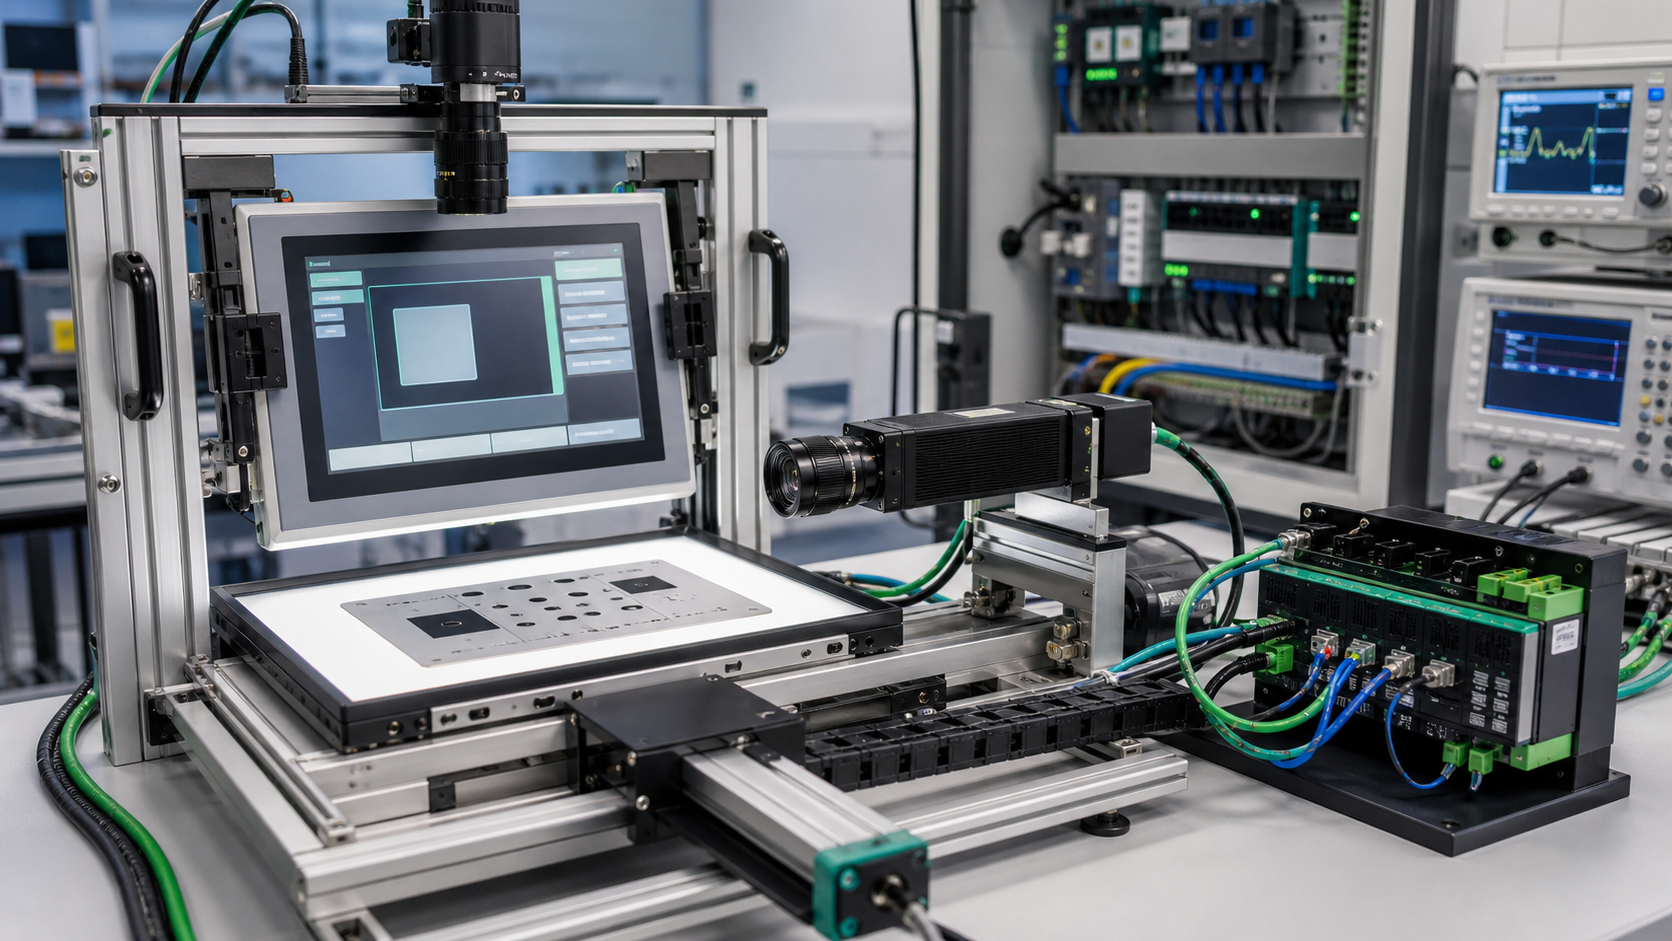
本文基于历史项目方案说明书做公开化整理。原始客户名称、品牌信息、报价、付款条款、人员姓名和未公开现场信息均已移除;部分参数按通用工程场景做了合理泛化或升级。内容用于说明类似产品样机和自动化测试设备开发的技术路径,不代表某个客户原始需求全文。如有侵权或不适宜公开的信息,请联系删除或调整。
1. 项目背景与需求回顾
视觉 HMI 测试架通常用于带屏幕、触摸面板、按键、指示灯或背光区域的产品出厂测试。客户最初提出的需求往往很朴素:希望把人工看屏、按键、拍照、记录结果这类动作自动化,减少漏检和人工判断差异。但真正进入开发时,它不是一台简单的相机架子,而是一套夹具、光源、运动执行、视觉算法、测试软件和数据追溯系统。
这类设备常见的测试对象包括工业 HMI 面板、车载控制面板、小型仪表屏、家电控制面板、带图标背光的塑胶面板、薄膜按键组件等。测试内容可能包含:屏幕是否点亮、字符或图标是否正确、背光是否均匀、按键是否响应、触摸区域是否可用、外观是否有划痕脏污、产品 SN 是否能与测试结果绑定。
工程开发的难点集中在四件事:第一,产品每次放入夹具后位置要稳定,否则视觉 ROI 会漂;第二,光源和相机参数要能跟随不同产品配方保存;第三,触控或按键动作要可控,不能压坏屏幕,也不能因为压力不足导致误判;第四,测试结果要能追溯,至少能按 SN 找到原图、标注图、测试项、软件版本和操作记录。
2. 需求工程化整理
需求整理时不能只记录自动检测 HMI 是否合格,而要把它拆成可设计的子任务。下面是面向一台 EVT/DVT 级视觉 HMI 测试架的工程化整理。
| 需求项 | 工程化拆解 | 需要确认的输入 |
|---|---|---|
| 产品自动定位 | 仿形托盘、定位销、压紧机构、产品到位检测 | 产品外形尺寸、公差、可压紧区域、不可触碰区域 |
| 屏幕与图标检测 | 面阵相机、镜头、光源、曝光配方、ROI 定位算法 | 屏幕尺寸、分辨率、亮度范围、显示内容、NG 样本 |
| 按键/触摸测试 | Z 向触控执行器、硅胶触头、压力限制、点击/长按/滑动轨迹 | 触控点坐标、触发压力、允许接触材料、响应时间 |
| 背光/指示灯检测 | 暗箱或遮光罩、同轴光/条形光/背光、亮度判断 | LED 颜色、亮度差异、均匀性口径、环境光限制 |
| 扫码与追溯 | 扫码枪、SN 校验、配方选择、本地数据库、MES/HTTP 接口 | SN 规则、工单字段、上传格式、断网处理方式 |
| 现场安全 | 急停、安全门、气压检测、限位、手动维护模式 | 操作节拍、人工上下料方式、设备摆放位置 |
工程化整理完成后,应至少输出 5 个基础文件:需求冻结表、测试项列表、产品装夹基准图、IO 点表、数据接口草案。没有这些文件,后续机械、硬件和软件很容易各做各的,最后在联调阶段才发现接口对不上。
3. 技术指标与边界
技术指标采用目标值加验证方法来定义,而不是只写一个漂亮参数。下面参数是公开化后的参考范围,实际项目要以产品尺寸、节拍和样本集为准。
| 类别 | 推荐指标或范围 | 说明 |
|---|---|---|
| 相机 | 500 万到 1200 万像素面阵相机,GigE 或 USB3 | 适合多数 HMI 屏幕、图标、背光区域检测 |
| 镜头 | 8mm、12mm、16mm 或 25mm C 口镜头 | 按视场、工作距离和畸变要求选择 |
| 重复定位 | 夹具重复装夹偏移本方案控制在 ±0.1 到 ±0.3 mm 量级 | 最终以 ROI 偏移统计和算法容忍度为准 |
| 触控行程 | Z 向 10 到 80 mm,压力 1 到 10 N 可调 | 根据屏幕材质和触发方式设定 |
| 光源 | 24V 条形光、同轴光、环形光、背光可组合 | 参数写入产品配方,便于换型 |
| 控制系统 | 工控机 + PLC/运动控制卡;小型治具可用 STM32 IO 板 | 按节拍、维护能力和成本选择 |
| 数据追溯 | SN、测试项、原图、标注图、NG 码、版本号 | 可本地保存,联网后上传 MES/后台 |
| 项目边界 | 不直接承诺最终误判率,不替代客户质量标准 | 误判/漏检指标需要基于样本集确认 |
4. 系统总体架构
系统总体架构按设备层级展开。HMI 测试架分为机械执行层、感知采集层、运动与安全控制层、工控机软件层、数据与产线接口层。总览图只保留一级关系,避免把所有节点压在一张图里。
flowchart TD

  A["视觉HMI测试架"] --> B["机械执行层"]

  A --> C["感知采集层"]

  A --> D["控制与安全层"]

  A --> E["工控机软件层"]

  A --> F["数据与产线接口层"]
4.1 机械与感知层
机械层负责装夹、定位、防护和触控动作,感知层负责把产品状态、图像状态和操作状态变成可读取信号。夹具、相机、光源和触控机构在同一套坐标基准下工作,后续配方里的 ROI、触控点位和光源参数都围绕这套基准保存。
flowchart TD

  M["机械与感知层"] --> M1["4040/4080机架与台面"]

  M --> M2["POM/电木仿形托盘"]

  M --> M3["定位销与压紧机构"]

  M --> M4["Z向触控轴与硅胶触头"]

  M --> S1["工业相机与C口镜头"]

  M --> S2["条形光/同轴光/背光"]

  M --> S3["产品到位/夹紧/气压/限位"]
4.2 控制、软件与数据层
控制层负责实时动作和硬件互锁;工控机软件负责视觉算法、流程调度和数据记录;数据接口层负责 MES 上传、图片索引和报告导出。MES 或后台只接收结果和索引,不参与底层安全动作。
flowchart TD

  C["控制、软件与数据层"] --> C1["PLC/运动控制卡"]

  C1 --> C2["24V DI/DO 与安全回路"]

  C1 --> C3["电缸/气缸/电磁阀/状态灯"]

  C --> PC["Windows工控机"]

  PC --> P1["C#测试软件"]

  PC --> P2["相机SDK/光源控制/扫码"]

  PC --> P3["OpenCV/Halcon视觉算法"]

  PC --> D1["SQLite测试记录"]

  PC --> D2["原图与标注图目录"]

  PC --> D3["MES HTTP接口/CSV报告"]
这套结构把实时控制和视觉计算分开:PLC 或运动控制器处理互锁和动作,工控机处理图像、算法、配方和数据。夹具保证重复定位,软件保证流程和追溯,产线系统只拿最终结果。
5. 机械结构 / 产品结构方案
5.1 结构模块表
| 结构模块 | 作用 | 推荐实现 | 关键参数 | 风险点 |
|---|---|---|---|---|
| 主机架 | 承载夹具、相机、光源、触控机构和电控件 | 4040/4080 铝型材框架,或 2.0–3.0 mm 钣金焊接机架 | 台面平面度、整体刚性、设备高度 | 机架晃动导致图像 ROI 偏移 |
| 产品定位夹具 | 保证 HMI 每次放置位置一致 | POM/电木/铝合金仿形托盘 + 圆柱定位销 + 快速压紧 | 重复定位 ±0.1–0.3 mm 量级 | 装夹误差导致误判 |
| 相机光源支架 | 固定相机、镜头、光源和遮光结构 | Z 向微调滑台 + 角度锁止块 + 刻度标尺 | 工作距离、视场、焦距、光源角度 | 换型或维护后参数无法恢复 |
| 触控执行机构 | 模拟手指点击、长按或滑动 | 小型电缸/音圈电机/气缸 + 硅胶触头 | 行程 10–80 mm,压力 1–10 N | 超程压坏屏幕,压力不足不触发 |
| 防护与维护 | 防止误动作伤人,方便维护 | 安全门、急停、维护门、校准板收纳位 | 安全门联锁、急停硬接线 | 软件失效时仍需硬件保护 |
| 电控安装区 | 固定电源、PLC、端子、驱动器 | 后置电控板或小型电控箱,强弱电分区 | 线槽、端子编号、散热空间 | 接线混乱、干扰、维护困难 |
5.2 产品结构
整机设计为台式半自动测试架。下层是机架和电控安装区,中层是产品定位夹具和触控执行机构,上层是相机、镜头、光源和遮光罩。机架采用 4040 或 4080 工业铝型材,台面使用 8–12 mm 铝板或 6–10 mm 钢板加工,台面上开定位销孔、线缆穿孔和夹具快换孔。若设备需要长期放在产线,底部本方案加可调脚杯,必要时加脚轮,但测试状态需要由脚杯承载。
产品定位夹具不本方案只用平板加挡边。本方案的稳妥做法是用 POM、黑色电木或阳极氧化铝板加工仿形托盘,托盘上保留 2 个主定位点和 1 个防转定位点。对于塑胶壳 HMI,要避开易变形边框和屏幕显示区域;对于玻璃盖板产品,压紧点要落在结构强度允许区域。夹紧机构采用手动快速夹、薄型气缸或电动夹爪,EVT 阶段若节拍压力不大,手动快速夹反而更容易排查视觉问题;进入 DVT 再升级气动或电动夹紧。
遮光罩本方案作为独立模块,不要和相机支架完全焊死。HMI 屏幕和亮面塑胶很容易受环境光影响,尤其是高亮屏、黑色面板和覆膜产品。遮光罩内壁可用哑黑喷涂或黑色植绒材料,外壳用 1.5–2.0 mm 钣金折弯即可。若测试项目包含背光均匀性,遮光罩内部要避免局部反射,光源安装角度要可调。
5.3 运动机构
运动机构取决于测试动作复杂度。只做单点按键测试时,可采用 Z 向单轴电缸或带缓冲的薄型气缸;需要多点点击、滑动轨迹或电容屏测试时,使用 XY+Z 三轴模组。常见配置是:X/Y 轴使用同步带或丝杆滑台,行程按 HMI 尺寸预留 20–50 mm 边界;Z 轴使用丝杆电缸或音圈电机,末端安装 6–10 mm 直径硅胶触头。
Z 轴需要有上限位、下限位、软限位和回零动作。若用气缸,需要加机械限位和缓冲,不适合精细压力控制;若用电缸,通过位置、速度和电流间接判断接触过程;若触控压力要求严格,在触头端增加薄型压力传感器或微型称重传感器。触控动作不要让 C# 软件直接按时间下压,而应由运动控制层执行点位、速度、行程和压力阈值,软件只下发动作编号和参数。
相机支架也属于运动/调节机构的一部分。使用 Z 向微调滑台、角度调节块和刻度标尺,调试完成后把工作距离、镜头焦距、光圈、曝光、光源通道和亮度写入配方。维护人员拆装相机或换产品夹具后,通过校准板和配方参数恢复,而不是靠肉眼重新找位置。
5.4 材料与加工
机架材料可按三档选择:EVT 快速样机用铝型材 + CNC 铝板;产线长期使用用钣金焊接机架 + 精加工台面;需要外观展示时再做喷粉钣金外壳和亚克力观察窗。夹具材料优先采用 POM、黑色电木、6061-T6 铝合金。POM 适合接触产品外壳,摩擦小、不容易划伤;电木绝缘、尺寸稳定,适合测试治具;铝合金适合做基准板和可调机构。
硅胶触头使用邵氏 A 40–60 左右的材料做第一轮验证,太软会导致触点形变大、位置不准,太硬容易留下压痕。触头与金属杆之间本方案做可更换结构,例如 M3/M4 螺纹、压套或小夹头。光源支架、相机支架、夹具底板上的长圆孔要控制数量:调试需要可调,但长期使用需要锁定,最终 DVT 版本应把已经验证的调节点固化成定位销或刻度孔。
表面处理上,铝件可做黑色阳极氧化,钣金可做哑黑喷粉,遮光罩内部避免亮面喷漆。涉及静电敏感产品时,夹具接触面要评估防静电 POM 或防静电电木,台面和机架做好接地。线缆拖链、扎线座、航空插头和端子排也要按维护频率选型,不要在测试架内部大量使用临时杜邦线或裸露转接板。
5.5 装配与维护
装配时本方案先建立三套基准:夹具基准、相机基准和触控基准。夹具基准由定位销和托盘确定;相机基准由校准板、视场边界和 ROI 标定确定;触控基准由触点坐标和 Z 轴零点确定。每套基准都要有恢复方法,不能只存在调试人员经验里。
维护件包括硅胶触头、相机镜头、光源、产品托盘、压紧机构、限位开关和气管接头。在机械设计中预留前维护空间,常用件用螺钉或快拆结构固定,不要为了外观把所有螺钉藏到需要拆外壳才能接触的位置。设备交付时应附带校准板、备用触头、夹具定位说明、光源参数备份和软件配方导出文件。
6. 硬件与电气系统
6.1 主控与计算平台
这类测试架推荐采用工控机 + PLC/运动控制器的架构。工控机负责图像采集、视觉算法、C# 测试软件、配方管理、图片保存和 MES 接口;PLC 或运动控制器负责气缸、电缸、限位、急停、安全门、状态灯和实时 IO。这样现场维护人员能用 PLC 工具排查 IO,软件工程师也能专注算法和数据。
工控机配置为 Intel i5/i7 或同级 x86 平台,16 GB RAM,256 GB 以上 SSD,至少 2 个千兆网口,4 个 USB3.0,预留 RS232/RS485 扩展。可选研华、研祥、凌华、艾讯等工业 PC,也在 EVT 阶段使用稳定的迷你工控机。若只做一台实验室样机,i5 + 16GB 已能覆盖大多数 OpenCV/Halcon 检测;若要保存大量原图或运行深度学习模型,应增加独立 GPU 或选择带 NVIDIA GPU 的边缘计算主机。
PLC 可选西门子 S7-1200 CPU 1212C/1214C、欧姆龙 CP1E/CP2E、三菱 FX5U、汇川 H3U、台达 DVP-ES3 等。若用户产线已有西门子体系,优先跟随现场体系;若是低成本独立治具,台达或汇川维护成本更低。小型定制 IO 板可使用 STM32F103C8T6、STM32F407VET6、STM32G0B1 或 GD32F303,但要明确现场维护门槛更高,适合批量复制或空间受限场景。
6.2 电源系统
电源以 24VDC 为主干。常见配置是 AC220V 输入,经明纬 LRS-350-24 或 NDR-240-24 提供 24V 主电源;相机、工控机、控制器按实际接口单独供电。若设备功耗较小,可用明纬 LRS-150-24 或 MDR-100-24;若需要多路光源、多个电缸和电磁阀,按最大同时动作电流加 30% 余量选型。
24V 主电源可分三路:一路给 PLC/IO/传感器,一路给电磁阀、状态灯、继电器,一路给光源控制器和运动驱动。工控机若为 12V 或 19V 输入,可用独立适配器或 DC/DC 模块,不本方案直接和电磁阀共用一条细线。5V 只给扫码枪、定制小板或 USB 外设,避免把 5V 作为执行器供电。
电控柜内配置空气开关、急停回路、安全继电器或急停继电器、端子排、线槽、接地排和保险丝。急停按钮应硬切运动驱动使能、电磁阀允许或危险输出,同时通知 PLC 和上位机记录故障。对于相机和光源,使用独立保险或电子断路器,避免某个光源短路拖垮整机 24V。
6.3 传感器系统
传感器不是越多越好,但参与流程判断的信号需要清楚。产品到位可用欧姆龙 E3Z 系列光电、松下 PM-L25 槽型光电、基恩士 PZ-G 系列,具体按空间和检测面选择。夹紧到位可用 SMC D-M9B/D-M9N 磁性开关、微动开关或接近开关。安全门可用安全门开关或磁编码安全开关,不能只用普通磁簧开关承担人身安全。
气动系统若存在气缸,需要增加气压开关,例如 SMC ISE20 或同等级 0–1MPa 数显压力开关。触控压力若需要闭环,可选 0–10N 或 0–20N 微型压力传感器,输出 0–5V、0–10V 或 RS485。相机触发可软件触发,也可由 PLC 输出硬触发,若节拍要求高或曝光需要和运动同步,优先使用硬触发。
| 传感器 | 推荐类型 | 安装位置 | 负责内容 | 异常处理 |
|---|---|---|---|---|
| 产品到位 | 槽型光电/反射光电/接近开关 | 夹具底部或侧边 | 判断产品是否放入 | 未到位禁止夹紧和测试 |
| 夹紧到位 | 磁性开关/微动开关 | 气缸或快速夹附近 | 确认压紧状态 | 超时未到位释放并报警 |
| 安全门 | 安全门开关/安全磁开关 | 防护罩门 | 判断操作区是否封闭 | 打开时禁止自动动作 |
| 气压检测 | 数显压力开关 | 气源入口 | 判断气源是否足够 | 低气压暂停并提示 |
| Z 轴限位 | 光电/微动/接近开关 | Z 轴上下端 | 防止触控超程 | 触发后停止对应轴 |
| 压力检测 | 微型压力传感器 | 触头末端或滑块 | 控制点击压力 | 超阈值立即抬起 |
| 扫码枪 | USB-HID/RS232 | 上料位 | 绑定 SN 与配方 | 未扫码不能上传结果 |
6.4 执行器系统
夹紧机构可按节拍和风险分级。实验室样机可用手动快速夹,结构简单、便于观察;产线半自动可用 SMC CDQ2B 薄型气缸或亚德客 SDA/TN 系列气缸;如果产品边框脆弱,采用电动夹爪或带弹性浮动的压头。气缸动作需要节流阀调速,压紧端加软垫,防止冲击产品。
触控机构优先采用电缸或音圈电机。电缸适合位置控制和多点点击,常见行程 30–100 mm,重复定位可做到 ±0.02–0.05 mm 级别,控制方式可选脉冲/方向、RS485 或 EtherCAT。气缸使用于简单按键,但对触摸屏压力和速度控制不够细,容易出现有时触发、有时不触发的问题。
光源系统通常由条形光、同轴光、环形光、背光和控制器组成。屏幕字符识别常用低角度条形光或遮光后直接拍屏;玻璃表面划痕可能需要同轴光或暗场光;背光均匀性需要关闭外部光源,在固定曝光下采集灰度分布。光源控制器本方案支持 RS232/RS485 调光,通道和亮度写入配方。
6.5 通讯与电气接口
设备内部通信本方案保持清晰分工。工控机与相机使用 USB3 Vision 或 GigE Vision;工控机与 PLC 使用 Modbus TCP、S7 协议、EtherNet/IP 或厂商 SDK;工控机与光源控制器使用 RS232/RS485,常用 115200, 8N1;扫码枪可用 USB-HID 模拟键盘,也可用 RS232 便于协议控制。若使用定制 STM32 IO 板,本方案 RS485 半双工,端口加 TVS、终端电阻和隔离电源。
| 接口 | 连接对象 | 推荐方式 | 典型参数 | 用途 |
|---|---|---|---|---|
| USB3/GigE | 工业相机 | 相机 SDK | 按相机型号配置 | 图像采集、曝光、触发 |
| Ethernet | PLC/运动控制器 | Modbus TCP/S7/厂商 SDK | 100M/1000M | IO、运动、状态读取 |
| RS485 | 光源控制器/定制 IO 板 | 半双工总线 | 115200, 8N1 | 亮度设置、状态读写 |
| USB-HID/RS232 | 扫码枪 | 键盘口或串口 | 9600/115200 | 读取 SN |
| DI/DO | 急停、门禁、气缸、状态灯 | 24V 工业 IO | NPN/PNP 按现场统一 | 安全与执行动作 |
6.6 IO 点表示例
| 点位 | 名称 | 类型 | 默认状态 | 触发后动作 |
|---|---|---|---|---|
| DI0 | 急停回路正常 | 安全 DI | 常闭 | 断开后停止运动和危险输出 |
| DI1 | 安全门关闭 | DI | 按开关定义 | 未关闭禁止自动运行 |
| DI2 | 产品到位 | DI | 常开 | 未到位禁止夹紧 |
| DI3 | 夹紧到位 | DI | 常开 | 超时未到位报警 |
| DI4 | Z 轴上限位 | DI | 常闭 | 禁止继续上行 |
| DI5 | Z 轴下限位 | DI | 常闭 | 禁止继续下行 |
| DI6 | 气压正常 | DI | 常开 | 低气压暂停流程 |
| DI7 | 光源控制器正常 | DI/通信状态 | 正常在线 | 异常禁止拍照判定 |
| DO0 | 夹紧电磁阀 | DO | OFF | 控制夹具夹紧 |
| DO1 | Z 轴使能 | DO/驱动使能 | OFF | 允许触控轴动作 |
| DO2 | 相机硬触发 | DO | OFF | 触发拍照 |
| DO3 | 光源触发 | DO | OFF | 拍照前点亮或频闪 |
| DO4 | PASS 绿灯 | DO | OFF | 测试通过提示 |
| DO5 | NG 红灯 | DO | OFF | 测试失败或故障提示 |
| DO6 | 蜂鸣器 | DO | OFF | 异常提示 |
7. 嵌入式 / 软件系统
7.1 软件架构
测试软件使用 C# WPF 或 WinForms 开发,上位机运行在 Windows 10/11 IoT 或普通 Windows 工控机环境。视觉算法可根据项目选择 Halcon、OpenCVSharp、VisionPro 或相机厂商 SDK 内置工具。若检测项比较明确,例如 OCR、图标有无、亮点暗点、颜色区域判断,OpenCVSharp 已经足够;若需要复杂定位、模板匹配、亚像素测量和快速调参,Halcon 或 VisionPro 的工程效率更高。
flowchart TD

  UI["UI层:操作界面/权限/报警/维护"] --> FLOW["流程层:扫码/夹紧/拍照/触控/判定/上传"]

  FLOW --> DEV["设备层:相机SDK/PLC通信/光源控制/扫码枪"]

  FLOW --> ALG["算法层:定位/OCR/缺陷/背光/触控响应"]

  FLOW --> DATA["数据层:SQLite/图片目录/日志/配方"]

  DATA --> API["接口层:MES HTTP/数据库中间表/CSV报告"]
7.2 软件模块
| 模块 | 职责 | 关键输入 | 输出 | 设计要点 |
|---|---|---|---|---|
| 配方管理 | 管理不同 HMI 型号的测试流程 | 型号、SN规则、相机参数、光源参数、ROI、触控点 | recipe.json / SQLite 配方表 | 每次修改配方要生成版本号 |
| 设备驱动 | 封装相机、PLC、光源、扫码枪 | SDK、串口、TCP、USB-HID | 统一设备状态 | 掉线重连和初始化顺序要稳定 |
| 流程控制 | 执行扫码、装夹、拍照、触控、复拍、上传 | 操作命令、传感器状态、配方 | 当前步骤、PASS/NG、报警 | 状态机集中控制,不允许并发抢动作 |
| 视觉算法 | ROI定位、OCR、图标检测、亮度判断 | 原图、配方阈值、模板 | 缺陷坐标、置信度、判定结果 | 样本集不足时先做人工复核 |
| 触控验证 | 控制点击、长按、滑动和响应复拍 | 点位、速度、压力、等待时间 | 响应时间、复拍结果 | 触控坐标要和相机坐标标定 |
| 数据追溯 | 保存图片、日志、版本和测试项 | SN、结果、图像、故障码 | JSON/CSV/数据库记录 | 本地先保存,再上传,避免断网丢结果 |
| 权限维护 | 管理操作员、工程师、管理员权限 | 登录账号、角色、操作类型 | 操作日志、权限判断 | 调参和点动需要高权限 |
7.3 状态机
状态机用图比表格更容易看清楚流程和异常出口。下面是一个常见的自动测试主流程。
stateDiagram-v2

  [*] --> Idle: 上电自检完成

  Idle --> Scan: 扫码或读取工单

  Scan --> Load: SN有效并匹配配方

  Load --> Clamp: 产品到位

  Clamp --> Precheck: 夹紧到位

  Precheck --> Capture: 安全门/气压/相机/光源正常

  Capture --> Vision: 获取图像成功

  Vision --> Touch: 需要触控或按键测试

  Vision --> Judge: 无需触控测试

  Touch --> Verify: 触控动作完成

  Verify --> Judge: 复拍或读取响应完成

  Judge --> Upload: 生成PASS/NG结果

  Upload --> Release: 本地保存完成

  Release --> Idle: 松夹并取走产品

  Scan --> Fault: SN无效或无配方

  Load --> Fault: 产品未到位超时

  Clamp --> Fault: 夹紧超时

  Precheck --> Fault: 安全门/气压/设备异常

  Capture --> Fault: 相机超时或光源异常

  Touch --> Fault: 压力超限或Z轴限位

  Upload --> Cache: MES超时

  Cache --> Release: 本地缓存等待补传

  Fault --> Idle: 人工复位
每个状态要有明确进入条件、执行动作、退出条件和故障出口。例如 Capture 状态进入前需要确认安全门关闭、产品夹紧、光源在线、相机在线;执行动作包括设置曝光、切换光源通道、触发拍照、保存原图;退出条件是图像返回且图像尺寸正确;异常包括相机掉线、曝光超时、图像全黑、光源控制器无响应。
7.4 数据结构
将配方、测试记录、图像索引和设备日志分开。配方文件负责怎么测,测试记录负责测了什么结果,图像索引负责证据在哪里,设备日志负责设备当时是什么状态。不要把所有内容塞进一个 Excel 或一个大 JSON,否则后期追溯会很痛苦。
{

  "station_id": "HMI_TEST_01",

  "device_id": "CNPROTO_EVT_001",

  "serial_no": "SN202609040001",

  "recipe_id": "HMI_PANEL_A_EVT03",

  "software_version": "1.2.3",

  "hardware_version": "EVT-02",

  "operator_role": "engineer",

  "start_time": "2026-09-04T10:15:21+08:00",

  "end_time": "2026-09-04T10:16:08+08:00",

  "result": "NG",

  "ng_code": "OCR_MISMATCH",

  "items": [

    {"name": "screen_on", "result": "PASS", "value": "ok"},

    {"name": "backlight_uniformity", "result": "PASS", "gray_delta": 11.8},

    {"name": "ocr_label", "result": "NG", "expect": "READY", "actual": "REAOY"},

    {"name": "touch_key_1", "result": "PASS", "response_ms": 180}

  ],

  "images": {

    "raw": "2026/09/04/SN202609040001/raw_001.png",

    "marked": "2026/09/04/SN202609040001/marked_001.png"

  }

}
7.5 异常处理
异常分三类处理。第一类是提示级,例如扫码格式错误、配方不存在、产品未放入,这类问题不需要切断设备,只需要提示重新操作。第二类是暂停级,例如 MES 超时、相机第一次采图失败、光源通信超时,可停止当前步骤,保留产品和现场状态,允许重试或本地缓存。第三类是安全级,例如急停、安全门打开、Z 轴超限、触控压力超限、气压丢失,这类问题需要立即禁止危险输出,进入人工复位。
故障码按模块分段:E1xx 为安全与门禁,E2xx 为夹具与气动,E3xx 为相机和光源,E4xx 为运动与触控,E5xx 为算法判定,E6xx 为 MES 和数据。这样现场人员看到 E402 就能知道是触控轴相关,而不是只能找软件工程师看日志。
8. 通信协议 / 数据接口
8.1 内部通信接口
内部通信不本方案追求复杂,而要追求稳定和可诊断。工控机和 PLC 之间如果采用以太网,推荐 Modbus TCP 或厂商协议;如果是定制 STM32 IO 板,推荐 RS485 半双工。光源控制器多数支持 RS232/RS485 ASCII 指令,扫码枪可用 USB-HID 直接输入到软件,也可用 RS232 做更稳定的握手。
| 接口 | 连接对象 | 推荐参数 | 数据内容 |
|---|---|---|---|
| Modbus TCP / S7 | 工控机到 PLC | 100M/1000M,以太网 | DI、DO、轴状态、故障码、启动/复位命令 |
| RS485 | 工控机到光源控制器 | 115200, 8N1 | 通道号、亮度、频闪时间、在线状态 |
| USB3 / GigE | 工控机到工业相机 | 按相机 SDK | 曝光、增益、触发、图像帧 |
| USB-HID / RS232 | 工控机到扫码枪 | 9600 或 115200 | SN、工单号、产品型号 |
| HTTP REST | 工控机到 MES/后台 | HTTPS 或内网 HTTP | 测试结果、图片索引、设备状态 |
8.2 自定义控制帧示例
若使用 STM32 或 GD32 定制 IO 板,采用简单二进制帧。帧头 AA 55 用于同步;版本号用于后续兼容;命令字表示读状态、写输出、触发动作或清故障;序号用于匹配请求与响应;长度表示数据区字节数;CRC16 用于校验传输错误;帧尾 0D 便于串口调试工具观察。
例如,上位机读取控制板状态时可发送:
AA 55 01 02 00 2A 00 00 C1 7B 0D
这帧按下面方式理解:AA 55 是帧头,01 是协议版本,02 表示读取设备状态,00 2A 是本次请求序号,00 00 表示没有数据区,C1 7B 是 CRC16 校验示例,0D 是帧尾。控制板收到后返回 DI 位图、DO 位图、当前状态和故障码。
控制板返回状态可设计为:
AA 55 01 82 00 2A 00 08 03 00 01 00 00 00 04 00 5E 91 0D
其中 82 表示对读取状态命令的响应,00 08 表示数据区 8 字节,03 00 是 DI 位图,示例中可代表产品到位和安全门关闭;01 00 是 DO 位图,示例中可代表夹紧输出已打开;00 00 表示故障码为 0;04 00 表示当前处于拍照或检测状态。
8.3 功能码本方案
功能码不需要设计得太花,够用、可扩展、便于调试就好。将 0x01 定义为握手,返回控制板版本、设备 ID 和 IO 数量;0x02 读取设备状态;0x10 写 DO 输出;0x11 控制夹紧/松开;0x20 执行触控动作,数据区包含点位 ID、目标行程、速度和压力阈值;0x30 进入维护点动;0x40 由控制板主动上报报警;0x50 清除故障。
对于 MES 或后台接口,不本方案上传本地磁盘完整路径和大量原图二进制。更稳妥的方式是上传结构化结果和图片索引,图片在本地 NAS、文件服务器或对象存储中按日期和 SN 保存。MES 只需要知道结果、NG 项、版本和索引,后续复盘时再打开对应图片。
9. 系统工作流程
flowchart TD

  A["操作员扫码"] --> B{"SN有效并找到配方?"}

  B -- "否" --> B1["提示重扫或选择配方"]

  B -- "是" --> C["放入产品并检测到位"]

  C --> D["夹紧机构动作"]

  D --> E{"夹紧/安全门/气压正常?"}

  E -- "否" --> E1["进入故障或暂停"]

  E -- "是" --> F["设置相机曝光和光源通道"]

  F --> G["采集屏幕/图标/背光图像"]

  G --> H["视觉定位和检测"]

  H --> I{"需要触控测试?"}

  I -- "是" --> J["执行点击/长按/滑动"]

  J --> K["复拍或读取响应"]

  I -- "否" --> L["生成判定"]

  K --> L

  L --> M{"PASS?"}

  M -- "是" --> N["保存PASS记录并亮绿灯"]

  M -- "否" --> O["保存NG图像和NG码并亮红灯"]

  N --> P["上传MES或本地缓存"]

  O --> P

  P --> Q["松夹取走产品"]
流程里最容易被低估的是复拍和本地缓存。触控测试完成后,如果只根据运动轴动作完成来判定,很容易漏掉屏幕没有响应的问题;MES 上传如果失败后直接丢弃结果,后期就无法追溯。因此本方案所有关键动作都要有复核信号,所有结果都先本地落盘再上传。
10. 测试验证与验收
| 验收项 | 测试方法 | 记录内容 | 通过标准 |
|---|---|---|---|
| 装夹重复性 | 同一产品重复装夹 30 次拍照 | ROI 偏移、角度偏差、夹紧状态 | 偏移在算法容忍范围内 |
| 光源一致性 | 不同亮度、角度、环境光下拍照 | 曝光、灰度均值、反光区域 | 不影响主要检测项 |
| 触控动作 | 多点点击、长按、滑动循环 | 压力、行程、响应时间 | 不划伤,响应稳定 |
| 视觉算法 | PASS/NG 样本集验证 | 漏检、误判、复核记录 | 达到双方确认指标 |
| 通信稳定 | 连续运行、断网、重连、PLC 掉线 | 丢包、重试、恢复时间 | 不丢关键结果 |
| MES 追溯 | 按 SN 查询测试记录 | 原图、标注图、结果、版本 | 可完整追溯 |
| 异常恢复 | 急停、开门、气压低、相机掉线 | 故障码、停机状态、恢复步骤 | 危险输出关闭,人工可恢复 |
| 连续运行 | 8 小时或约定节拍运行 | 测试次数、失败次数、温度 | 无不可恢复故障 |
验收不本方案只在最后一天做。POC 阶段验证相机视场、光源和夹具可行性;EVT 阶段验证设备主流程跑通;DVT 阶段用真实 PASS/NG 样本集调参并统计误判;PVT 前再整理装配、维护和测试工装。每一阶段都要保留测试记录,否则后面改版时很难判断问题来源。
11. 项目周期计划
| 阶段 | 参考周期 | 具体工作 | 关键输出 |
|---|---|---|---|
| 需求冻结与 POC | 第 1–2 周 | 确认产品尺寸、检测项目、样本集、节拍、MES 接口、相机视场和光源方向;用临时支架完成拍照验证和触控方式验证 | 需求冻结表、POC 图像样本、风险清单 |
| EVT 设计与打样 | 第 3–6 周 | 完成机架、夹具、相机光源支架、触控机构、电气原理、IO 表、软件框架和关键件采购;加工夹具和机架 | EVT 样机、初版接线图、初版软件 |
| EVT 联调 | 第 7–9 周 | 调通扫码、夹紧、拍照、光源控制、触控动作、状态机、PLC/串口通信和本地数据保存 | 联调记录、问题清单、EVT 测试报告 |
| DVT 验证 | 第 10–13 周 | 使用 PASS/NG 样本集验证算法,做重复装夹、光源稳定、连续运行、异常注入和 MES 对接测试 | DVT 报告、样本复核记录、整改清单 |
| PVT 准备 | 第 14–16 周 | 优化快换夹具、线束编号、装配文档、校准流程、备件清单、小批复制本方案和维护说明 | BOM、装配图、维护手册、PVT 本方案 |
如果项目只做实验室验证,可压缩 PVT 准备;如果要直接导入产线,DVT 阶段不能省,尤其是样本集、节拍、误判率和 MES 断网补传要充分测试。
12. 人员配置
| 角色 | 本方案投入 | 主要职责 |
|---|---|---|
| 项目经理 | 1 人 | 需求冻结、节点评审、风险跟踪、验收闭环 |
| 机械/结构工程师 | 1–2 人 | 机架、夹具、相机支架、触控机构、防护和维护设计 |
| 电气/硬件工程师 | 1 人 | PLC/IO、电源、传感器、执行器、线束、安全回路和电控柜 |
| 视觉/上位机工程师 | 1–2 人 | C# 软件、相机 SDK、光源控制、算法、数据记录和界面 |
| 嵌入式工程师 | 0.5–1 人 | 定制 IO 板、RS485 协议、底层状态、故障码和固件升级 |
| 测试/装配工程师 | 1 人 | 样机装配、联调记录、样本测试、问题复现和整改验证 |
| MES/后端工程师 | 0.5–1 人 | HTTP API、数据库中间表、结果上传、断网缓存和接口联调 |
人员配置要跟风险走。若项目只做视觉检测,不做触控,可减少运动和嵌入式投入;若项目要接入产线 MES,需要提前让接口工程师参与,不要等设备调完才发现字段、网络和工单流程不匹配。
13. 技术风险与验证方法
| 风险 | 可能后果 | 验证方法 | 控制策略 |
|---|---|---|---|
| 样本不足 | 算法指标没有统计意义 | 收集 PASS/NG 样本,建立样本编号和复核记录 | 指标以样本集为准,样本不足时先人工复核 |
| 玻璃反光 | OCR、图标、划痕检测不稳定 | 测试条形光、同轴光、偏振片和遮光组合 | 光源参数写入配方,必要时改镜头角度 |
| 装夹重复性差 | ROI 偏移导致误判 | 重复装夹拍照统计偏移 | 增加定位销、仿形托盘、夹紧检测和校准板 |
| 触控压力不可控 | 压坏屏幕或触摸不触发 | 空载、假件、真件逐级测试压力/行程 | 软限位 + 硬限位 + 压力检测 |
| MES 网络不稳定 | 产线节拍受影响或结果丢失 | 断网、重连、超时和补传测试 | 本地先落盘,恢复网络后补传 |
| 现场维护困难 | 故障定位慢,停机时间长 | 拆装相机、光源、触头和夹具并复测 | 线号、端子、校准流程和备件清单前置设计 |
风险验证要尽早做,尤其是光源、夹具和样本集。视觉项目很多时候不是算法写不出来,而是图像采集条件没有被稳定下来;图像质量不稳定时,后面再复杂的算法也只是被动补救。
14. 后续产品化方向
后续产品化可从四个方向推进。第一是夹具系列化,把不同 HMI 型号做成快换托盘,托盘带 ID 或二维码,软件自动加载对应配方。第二是算法工程化,把 ROI、模板、阈值、OCR 字典、触控点位和光源参数都纳入版本管理。第三是数据追溯,把本地 SQLite、图片目录、MES 上传和离线补传做成统一机制。第四是维护标准化,把校准板、触头寿命、光源更换、相机复位和异常码说明写成现场可执行文档。
如果后续进入小批复制,增加出厂自检程序:检查相机在线、光源通道、PLC 通信、DI/DO、触控轴回零、扫码枪、数据库写入和 MES 模拟上传。这样每台设备在交付前都有一致的测试记录,也方便后期判断现场问题是设备故障、产品差异、网络问题还是配方变化。
初拓在这类项目中更适合承担需求拆解、结构样机、电控硬件、嵌入式控制、C# 上位机、视觉算法、MES/后台接口、装配联调和测试验证之间的工程衔接。方案阶段把边界写清楚,样机阶段把风险测出来,后续产品化才有可靠依据。
近期评论