

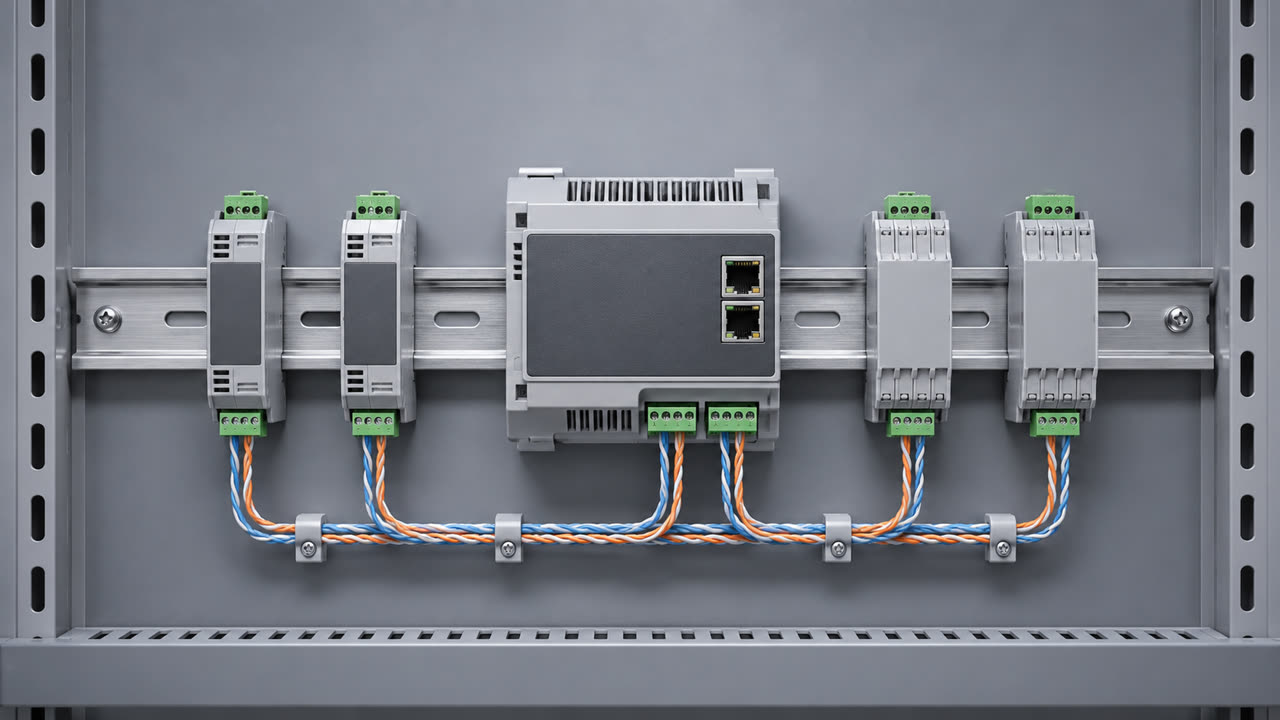
封面为 AI 概念示意。
RS485 和 CAN 怎么选
设备已有 Modbus RTU 仪表、控制器能按计划轮询,通常先评估 RS485。多个节点需要主动发布状态,并且有明确的消息优先级,通常先评估 CAN。最后用实际线缆、节点负载、最长支路、干扰和故障恢复数据作决定。两者都可以用于工业设备,节点数和通信距离需要结合收发器、波特率、线缆与现场环境确认。
RS485 定义电气传输特性,不规定寄存器和地址。Modbus RTU 是可运行在常见 RS485 串行链路上的协议。CAN 在物理传输之外还定义帧、仲裁和错误处理,业务字段和设备语义仍需要另订,例如由 CANopen 或产品协议规定。将「两根线、差分」当作互通依据,会在联调时遇到完全不同的帧和时序。
| 比较项 | RS485 加 Modbus RTU | CAN |
|---|---|---|
| 谁发数据 | 常见主站发请求、从站回应 | 多节点可发送,按标识符等仲裁条件竞争 |
| 优先级 | 由轮询计划和超时分配 | 由仲裁与消息设计共同决定 |
| 设备接入 | 确认地址、寄存器、字序和功能码 | 确认帧格式、位速率、标识符及应用协议 |
| 常见调试证据 | 轮询周期、超时、校验错误、收发切换 | 总线负载、错误计数、错误状态、重入策略 |
| 客户典型需求 | 接仪表、变频器和已有采集模块 | 底盘、多个执行模块、多个状态发布节点 |
拓扑、终端与隔离
先画主干、支路和两端终端,再确认实际连接。终端匹配应以线缆特性阻抗和收发器设计为依据。总线两端常见的匹配方案不是给每个节点都加一只终端。若设备内部已带可切换终端,应在安装图里标出启用位置。长支路会影响边沿与反射,降低速率可能改善部分场景,但不能代替核对分支、阻抗与接地。RS485 的空闲偏置应与收发器的失效保护能力及总线负载一并考虑。TI RS-485 设计指南
跨电柜或与大功率负载共处时,检查共模范围、参考地、屏蔽端接和浪涌路径。需要隔离时,隔离信号和供电都要纳入设计,并让保护器件的回流路径有明确去向。CAN 仲裁能解决节点争用,但持续高优先级流量仍会挤压低优先级消息。故障计数与错误状态能帮助诊断,不能替代应用层超时、数据新鲜度和重新接入策略。TI CAN 总线技术说明
怎样在样机上验证选择
先估算最坏通信周期。轮询系统将请求、应答、换向、帧间隔和超时一并计入,一台掉线设备可能拖慢整个周期。CAN 系统列出周期帧、事件帧、最坏突发和诊断流量,给关键状态留延迟预算。总线利用率应基于真实帧开销与实测,不能只把每秒业务字节除以名义波特率。控制与监测共享链路时,关键动作应有独立的本地保护和通信失效行为。
| 样机实验 | 记录什么 | 要回答的问题 |
|---|---|---|
| 最长线缆加最多节点 | 响应分位、误帧、波形与丢包 | 满配置是否符合刷新周期 |
| 拔掉中间节点再恢复 | 其余节点刷新、恢复耗时 | 单点失效会不会影响整个系统 |
| 切换大功率负载 | 供电与差分波形同步记录 | 错误来自反射、供电还是干扰 |
| 发送密集诊断数据 | 高低优先级各自等待时间 | 控制状态是否被挤占 |
| 一方重启或应用超时 | 最后有效值、停机与恢复状态 | 旧数据是否会继续驱动动作 |
轮询预算怎么计算
例如十台仪表每轮各发一次请求,每台在正常状态占用约二十毫秒,整轮约二百毫秒。如果有一台离线,原本二十毫秒变为三百毫秒超时,整轮将接近四百八十毫秒,尚未计入重试。这些是假设时间,用来展示预算方法。实测时给在线与离线设备分别计时,把慢设备隔离到较低刷新频率,关键状态按需求优先读取。需要快速制动或保护的功能,还应单独评估本地控制链路。
同一现象也可以来自接线问题。例如只在最长支路的末端偶发出错,先看终端、阻抗和支路波形。如果错误总跟随某个节点,交换位置、线束与节点进行对照,记录故障是随节点移动还是留在原位置。把测点写在接线图上,比让现场反复试换波特率更有利于交付。
已有 RS485,可以不改板换成 CAN 吗?
通常需要重新核对收发器、控制器外设、终端和应用协议。更换通信方式时,优先检查既有设备能否继续使用。若存在两类设备,可把网关边界和数据语义先定下来,避免让一个新协议改动扩散到整套系统。
交付资料建议包含拓扑、线缆和端接说明、消息或寄存器表、超时行为与现场复测步骤。对工业控制板和设备联调有需求的团队,可以带现有协议表、最大节点数、线束条件和响应要求一起评估。联系初拓科技
近期评论