

让机器人跑通任务
以 ROS 移动底盘为起点,把定位、导航、任务控制与恢复逻辑放进同一条现场路线验证。
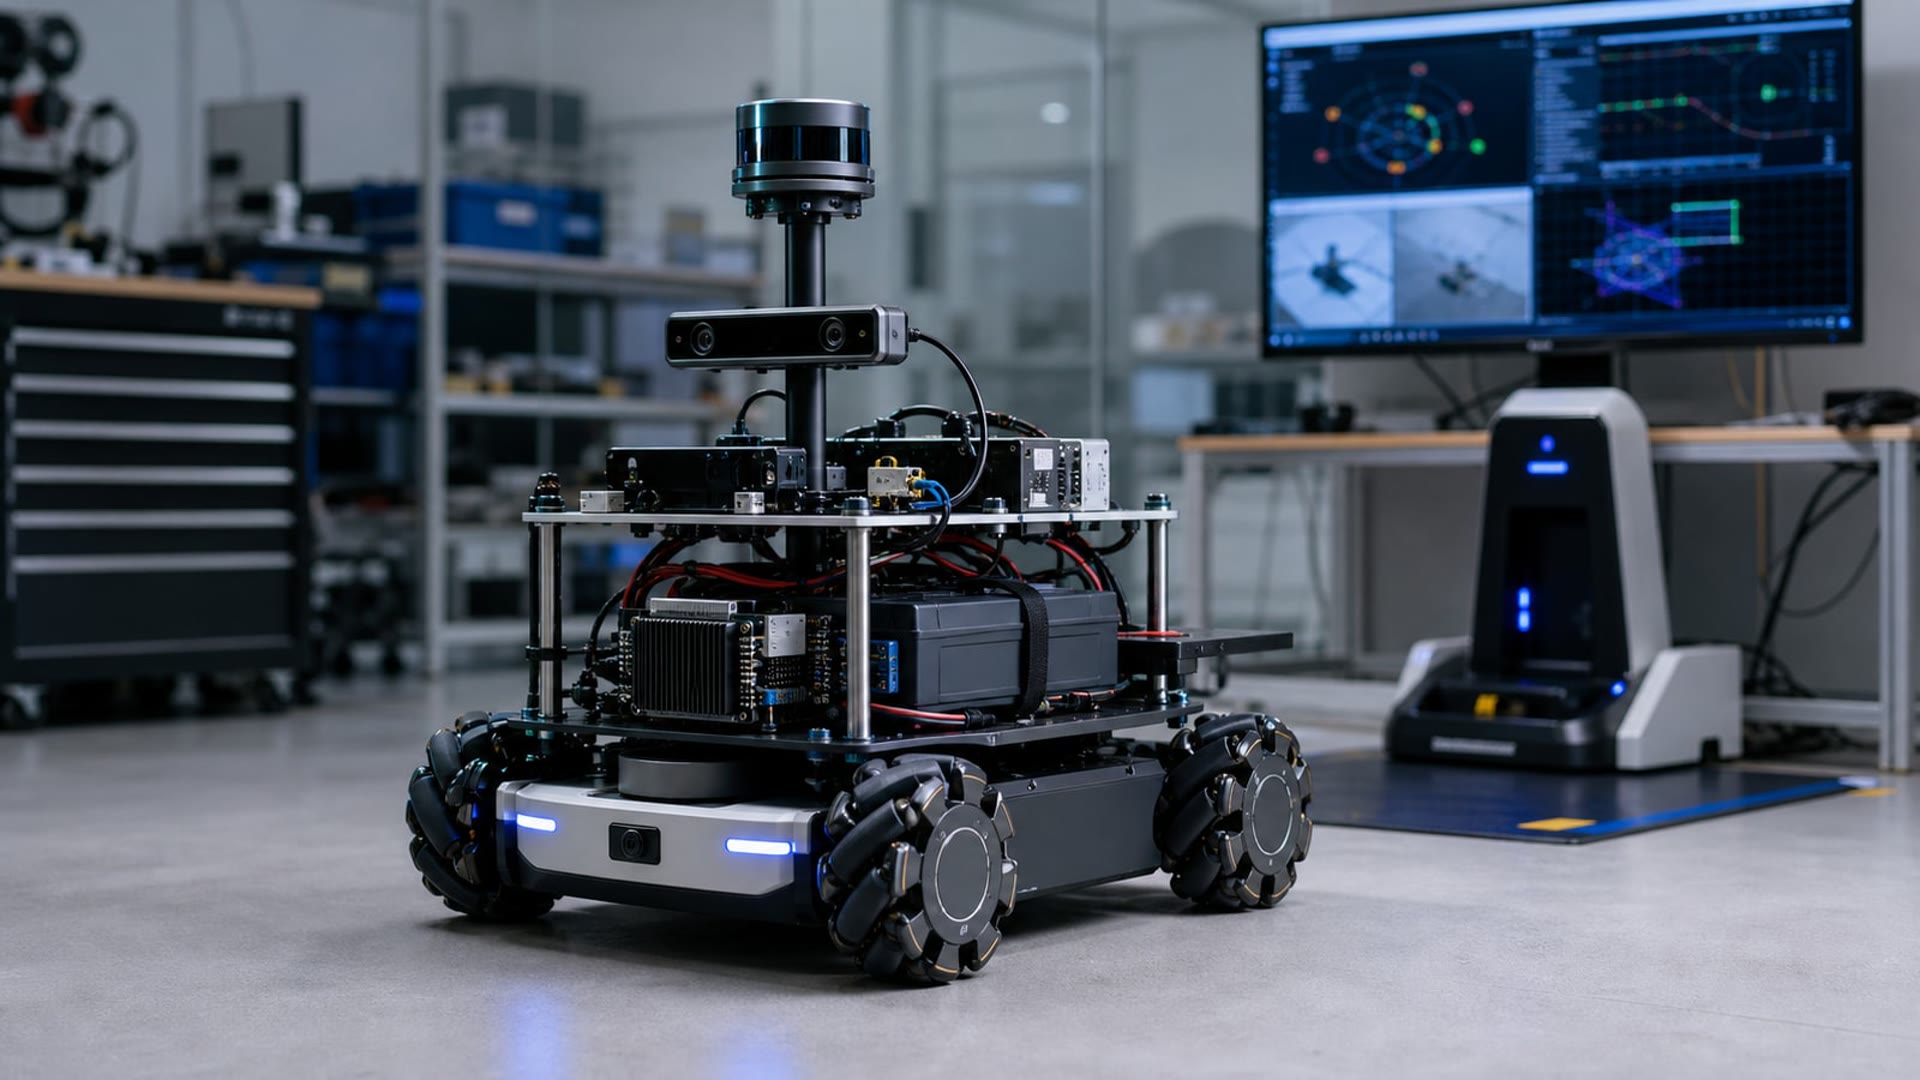
封面取自初拓已公开的多功能 ROS 机器人底盘案例。
从多功能 ROS 底盘开始,先让它完成一项任务
初拓已公开多功能 ROS 机器人底盘案例。将底盘落到搬运、巡检或移动交互场景时,首先要定义真实路线和一次任务的成功条件。搬运关注载荷重心与对接位置,巡检关注停靠时的采集姿态,移动展示关注人员接近和暂停后的恢复。路线图应标出门槛、狭窄处、转弯、低纹理区域、充电点、人员出入口和禁入区。
底盘、感知和导航分开调试
先在台架核对电机方向、减速比、编码器比例和急停链路,再做标定直行、转向和横向偏差。对采用 ROS 2 的方案,检查 odom、base_link 和传感器坐标的方向、时间戳与发布关系,再把雷达或相机数据接到定位和障碍物处理。排查偏航时先区分轮滑、里程计比例错误、坐标变换问题和地图定位漂移,分别保留日志证据。
把任务流程和驱动动作接起来
调度端应能区分任务收到、机器人已开始执行、到了目标附近、已完成对接等状态。机器人在临时障碍、网络中断或低电量时,需要知道何时等待、何时取消、何时转向回充。自动回充可分为导航至预停靠位、近距离对准、低速对接和充电确认,按不同阶段处理重试,限制后退或重复对接的次数。
到现场以后怎么验收?
| 场景 | 验证动作 | 要留下的证据 |
|---|---|---|
| 满载转弯 | 以约定姿态装载,从最窄弯位通行 | 运行轨迹、速度和异常停机记录 |
| 定位异常 | 在可控测试区触发定位丢失 | 停止动作、告警与恢复流程 |
| 障碍物出现 | 按实际路径复现前方阻塞 | 减速、停车和清障后继续的状态 |
| 低电量回充 | 从不同姿态进入预停靠位 | 对接轨迹、充电握手和重试记录 |
| 网络中断 | 任务中断连后再重新接入 | 本地行为、告警和任务状态一致性 |
从单台样机到现场可交接
给客户的阶段交付可包含底盘及传感器装配图、电气接口、ROS 参数与启动文件、任务软件版本、部署和操作说明。现场安全要结合速度、载荷、共用动线、机械制动与急停设计确认。客户可提前整理一条任务路线、现场图、负载规格、对接净空和需要联动的电梯、门禁或设备接口。
近期评论