

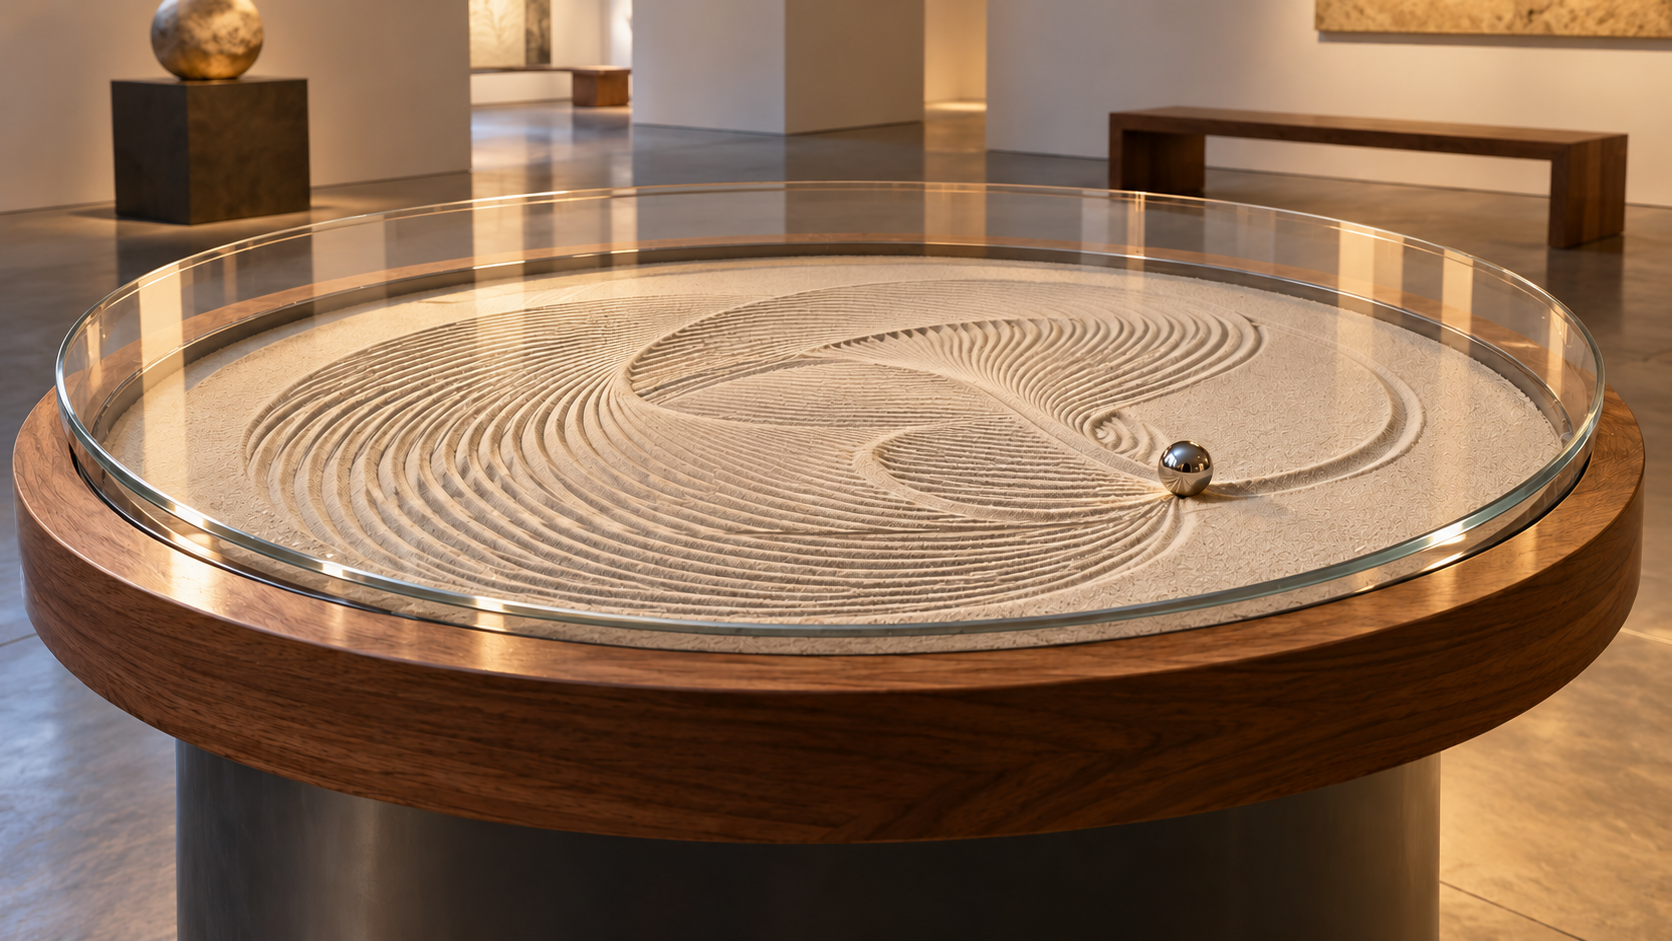
本文为通用工程参考方案,不使用特定客户资料,不代表已交付装置或实际效果承诺。磁驱能力、材料和轨迹参数需样机验证。封面为 AI 概念示意。
1. 把绘图过程变成体验
磁控沙盘在薄层沙面上放置钢球,由底部磁驱机构牵引形成纹路。观众可以选择图案、速度或一组生成参数,观察图形逐步出现。它与投影识别型互动沙盘不同,视觉内容主要来自真实球体和沙粒的运动,屏幕只是控制入口,不承担代替物理轨迹的演示。
本方案面向室内展厅、桌面艺术和科普展示,采用封闭浅沙盘、底部二维运动、磁耦合与本地内容调度。首期单球单轨迹,观众通过按钮或触摸界面选择预设图案。多球协同、观众直接触沙、任意手绘即时复现以及户外长期使用不作为基础能力,避免玩法超过已验证的机构和维护边界。
2. 需求与可验收目标
需求拆解
| 需求 | 工程实现 | 检查口径 |
|---|---|---|
| 钢球稳定跟随 | 磁耦合与加速度约束 | 不同沙厚和路径下的跟随 |
| 图案连续美观 | 连续轨迹与受控速度 | 转角、交叉和起止点效果 |
| 观众可选择内容 | 本地队列与明确反馈 | 选择、等待和取消行为 |
| 运行安静 | 传动、支撑和速度曲线优化 | 现场背景下的声感与测量 |
| 易维护 | 可清洁沙盘与独立检修 | 复位、铺沙及部件更换 |
样机范围
| 项目 | 参考设计 | 冻结依据 |
|---|---|---|
| 形态 | 圆形或矩形桌面,首期选一种 | 路径范围与结构空间 |
| 运动 | 笛卡尔或极坐标路线 | 覆盖、传动、噪声与可维护性 |
| 介质 | 经过验证的干燥细颗粒材料 | 粒径、粉尘和长期稳定 |
| 钢球 | 单球、规格固定 | 磁性、质量与沙面阻力 |
| 交互 | 预设图案与少量参数 | 全部内容经过路径验证 |
| 保护 | 透明盖与底部隔离 | 不可接近运动和磁体部位 |
3. 总体架构
flowchart TD

 A[观众选择] --> B[本地内容队列]

 B --> C[轨迹校验与调度]

 C --> D[运动控制器]

 D --> E[底部磁驱机构]

 E --> F[钢球与沙面纹路]

 G[位置与故障监测] --> D

 H[检修与防护状态] --> D

 C --> I[运行与维护日志]
内容、轨迹和执行分开。图案文件只有通过几何、速度、加速度和边界校验后,才进入待执行列表。观众调整的是有限参数,不是直接控制电机坐标。底部运动的到位并不自动证明钢球跟随成功,状态估计和实际球位观测需要明确能力边界。
4. 沙盘、磁耦合和传动结构
沙盘底板兼顾平整、刚度和磁路间隙。底板过厚会增加牵引难度,过薄又可能挠曲,使磁体间隙随位置变化。板材是否影响磁耦合、清洁剂相容性和长期变形都进入评审。磁体布置和钢球规格按真实样件验证,不凭磁体标称吸力推算隔着底板和沙层的动态牵引能力。
笛卡尔机构便于理解和维护,但在圆形盘内需要处理有效包络;极坐标机构适合圆盘布局,但中心附近的坐标变化和旋转线缆有不同难点。首轮根据形态选择,不在一个样机中同时追求两套路线。底部磁体通过独立支架固定,维护时可安全拆卸,磁体裸露与突然吸合风险不通过外观罩简单遮掩。
结构模块
| 模块 | 实现原则 | 验证重点 |
|---|---|---|
| 盘体与底板 | 平整、低变形、适配磁路 | 全区域间隙和长期挠曲 |
| 运动机构 | 可调张力或合适导向 | 重复性、回差和噪声 |
| 磁体支架 | 定位、防松和检修隔离 | 跟随、振动及拆装 |
| 沙层与围边 | 固定材料、厚度和边界 | 积沙、外溢和交叉纹路 |
| 透明盖 | 观察、清洁和限触 | 反光、开启与破损处理 |
| 桌体底座 | 稳定承载与检修空间 | 倚靠、振动传递和倾倒 |
沙粒不进入导轨、电机和传动箱,盘体与下部机械区之间设置隔离。清洁方案明确拆盖、取球、清沙与复位顺序,不能用空气随意吹扫导致粉尘进入机构或扩散到观众区。沙量用一致方法控制,长期补沙记录材料与量,避免不同批颗粒改变纹路和阻力。
钢球与沙面接触的速度、深度和受力会影响沟槽宽度。压得更深不一定更清晰,可能让球体越过交叉纹路时阻力增大并失去跟随。铺沙策略包括人工维护和经验证的归整轨迹,归整完成不等于恢复一张完全平整的白纸,玩法和图案库应适应真实介质状态。
桌面允许观众倚靠时,承重与抗倾倒单独验证。透明盖既是防护也是光学界面,灯光角度避免强反射遮住沙纹,支撑结构不产生可夹手缝隙。检修区与公众区清晰分开,磁体和活动部件只在授权维护时可接近。
5. 电机、传感与控制硬件
驱动选型以低速平顺、噪声、连续运行与动态跟随为主。步进电机适合成本受控的样机,但不能将开环步数当作真实位置证据;闭环驱动能发现部分位置误差,也不能直接观测钢球是否仍位于磁体上方。控制方案分清驱动位置、磁体位置和钢球位置三个对象,避免一种反馈覆盖所有失效。
硬件路线
| 单元 | 候选实现 | 评审重点 |
|---|---|---|
| 运动控制 | STM32类MCU或成熟二维控制器 | 平滑轨迹、缓存与限位 |
| 电机驱动 | 低噪声步进或合适伺服 | 共振、温升和丢步 |
| 位置基准 | 原点、限位与编码器按需配置 | 失电后位置可信度 |
| 球位观测 | 可选上方视觉或其他适配方案 | 光照、遮挡、盖板反射 |
| 内容主机 | 本地嵌入式主机 | 离线资源与交互响应 |
| 灯光 | 低眩光的静态或缓变照明 | 可读性、热量和介质颜色 |
线束布置按完整运动范围留足余量,极坐标结构对连续旋转是否需要滑环或限制角度先定义。电源与电机回路分支保护,逻辑主机不会因电机换向压降重启。电机及驱动热量隔离沙盘,不使底板热变形和胶接件失效;连续低速运行同样需要温升测试,而不是认为“转得慢就不发热”。
输入输出与异常
| 信号 | 作用 | 异常策略 |
|---|---|---|
| 原点与限位 | 确认机械运动边界 | 超界停止并提示维护 |
| 驱动状态 | 检测堵转或位置差 | 停止图案,保留断点 |
| 检修盖状态 | 限制可接近运动 | 停机后才允许维护 |
| 温度与电源 | 连续运行诊断 | 降额或受控停止 |
| 内容心跳 | 判断主机失联 | 控制器停止接受新段 |
回零路线经过验证,不因为控制器不知道钢球在哪就高速拖动磁体横穿整盘。底部机构复位后,球位恢复采用明确维护步骤或已验证的搜索与捕获流程。未实现球位观测的基础机型,界面只显示机构运行状态,不把可能已经脱离的钢球显示为“正常绘图”。
6. 轨迹、交互与失效恢复
图案来源可以是参数曲线、人工设计路径或合法授权的图形数据,但进入设备前必须转换为连续可执行路径。路径处理限制边界、曲率、点间距、速度和加速度,避免把高密度图像轮廓直接逐点下发。交叉位置、尖角和狭窄回环先做实物验证,因为磁耦合与沙阻力不遵循理想画笔模型。
生成图案的参数范围固定,每组参数都不一定产生美观且可运行的路径,因此在内容制作阶段预览和验证。运行中观众选择新图案时进入队列,界面显示等待或当前完成进度。立即切换需要先完成可安全停止的路径段并建立新起点,不能把两个不相连的轨迹直接拼接,造成球体突然穿越已绘制区域。
stateDiagram-v2

 [*] --> Idle

 Idle --> Validate: 选择图案

 Validate --> Position: 路径通过

 Position --> Draw: 起点就绪

 Draw --> Finish: 图案结束

 Draw --> Pause: 观众暂停

 Pause --> Draw: 状态可信

 Draw --> Fault: 位置或温度异常

 Fault --> Service: 维护复位

 Service --> Idle: 检查完成

 Finish --> Idle: 清理或下一图案
断点恢复同时考虑机械位置和沙面状态。电机断电后位置可能变化,钢球也可能因外部振动离开轨迹;仅保留最后一条指令不足以保证续画。恢复前确认原点、当前位置、球位和图案版本,不能确认时结束本次任务并重新整理沙面。重复中断形成维护事件,不能以自动重试无限掩盖失步。
7. 数据与协议示例
{"schema":1,"job_id":"sand-demo-01","pattern":"spiral-r2","path_hash":"demo-path-ref","segment":1520,"motion_state":"paused","position_quality":"verified","ball_observed":false,"resume_allowed":false}
ball_observed=false表示没有实际球位证据,不一定表示钢球已丢失。协议把机构位置质量和球位观测分开,有助于界面诚实表达状态。命令带任务号、段序号与内容校验值,控制器确认缓冲接收和实际完成使用不同状态,主机不能将“发送成功”显示为“绘制完成”。
通信采用本地串口、CAN或以太网,依据控制器能力确定,不通过公网逐段控制。轨迹缓冲低于阈值时平滑减速,不能突然清空速度。内容包检查完整性与版本,更新只在空闲或维护状态进行。故障日志保存温度、驱动状态、段号和最近配置,便于判断是内容过激、磁耦合不足还是机械故障。
运行统计记录图案次数、持续时长和故障,不默认采集观众照片。交互终端设置合理的防误触和内容管理权限,公众只能选择已验证参数,不能在菜单中进入电机调试。维护操作保留授权与结果,恢复后逐项检查沙面、球体、盖板和机构。
8. 验收与长期运行
内容验证与沙面状态
图案库不仅保存路径,还保存适用沙材、球体规格、速度上限、起点和推荐的前置沙面状态。同一路径在刚整理的沙面和已经绘制多轮的沙面上,阻力和效果可能不同。内容验证覆盖两种状态以及最不利交叉纹路,必要时在图案间插入经过验证的整理路径。整理过程本身也作为可观看内容设计,不假装能够瞬间清空所有物理痕迹。
圆形边界附近的轨迹留出钢球半径、控制误差和结构围边的余量,不能只检查磁体中心在盘内。极坐标路线在靠近中心时需要特别处理速度和方向变化,笛卡尔路线则检查边角与可达范围。路径细分太密可能产生不均匀速度,太稀则改变曲线形态,因此离散误差和运动平滑一起验证。导入图案在预览阶段显示起止、移动与实际绘图的区别,避免观众选择后出现无法解释的穿线。
跟随判定与维护恢复
基础机型没有球位传感时,开场用低速测试图案确认跟随,并通过现场观察判断异常。增加视觉后,算法仍需面对沙纹反光、盖板污迹和球体遮挡,不能因为看见某个亮点就确认钢球位置。球位质量包括可信、未知和丢失,未知时暂停或转入维护,不自动沿高速度路径追赶。底部机构与钢球脱耦后,捕获程序只有经过不同位置和沙厚验证才允许使用,否则交由人工复位。
取球和维护遵循停机、隔离、确认磁体状态和开启盖板的顺序。维护人员知道磁体可能产生的突然吸合和夹持,工具和替换球体不随意放在开放磁路附近。更换底板、磁体或钢球后重新验证间隙和牵引窗口,不能只确认它们尺寸相同。球体表面磨损和材料污染也可能改变纹路,设定清洁和检查方式,避免使用会损伤材料或污染沙层的处理。
运行数据与体验回归
日常日志记录当前图案、运行时长、暂停、回零、温度和维护结果,故障统计与观众主动暂停分开。内容更新需要保留上一版本,先在非开放时段完成实际绘图,再放入公众列表。远程管理可以同步合法内容和状态,但不把未经校验的任意路径直接下发到运行中的机构。断网不影响当前图案,断电恢复则先进入检查状态。
长期测试同时观察桌体共振、传动张力、沙面效果和透明盖可读性。昼夜环境光变化可能让同样的纹路看起来完全不同,现场回归包含实际灯光和观看距离。声音评价记录背景与设备工况,避免以空展厅短时安静数据承诺任何场地都无声。产品化通过稳定的物理条件与内容窗口保持品质,而不靠不断修改速度掩盖机械退化。
验收矩阵
| 项目 | 方法 | 证据 |
|---|---|---|
| 磁耦合 | 不同位置、沙厚与速度测试 | 跟随丢失和最差条件 |
| 图案效果 | 直线、圆弧、交叉与密集路径 | 沙纹、起止与积沙照片 |
| 噪声 | 低速、换向与不同图案 | 背景、距离和运行状态 |
| 连续运行 | 多图案循环与温升 | 驱动、底板和传动记录 |
| 交互切换 | 暂停、排队、取消与重启 | 状态和实际球体一致性 |
| 维护 | 取球、铺沙、拆装和回零 | 恢复时间与重复效果 |
风险与控制
| 风险 | 验证 | 控制 |
|---|---|---|
| 钢球脱离磁体 | 高阻力和急转场景 | 限速限加速度、位置复核 |
| 沙粒侵入传动 | 长期运行及清洁模拟 | 结构隔离与维护路径 |
| 机构噪声放大 | 桌体与安装位置比较 | 刚度、隔振与速度优化 |
| 断电后错误续画 | 中途断电和外力扰动 | 明确不可信状态与复位 |
9. 周期与人员
阶段计划
| 阶段 | 参考时间 | 阶段出口 |
|---|---|---|
| 材料与磁驱POC | 第1–3周 | 底板、钢球、沙层与速度窗口 |
| 机构EVT | 第4–6周 | 轨迹、回零和防护闭环 |
| 内容与DVT | 第7–9周 | 图案库、噪声和耐久 |
| 场地试运行 | 第10–11周 | 光照、维护和观众操作 |
人员职责
| 角色 | 主要工作 |
|---|---|
| 交互与视觉设计 | 图案、节奏和操作反馈 |
| 结构工程师 | 沙盘、磁路间隙、传动与防护 |
| 嵌入式工程师 | 运动、缓冲、状态与诊断 |
| 软件工程师 | 内容生成、校验与队列 |
| 测试与现场工程师 | 跟随、噪声、维护及安装 |
产品化首先建立稳定的材料组合和图案工艺窗口,再增加生成式内容和互动参数。图案越复杂,越需要尊重真实介质和机构边界。每日开场确认钢球位置、沙量、盖板与异常记录,结束后检查磨损和清洁情况,才能让装置长期保持安静、连续且可理解的表现。
近期评论