

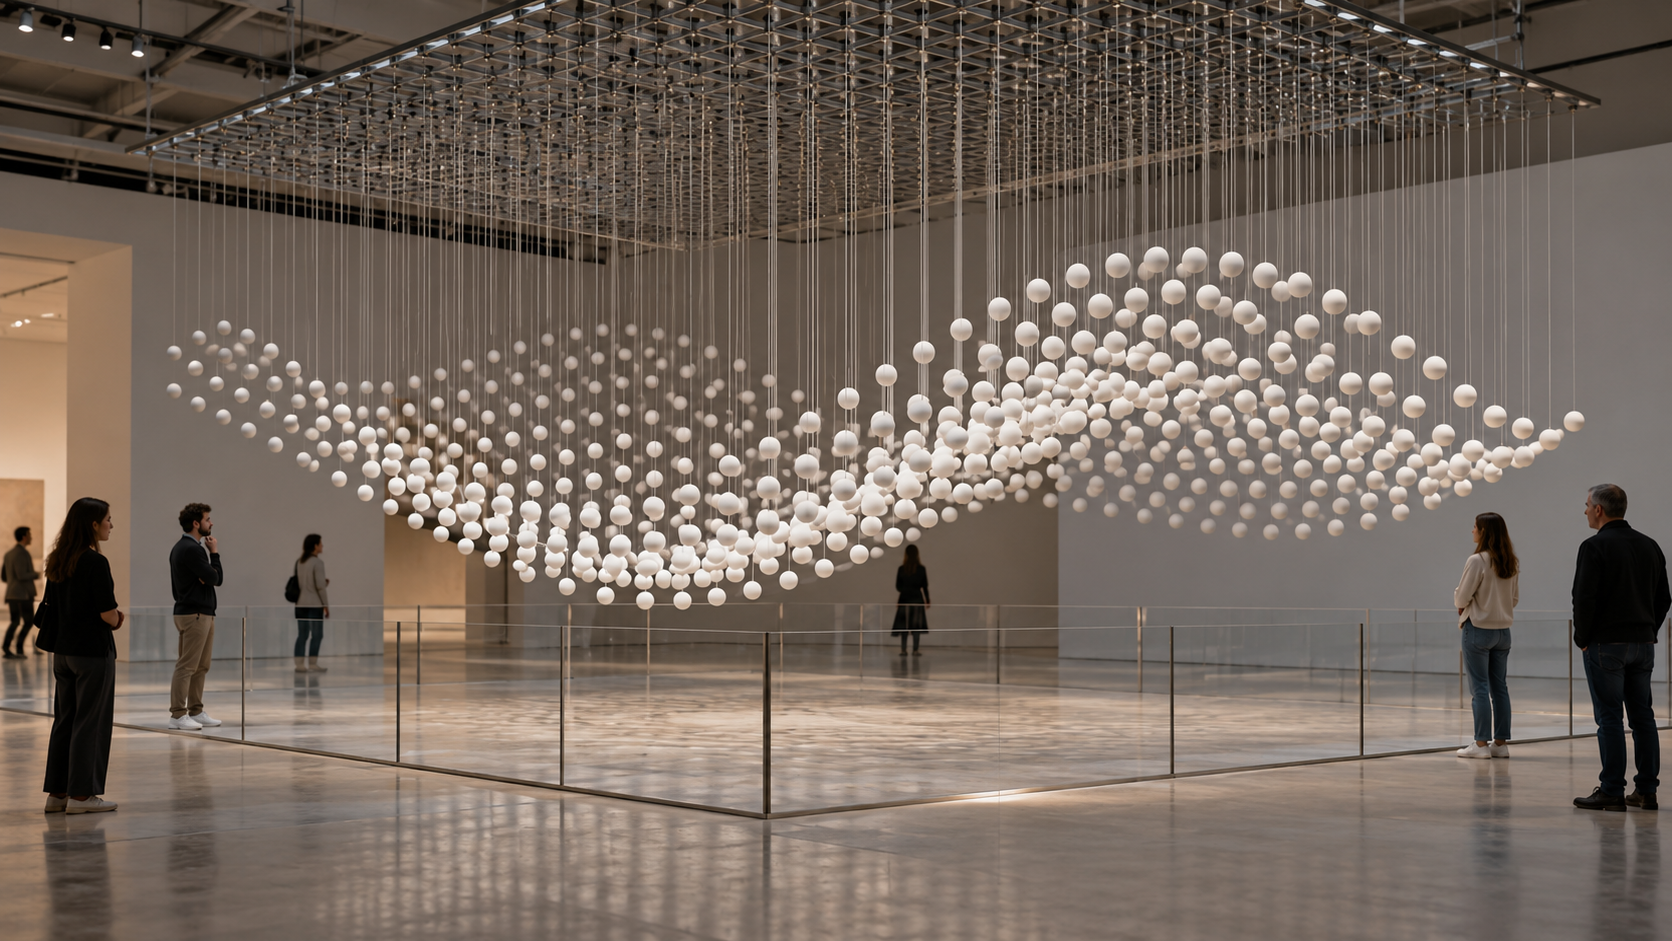
本文为通用工程参考方案,不代表已交付装置、吊装设计或安全认证。承载、悬挂、制动、防坠及现场安装由具备相应能力的专业人员专项设计与验收。封面为 AI 概念示意。
1. 空间编排与机械系统一起设计
升降球阵通过多个独立轴控制球体高度,形成波浪、曲面与节奏变化,再与灯光和观众输入联动。观众看到的是统一的空间图形,设备面对的却是每个轴的实际位置、绳索状态、制动、通信和负载差异。某个轴晚到一小段时间既影响画面,也可能改变相邻运动的干涉条件,因此内容制作不能脱离机械包络。
本方案面向室内固定展示,采用轻量球体、独立升降单元、集中编排及明确的隔离区域。观众在运动区外通过按钮、触摸终端或经过验证的距离输入选择内容,不默认允许观众进入悬挂负载下方。载人、悬挂可触摸重物、移动演出吊挂、户外抗风和水景组合不属于基础配置,需要独立专项方案。
2. 体验与指标边界
需求拆解
| 需求 | 工程实现 | 验证口径 |
|---|---|---|
| 多球形成连续图形 | 统一时间基准与分轴轨迹 | 实际位置和时间误差 |
| 不同内容可切换 | 预验证编排与过渡路径 | 切换不越限、不突变 |
| 观众可参与 | 区外输入与有限内容选择 | 故障不导致不可控运动 |
| 异常可停止 | 分层停机、制动与状态监测 | 故障下负载保持能力 |
| 长期可维护 | 独立单元、检查记录和替换流程 | 标定、制动与绳索复验 |
样机范围
| 项目 | 参考设计 | 冻结依据 |
|---|---|---|
| 轴数 | 首轮小阵列验证 | 扩展前复核结构和网络负载 |
| 球体 | 轻质、单一规格起步 | 总质量包含连接件与线缆 |
| 行程与速度 | 按展示区及机构能力确定 | 停止距离、摆动和干涉 |
| 编排 | 预设波浪和静态曲面 | 全内容范围验证 |
| 交互 | 从隔离区外触发内容 | 观众输入不直接驱动单轴 |
| 现场 | 固定室内,独立安装条件 | 专项承载和吊装审核 |
3. 总体架构与责任层级
flowchart TD

 A[观众区外输入] --> B[内容编排主机]

 B --> C[同步运动控制]

 C --> D[分轴驱动与制动]

 D --> E[收放绳与球体]

 F[位置及绳索状态] --> C

 G[独立保护系统] --> D

 H[专项承载结构] --> E

 B --> I[灯光与运行记录]
内容主机只提出已经校验的目标轨迹,运动控制器检查速度、加速度、行程和状态。保护系统按风险设计独立于普通互动软件,承载与吊装结构不依赖软件。装置验收既包括内容是否好看,也包括断电、单轴故障和现场接近条件下是否保持受控,不能只做一次整场联动演示。
4. 悬挂、收放绳与球体结构
上部承载结构由总负载、动态工况、维护状态及实际建筑安装条件共同确定。电机、卷筒和导向件的重量同样计入,不能只计算悬挂球体。连接点、检修通道与吊装作业方案由对应专业设计,装饰吊顶不能未经评估作为承力基础。现场变更轴数、位置或球体材料时重新审核,不以总重量大致相近代替评估。
收放绳机构需要控制排绳、有效半径、导向和绳端固定。卷绕层数变化会改变每转对应的线位移,若用电机转数推算高度,必须有适配的结构和标定方法;不能假定全行程线性一致。绳索偏出导向、松绳或缠绕会造成位置估计与真实高度不一致,机械设计和监测策略一起处理。
结构模块
| 模块 | 设计原则 | 验证重点 |
|---|---|---|
| 上部承载 | 专项计算和可检验连接 | 静动态负载与安装条件 |
| 升降单元 | 可替换、可固定和可检修 | 单元安装与维护锁定 |
| 卷筒与导向 | 排绳受控、避免脱槽 | 全行程、反向和松绳 |
| 绳索与端接 | 适配材料及疲劳工况 | 磨损、弯曲与连接可靠性 |
| 球体组件 | 轻量与可靠连接 | 实际总质量、脱落与破损 |
| 隔离设施 | 观众不能进入运动区 | 接近、翻越与维护边界 |
负载保持和防坠不以电机通电维持为唯一手段。制动、机械保持以及按风险需要的其他保护,由专业方案明确其独立性和失效响应。电机保持制动器未必适合反复作为动态急停制动器,器件用途、能量和允许次数必须核对。独立保护路径也需要测试,不能因为配置了两个零件就直接宣称冗余安全。
相邻球体间距考虑球径、摆动、绳索偏移、装配公差和过渡轨迹。静态高度不相交不代表动态运动不会相碰。灯光线缆若随球体移动,额外质量、弯曲寿命及缠绕风险进入机构设计;使用无线或电池灯球则增加供电维护与连接检查,不能视为无代价替换。
维护时机械固定或可靠支撑负载,再隔离相关电源和运动许可。检修人员不能仅依靠屏幕上的“停止”进入运动区,也不能在悬挂负载下拆换承力件。所有装饰、球壳和可拆部件都有与实际用途匹配的连接与检查,防止外壳独立脱落。
5. 驱动、位置和保护系统
轴驱动根据持续负载、加减速、运行占空比、传动效率和热条件选型。标称扭矩不等于整个行程都能稳定保持,减速器、制动器、轴承和连接件也有各自限制。制动释放与驱动建立力矩之间的顺序需要验证,停机后确认负载保持,再撤销相应驱动条件,不能将它简化为所有电源同时切断。
硬件路线
| 单元 | 候选实现 | 评审重点 |
|---|---|---|
| 运动控制 | 具备多轴能力的工业控制平台 | 同步、轨迹、缓冲与诊断 |
| 驱动 | 适配的伺服或闭环驱动系统 | 跟随误差、温升与故障状态 |
| 位置 | 编码器与必要的独立位置参考 | 断电、滑移和累积误差 |
| 极限保护 | 匹配风险的独立限位路径 | 与普通软件限位的独立性 |
| 绳索状态 | 张力、松绳或适配检测 | 观测范围与误判条件 |
| 保护控制 | 按专项风险确定的控制架构 | 故障检测与验证证据 |
STO等去扭矩功能不等于悬挂负载自动保持。制动控制、制动能力检查和机械措施需与驱动功能一起设计。相关功能思路可参考 Beckhoff安全驱动技术说明,但某组件具有功能不表示整套装置已达到相应安全性能或获得认证。
输入输出与故障
| 状态 | 作用 | 响应原则 |
|---|---|---|
| 实际位置与跟随误差 | 判断轴是否按计划执行 | 超界停止相关运动与编排 |
| 制动与驱动反馈 | 核对保持和执行条件 | 不可信禁止释放负载 |
| 独立极限 | 防止超行程 | 按保护方案执行并锁存 |
| 绳索异常 | 识别松绳或负载变化 | 停机检查,不盲目自动回卷 |
| 急停与检修状态 | 管理接近与异常停机 | 经验证的停止和保持流程 |
电源分区与控制架构处理单支路故障,通信丢失后的各轴行为在本地定义。某个轴失去状态时,其余轴是否继续、全部停止或转入受控保持由风险分析和机械条件决定,不能为了画面连续而继续运行。日志记录动作与实际反馈,不以主机发出的目标位置代替现场位置。
6. 编排、时间同步与观众输入
编排文件包含每轴目标、统一时间、速度和灯光参数,导入前检查轴映射、起始状态、极限、相邻间距和过渡过程。两个单独通过检查的图案,切换路径仍可能不安全,因此过渡也作为内容的一部分。现场调节整体速度只能在已验证范围内进行,不允许通过拖动一个滑块突破驱动和保护边界。
统一时间基准和本地插补使各轴按预期协作,网络分包和显示刷新不直接决定机械输出。控制器缓冲低于阈值时按已验证策略减速或停止,不等待缓冲耗尽后突然停顿。灯光可按同一时间轴触发,但灯光网络延迟不能反向阻塞运动闭环。校时变化也不能导致时间轴突然跳跃。
stateDiagram-v2

 [*] --> Locked

 Locked --> Check: 开场检查

 Check --> Ready: 位置与保护可信

 Ready --> Show: 内容放行

 Show --> Transition: 切换请求

 Transition --> Show: 过渡通过

 Show --> Holding: 正常停止

 Show --> Fault: 跟随或绳索异常

 Fault --> Locked: 专业复核与恢复

 Holding --> Ready: 保持确认
观众输入只选择预设内容、节奏或已验证范围内的参数。距离传感器误触发不会直接让某轴向观众下降;区外按钮与动作之间有清晰反馈,排队或冷却时间用于避免连续切换。紧急停止不属于娱乐按钮,维护权限与公众交互界面隔离,不让观众接触轴调试、回零或保护参数。
7. 数据、标定与异常恢复
{"schema":1,"show_id":"wave-demo-r1","axis":"lift-04","seq":1208,"state":"holding","position_quality":"verified","brake_status":"confirmed","motion_allowed":false,"fault":"inspection_required"}
示例只描述业务状态,不是制动或防坠控制实现。位置质量、制动反馈和动作许可分开,超时或未知状态不能折叠为正常。设备上电先确认负载、位置与保护,不自动重放断电前的表演。依靠电机记忆位置的系统,在绳索滑移或维护之后重新核验,不直接沿用旧坐标。
轴号与现场安装位置一一对应,替换驱动器、卷筒或绳索后更新标定版本。试运行用低风险路径逐轴确认方向和范围,再验证阵列关系。某根绳索维护后的恢复不能只看该轴,邻轴间距、球体高度和过渡内容也需要相应回归。日志保留安装、参数、维护和内容版本,方便复现变化。
软件更新在装置停用并完成负载保持条件下执行,配置回滚和数据库恢复不触发机械动作。故障复位需要专业人员检查原因、确认区域隔离并完成相应试验;普通管理员在屏幕点击“清除”不等于允许重新运行。远程诊断只能辅助维护,不替代现场检查承力与绳索状态。
8. 验收与持续检查
内容放行和最坏工况
每份编排在放行前核查所有轴的起点、终点、速度、加速度和最小间距,包含进入和退出表演的路径。软件预览显示正常并不代表现场装配误差已经被考虑,因此先以受控速度逐步试运行,再进入经批准的完整工况。灯球附件、绳索长度或球体质量变化都会影响动态行为,内容与机械配置建立版本关联,不能任意混用。
最坏工况不一定是所有球体同时下降。某些相邻反向动作、偏置负载、突然停机或部分轴滞后可能产生更不利的间距和摆动。试验矩阵来自专项分析,由专业人员确定合适的验证载荷与场地,不能用公众观看时的试运行代替故障试验。所有异常演练在受控区域实施,试验前确认停止、保持和应急处置条件。
开场、停场和部件寿命
每日开场按规定检查区域隔离、悬挂状态、绳索可见部位、保护反馈和故障日志,确认没有人员或物体处于运动区。停场后按设计策略保持负载,记录异常并阻止未经处理的设备再次启动。日检只能覆盖可观察项目,不能代替定期的制动能力、绳索内部或连接部位检查;检查周期与部件用途、运行强度及供应商要求共同确定。
卷筒、导向、绳索端接和制动等部件分别建立寿命与更换管理。软件累计次数用于提醒,但设备没有报警不意味着部件仍符合使用条件。更换件来源、规格和安装方法受控,不通过现场临时增加配重或改变缠绕方式修复高度偏差。替换完成后保存安装记录并实施相应回归,必要时重新进行专业评审与验收。
故障分析和权限边界
日志使用统一时间关系记录编排目标、实际位置、保护事件和操作者动作,但高层日志可能不足以重建快速故障,关键控制器需有适配缓存和导出方式。故障分析不在公众开放状态下反复重放危险动作,先查阅记录、部件状态及配置差异,再由专业人员安排受控验证。任何原因不明的负载变化或反复保护触发均先停用,不用自动复位维持演出。
内容管理员只管理已批准的编排与展示时间,技术维护权限用于标定和诊断,保护参数的修改依据专项流程。即使用户可以在触摸屏上拖动图形,也不能直接改写轴极限和保护许可。现场交付包含开场、故障、检修和停用操作说明,以及明确的责任联系人与维护记录格式,使长期运营建立在可执行流程上。
验收矩阵
| 项目 | 方法 | 证据 |
|---|---|---|
| 承载与吊装 | 按专项方案实施验证 | 设计、安装与检查记录 |
| 位置和同步 | 全行程、最差轨迹及过渡 | 实际高度和时间误差 |
| 制动与保持 | 代表负载、工况及失效验证 | 保持能力、响应和检查结果 |
| 绳索与卷绕 | 长期循环、偏置和异常模拟 | 排绳、磨损与状态检测 |
| 故障停止 | 断通信、限位、单轴异常 | 实际响应与故障锁存 |
| 交互与隔离 | 误触发、连续操作和维护演练 | 区域管理与权限有效性 |
风险与控制
| 风险 | 识别方法 | 控制原则 |
|---|---|---|
| 绳索或端接失效 | 定期检查与适配验证 | 设计保护、使用边界与更换规则 |
| 制动不足或失效 | 专项能力和状态检查 | 匹配负载、故障检测和保持措施 |
| 轴号映射错误 | 逐轴低风险验收 | 安装档案、标识与受控配置 |
| 动态碰撞与摆动 | 最差编排及过渡试验 | 限定包络、速度和间距 |
| 观众接近运动区 | 实地接近评估与演练 | 独立隔离、管理与停用流程 |
9. 周期、人员与运营
阶段计划
| 阶段 | 参考时间 | 阶段出口 |
|---|---|---|
| 范围与专业评审 | 第1–3周 | 场地、承载和保护架构 |
| 单轴POC | 第4–6周 | 收放绳、位置、制动与故障 |
| 小阵列EVT | 第7–10周 | 同步、编排和过渡 |
| DVT与现场验收 | 第11–14周 | 安装、隔离、检查和维护 |
人员职责
| 角色 | 工作 |
|---|---|
| 结构与吊装专业人员 | 承载、连接、安装和检修条件 |
| 机械工程师 | 卷绕、导向、负载与维护 |
| 电气与保护工程师 | 驱动、制动、联锁和验证 |
| 控制与内容工程师 | 同步、编排、过渡及交互 |
| 测试和现场人员 | 故障试验、区域管理与记录 |
参考周期以场地条件和专业评审完成为前提,不包含建筑改造及正式第三方检验等额外范围。长期运营建立每日开场、定期停机和部件更换检查,记录绳索、制动、紧固与异常。艺术效果来自受控的动作和可持续维护,而不是让更多球体在更小空间里运动。只有承载、控制、内容和现场管理一起验收,装置才能形成清晰的交付边界。
近期评论