

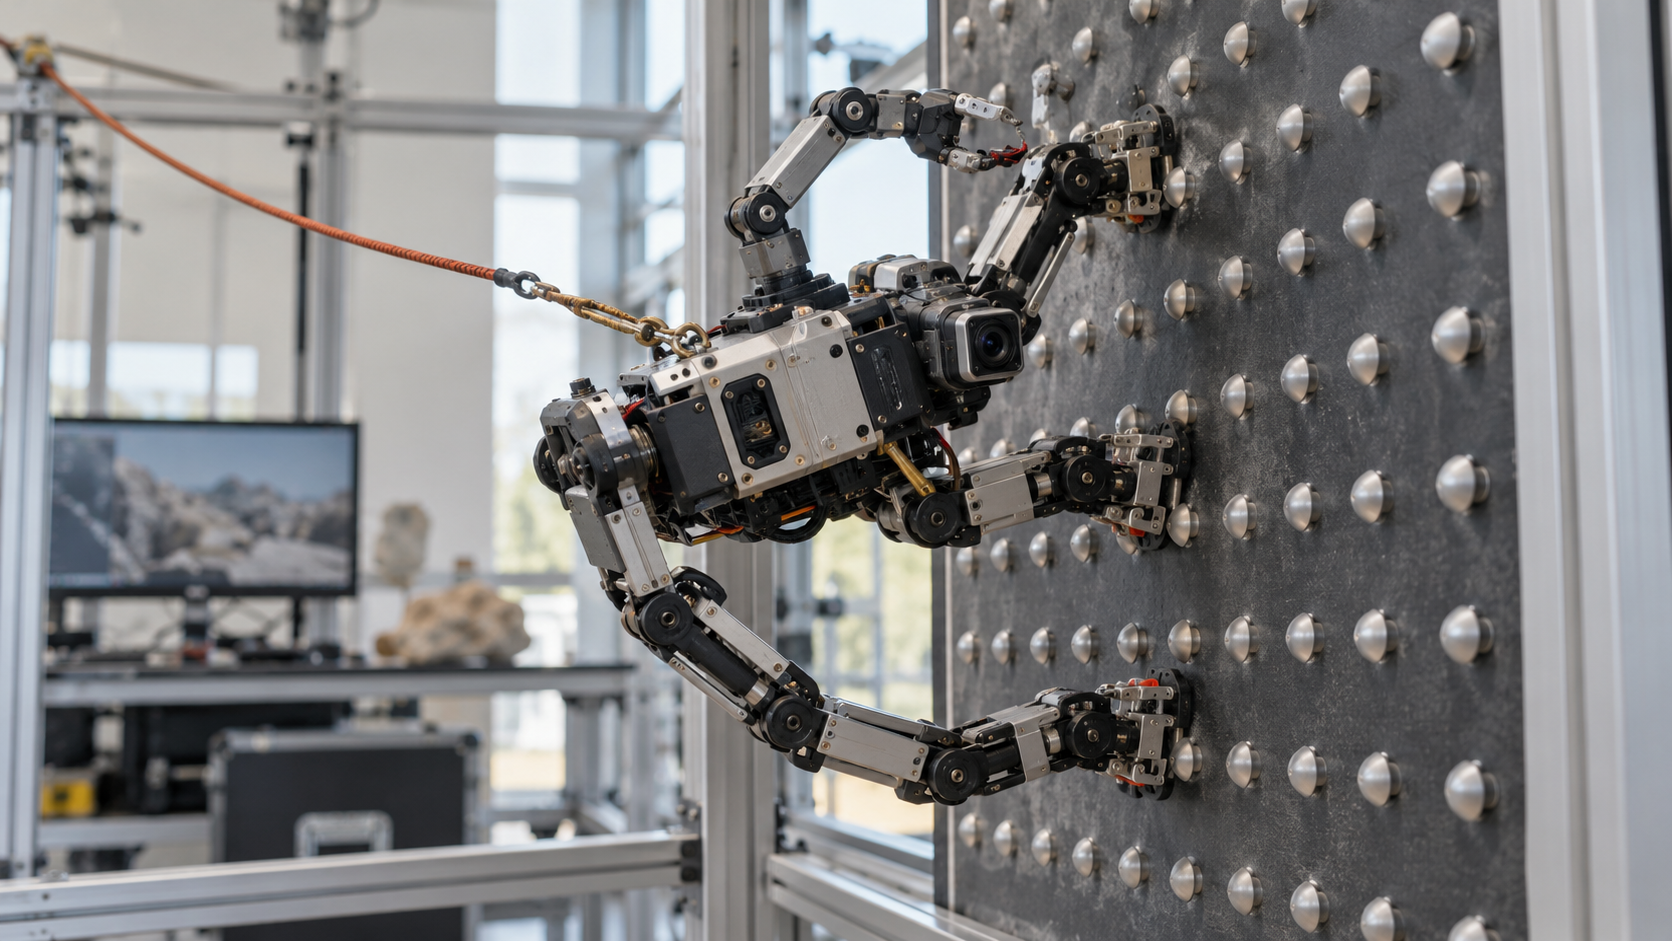
本文按公开工程方案重新组织,不包含客户身份、商务信息、完整图纸或专有控制实现。参数为设计与验证目标,不代表产品已通过测试。机器人仅面向专用规则阵列墙板,不适用于任意墙面;封面为 AI 概念示意。
1. 为什么把墙板也纳入机器人系统
墙面攀爬的核心不是增加几台舵机,而是建立可靠的受力通路。普通墙漆、玻璃、瓷砖和粗糙混凝土的材料、平整度与表面状态各不相同,一种抓附方式不能天然覆盖所有条件。本方案以标准化锚点墙板和机械锁止足端共同设计,先把落点、抓附和失电保持变成可重复验证的工程对象,再展开步态与观察操作。
系统由规则阵列墙板、四足机器人、低层控制器、观察摄像头与短机械臂组成,采用低速静态换足。先验证单足和单腿,再验证整机重心转移,最后验证轻按按钮。图像观察属于基础能力;自主识别、路径规划、强化学习和无人操作是后续独立研发项,不能因机身安装了摄像头就写成已经具备。
2. 需求和能力边界
需求拆解
| 需求 | 方案响应 | 验证重点 |
|---|---|---|
| 垂直表面移动 | 专用阵列锚点与四足抓附 | 锚点、墙板及安装整体承力 |
| 换足时保持稳定 | 三足支撑、单足移动 | 锁止可信、载荷转移和落点容错 |
| 断电后不立即脱落 | 机械自锁与独立防坠 | 失电保持、关节变化与安全绳接管 |
| 查看设备状态 | 固定或末端摄像头 | 视场、遮挡、图像延迟 |
| 轻按低风险按钮 | 短臂与顺应末端 | 反作用力、按压行程与撤回 |
样机范围与指标
| 项目 | 参考目标 | 不包含内容 |
|---|---|---|
| 攀爬介质 | 室内规则平面阵列墙板 | 普通墙、曲面及跨墙角 |
| 运动方式 | 低速静态爬行 | 跑跳、冲击攀爬与倒挂 |
| 单腿结构 | 三个主动关节 | 仅靠二维摆动跨任意落点 |
| 执行数量 | 四腿加短臂约15主关节 | 足端是否增设释放器由POC决定 |
| 操作对象 | 小型低风险按钮 | 高压开关、急停及生命安全装置 |
| 环境范围 | 清洁干燥的室内验证区 | 油污、雨淋、强粉尘及防爆环境 |
3. 架构与控制分层
flowchart TD

 A[任务主机] --> B[底层运动控制器]

 B --> C[四腿关节]

 B --> D[短臂与按压末端]

 E[足端锁止传感] --> B

 F[姿态与电源监测] --> B

 G[机械锁爪与墙板] --> E

 H[独立防坠系统] --> G

 I[摄像头] --> A
任务主机提出目标和观察请求,底层只接受满足当前支撑状态的动作。通信中断时控制器执行保持或受控停止策略;关节保持不等于机械抓附可靠,机械锁止不等于墙板安装可靠,因此独立防坠仍保留。系统验收同时覆盖电气、机械和安装状态,不能只在平放台面上展示舵机联动。
4. 墙板、足端与承力结构
锚点采用带倒扣承力面的规则结构,足端通过导向口接近锚点并完成包络锁止。保持力通过明确的几何受力面传递,避免单纯依赖橡胶摩擦或舵机持续夹紧。锚点形状、间距和安装公差与足端释放轨迹共同冻结,不在公开稿中给出可直接生产的完整尺寸链。
足端设置导向、锁止和释放三个功能区。导向解决有限落点误差,锁止确认实际卡扣位置,释放要求先卸载再执行退让动作。一个接近开关检测到“靠近”不能证明爪内已经抓住锚点;检测方案将足端位置与锁扣状态分开,并用受控小载荷确认建立基本可信度。传感器的位置也需避免受到撞击后仍输出正常电平。
结构模块与验证
| 结构模块 | 实现原则 | POC要回答的问题 |
|---|---|---|
| 墙板与锚点 | 可检修安装与明确承力路径 | 锚点松动、板挠曲会怎样影响抓附 |
| 锁爪 | 被动或机械自保持 | 磨损与污染后是否仍锁住 |
| 解锁机构 | 卸载后释放,必要时独立执行器 | 带载误解锁如何被阻止 |
| 腿部关节 | 双侧支撑或独立轴承 | 舵机花键是否承担不合理侧载 |
| 机身 | 电池靠近墙面和几何中心 | 重心变化对上方足端剥离力的影响 |
| 短机械臂 | 低速、有限行程与顺应末端 | 按压反力会否破坏支撑裕量 |
机身采用金属主承力件与可替换外壳,打印件优先承担导向、遮护和线束管理,进入主承力路径的材料与工艺必须经过试样验证。关节传动存在齿隙与弹性,足端定位不能只用空载模型推算。紧固件设置防松与检查标记,关键轴承、锁爪和锚点列入定期维护清单。
安全绳独立连接到能够承受跌落工况的机身承力点及固定设施,不能系在装饰外壳、天线或末端机械臂上。绳路避免进入关节和足端工作区,并评估绳张力对运动的影响。验证从低高度、防护区域和模拟载荷开始,任何整机载荷试验均不安排人员在下方停留。
5. 关节驱动、电源和传感
承力关节采用具有位置、电流、温度及故障反馈的总线驱动器,按持续扭矩、峰值持续时间、齿轮寿命和散热条件选型。把宣传页上的瞬时堵转扭矩作为长期支撑能力会造成错误选型。每条腿的受力分配还随姿态变化,不能简单用整机质量除以四估算关节负载。
足端锁止减少对主动夹持的依赖,但关节失电后仍可能转动,使机身姿态与载荷重新分配。系统在断电情景下评估四足、关节、机身和安全绳的共同响应,必要时增加制动或被动约束。软件不能以“足端锁住”为由忽略关节下垂,也不能在失电后继续期待控制器下发保护动作。
硬件选型
| 单元 | 候选实现 | 关键验证 |
|---|---|---|
| 实时控制器 | STM32G4/H7类MCU | 总线调度、故障优先级与看门狗 |
| 主关节 | 同协议智能总线舵机或伺服 | 持续扭矩、齿隙、温升、掉线 |
| 足端状态 | 锁扣位置与到位传感 | 卡扣半锁、传感器卡死 |
| 姿态检测 | 六轴IMU | 振动、零偏与安装方向 |
| 末端按压 | 顺应结构与力/触发检测 | 接触反力和超行程 |
| 电池系统 | 适配负载的电池包与保护 | 峰值电流、低压、接头与质量分布 |
供电按四腿分支和机械臂分支布置,分别设置保护与电流监测。舵机冲击电流不得使主控重启;逻辑电源、任务主机与执行电源的转换和保护单独校核。切断执行电源后,锁扣保持与防坠系统仍需满足既定策略,急停的最终效果在机械风险评估中确定,不能照搬地面移动机器人“一律断电”的简化逻辑。
输入输出与异常
| 信号或执行口 | 作用 | 故障处理 |
|---|---|---|
| 四足锁止反馈 | 支撑许可 | 状态不可信禁止换足 |
| 舵机电流温度 | 负载与过热监测 | 停止新增动作、保持并提示维护 |
| IMU姿态 | 识别异常倾斜 | 与关节及足端状态交叉判断 |
| 电源电压 | 识别低电量或压降 | 进入预定停靠策略或保持 |
| 末端接触 | 限定按压过程 | 超限撤回,异常锁存 |
电流只能提供负载趋势,不能直接宣称高精度力控。相机画面用于观察时标明延迟,网络视频卡住不会自动成为静止的现场证据。远程操作者通过底层状态与画面共同确认动作,普通网络链路不承担独立机械保护。
6. 换足流程与状态机
单次换足从支撑核验开始:控制器确认其他三足均可信锁止、机身姿态允许、待移动足已卸载、目标锚点在已验证包络内,然后才接受释放。释放后按预定轨迹抬离墙板、跨格、接近并锁止,最后确认新足接管载荷。发生半锁、行程异常或目标不可达时保持其余支撑,不连续尝试未知动作。
stateDiagram-v2

 [*] --> Supported

 Supported --> Unload: 换足请求

 Unload --> Release: 三足可信

 Release --> Transfer: 释放确认

 Transfer --> Engage: 到达目标

 Engage --> Verify: 锁止确认

 Verify --> Supported: 接管载荷

 Verify --> Hold: 状态异常

 Transfer --> Hold: 越限或失联

 Hold --> Supported: 人工核查恢复
机械臂只在四足确认锁止、机身稳定后动作,按压过程分接近、接触、有限行程、保持与撤回。按钮实际行程和回弹由样件验证,不能用固定电机旋转时间代表可靠按下。末端受到侧向滑动或支撑足状态变化时中止当前操作。每次操作有唯一任务号、目标位置和结果,摄像头图像、关节状态与动作日志可关联。
7. 通信与状态记录
任务主机与控制器可采用USB串口、隔离RS485或CAN,最终按实时负载、线束和驱动器协议选择。链路设置心跳、序号、长度与完整性校验,控制命令带有效期限。超过期限的移动指令作废,重连后先读取状态,不重放旧队列。
{"schema":1,"seq":508,"mode":"hold","support":{"front_left":"locked","front_right":"locked","rear_left":"locked","rear_right":"unknown"},"motion_allowed":false,"fault":"foot_state_uncertain","last_request":"move-demo-12"}
示例中的unknown是需要处理的独立状态,不能在界面上折叠为locked。锁止确认记录包含观测时间,超时数据不能持续作为动作许可。姿态、负载趋势与足端反馈共同构成支撑判断,但最终许可规则必须在台架上验证,不能用复杂算法名称替代机械验证证据。
动作请求分“已收到”“已接受”“执行中”“已完成”“已拒绝”,避免上层收到通信确认后就认为已经到位。固件重启后默认禁止运动,保留重启原因与最后故障,现场检查支撑状态后再恢复。诊断日志记录固件、驱动配置、墙板版本和足端寿命计数,以定位机械磨损与软件变化造成的差异。
8. 从单足到整机的验收
8.1 位置、载荷与版本的共同约束
墙板坐标系、机身坐标系与关节零位在标定文件中分别定义。锚点按行列编号,目标动作引用锚点编号与墙板版本,避免安装方向改变后仍使用旧坐标。每次启动先确认关节零位、足端状态与当前锚点归属;不能在足端承力时执行未知的大幅回零。若必须进行关节寻零,先将机器人转移到受控支架,由明确维护流程完成。
机械公差、齿隙和弹性会让模型计算落点与真实落点不同。系统通过低速度接近、受控顺应和限位确认吸收允许范围内的误差,超过范围则停止,不用继续增大电机电流强行压入。运动包络同时考虑线束、相机、短臂和安全绳,碰撞检查不能只画四条腿的骨架。负载改变后重新核查包络与支撑裕量,工具和外接线缆的质量也计入。
8.2 故障复现和维护寿命
日志以同一时间基准记录动作请求、四足反馈、关节反馈和故障原因,采样频率与总线负载经过测算。图像只做辅助证据,视频与状态的时间对应关系需要校验。现场故障回放优先在低能量台架或仿真环境复现,不能在垂直墙板上重复危险动作寻找原因。故障排除后先验证单足,再验证整体支撑与短动作,最后恢复任务。
足端弹簧、锁扣接触面、销轴与墙板锚点分别建立检查项目。磨损量尚无充分寿命数据时采用保守的检查间隔,并记录松动、变形和释放阻力变化。软件累计动作次数用于提醒维护,不取代实际检验。固件升级、锁爪材料变更、驱动器参数调整均触发相应回归,不能以外形相同为由跳过受力验证。
验收矩阵
| 阶段 | 验证内容 | 阶段出口 |
|---|---|---|
| 单足POC | 锁止、释放、偏置落点与磨损 | 有明确可接受公差窗口 |
| 单腿POC | 承力、重复定位、带载卸载 | 无需靠未知弹性完成锁爪动作 |
| 水平台架 | 四足调度、掉线和传感故障 | 不会错误同时释放多足 |
| 低高差斜板 | 重心转移与载荷接管 | 支撑判断与实际受力一致 |
| 垂直防护架 | 低速上下、横移与停止 | 安全绳及保护措施有效 |
| 末端操作 | 模拟按钮与反作用力 | 按压不损害抓附裕量 |
验收记录包含锚点状态、墙板平整度、足端磨损、机器人质量和姿态范围。跌落防护验证使用专门载荷与受控场地,失效后检查固定点和承力件,不把某一次没有掉落视为全部失电场景通过。墙板安装强度由相应设计和施工能力的人员核查,机器人样机测试不能代替建筑安装验收。
9. 风险、周期和协作
风险与控制
| 风险 | 识别办法 | 控制 |
|---|---|---|
| 半锁被误判为全锁 | 限位偏置和传感卡死注入 | 多条件确认、禁止盲目换足 |
| 带载释放卡滞 | 不同受力方向测试 | 先卸载、失败保持、独立释放备选 |
| 按压引起机身剥离 | 最不利姿态与末端力测试 | 缩短臂长、限制作用范围 |
| 断电后关节下垂 | 断分支与断总电源测试 | 机械约束和独立防坠 |
| 墙板松动或污染 | 现场检查与维护复验 | 状态超界禁止运行 |
阶段计划
| 阶段 | 参考时间 | 交付内容 |
|---|---|---|
| 范围与承力设计 | 第1–2周 | 锚点、足端及风险评审 |
| 单足单腿验证 | 第3–5周 | 抓附与解锁试验记录 |
| 四足EVT | 第6–10周 | 机身、底层控制与台架联调 |
| 低速整机DVT | 第11–14周 | 防护架运动、故障与末端验证 |
人员职责
| 角色 | 工作内容 |
|---|---|
| 机械工程师 | 锁爪、关节、机身和墙板接口 |
| 电气与嵌入式工程师 | 供电、状态采样、总线和联锁 |
| 运动控制工程师 | 静态换足、包络和载荷转移 |
| 测试工程师 | 试验夹具、失效注入与寿命记录 |
| 应用工程师 | 观察界面、任务记录与现场操作 |
10. 产品化顺序
先解决机械抓附的可重复性,再解决支撑判断与恢复策略,最后扩展自主任务。自动规划、视觉定位和远程业务都不能跨越机械安全底座。每一次升级换足策略、足端材料或机身质量,都需要回到受力与失效验证,而不是只回归软件界面。
关节通信若采用STM32 FDCAN,可参考 ST FDCAN外设应用说明 核对外设与链路能力;芯片通信能力不代表机器人支撑安全已经验证。公开方案的价值是把研发顺序、接口和可验收边界写清楚,不是承诺一台适用于所有墙面的机器人。
近期评论